波場TRON 業界週報:テクノロジー株が弱含み BTCが$80000を割る、AI駆動のロボットによるインフラ実行 Axis Roboticsの詳細解説
 総融資額は1200万米ドルで、Hack VCが主導し、Nomad Capital、Pi Network、10K Venturesなどの機関が参加しました —— AI駆動のスマートロボット実行インフラストラクチャAxis Roboticsを構築します。
一.前瞻
1. マクロレベルの要約と未来予測
マクロの今週の要約(2026年10月19日---10月25日):世界市場はエネルギーインフレとテクノロジー株の評価懸念の二重の影響を受けています。10月23日、ブレント原油は116.72ドル/バレルで取引を終え、同週のS&P500とナスダックはそれぞれ0.5%、0.7%下落しました。リスク回避の買いがアメリカの10年国債利回りを約11ベーシスポイント低下させ、4.987%となり、インフレリスクと成長懸念が共存していることを示しています。
マクロの来週の予測(10月26日---11月1日):市場のボラティリティが高まると予想され、注目は連邦準備制度の決定、アメリカのGDPとPCE、そして大手テクノロジー企業の決算です。日本時間10月29日午前に連邦準備制度の金利決定が発表される予定で、市場の主流予想は金利を据え置くことです。同日20:30に第3四半期のGDPと9月のPCEが発表されます。もし連邦準備制度がさらなる利上げの信号を発信し、コアインフレが強い場合、株式市場の評価は引き続き圧力を受ける可能性があります。もし政策の文言が穏やかで、インフレが緩和される場合、感情の修復に有利です。高い油価は、今回の利上げ停止が緊縮の終わりと直接理解されることはないことを意味します。
2. 暗号業界の市場変動と警告
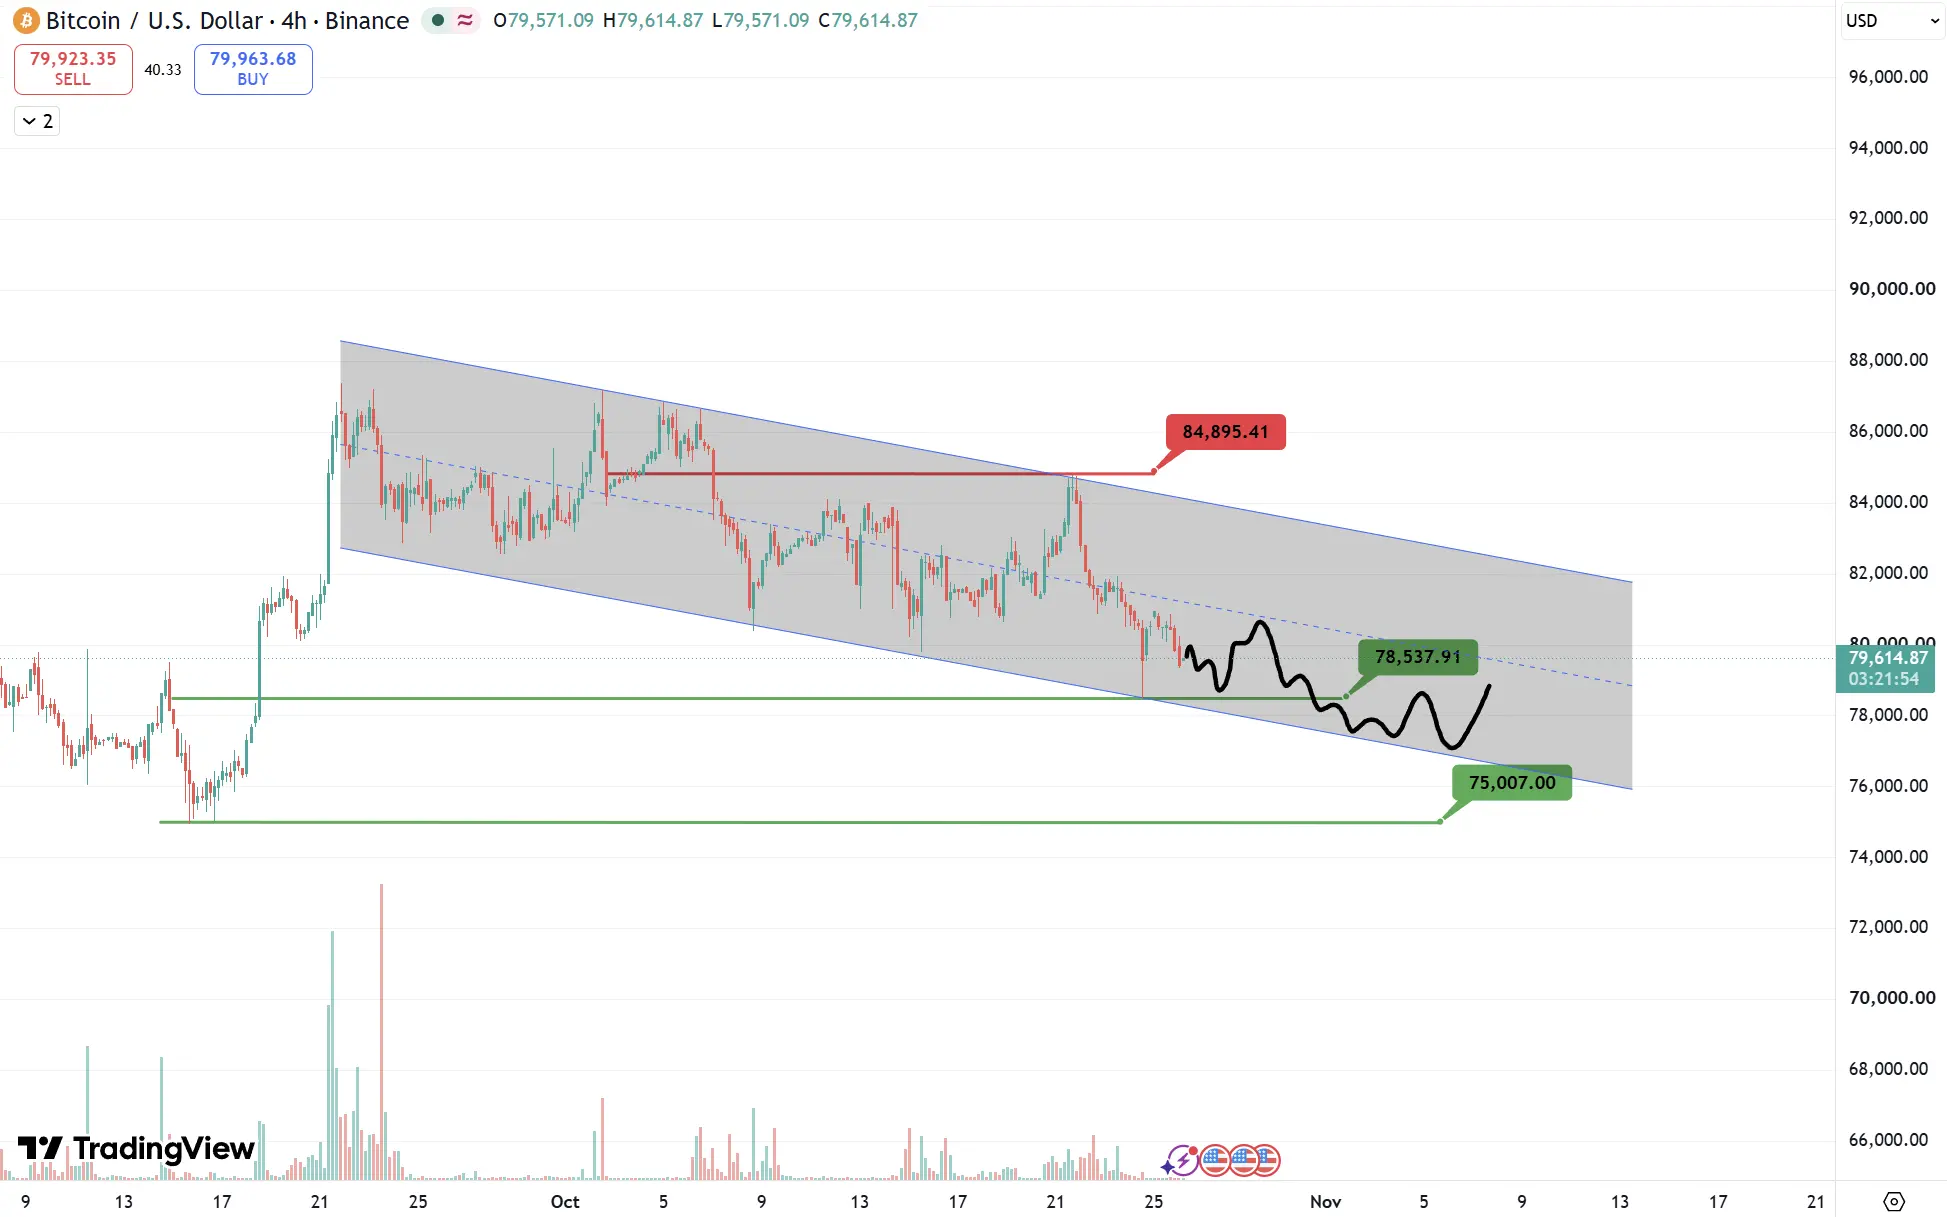
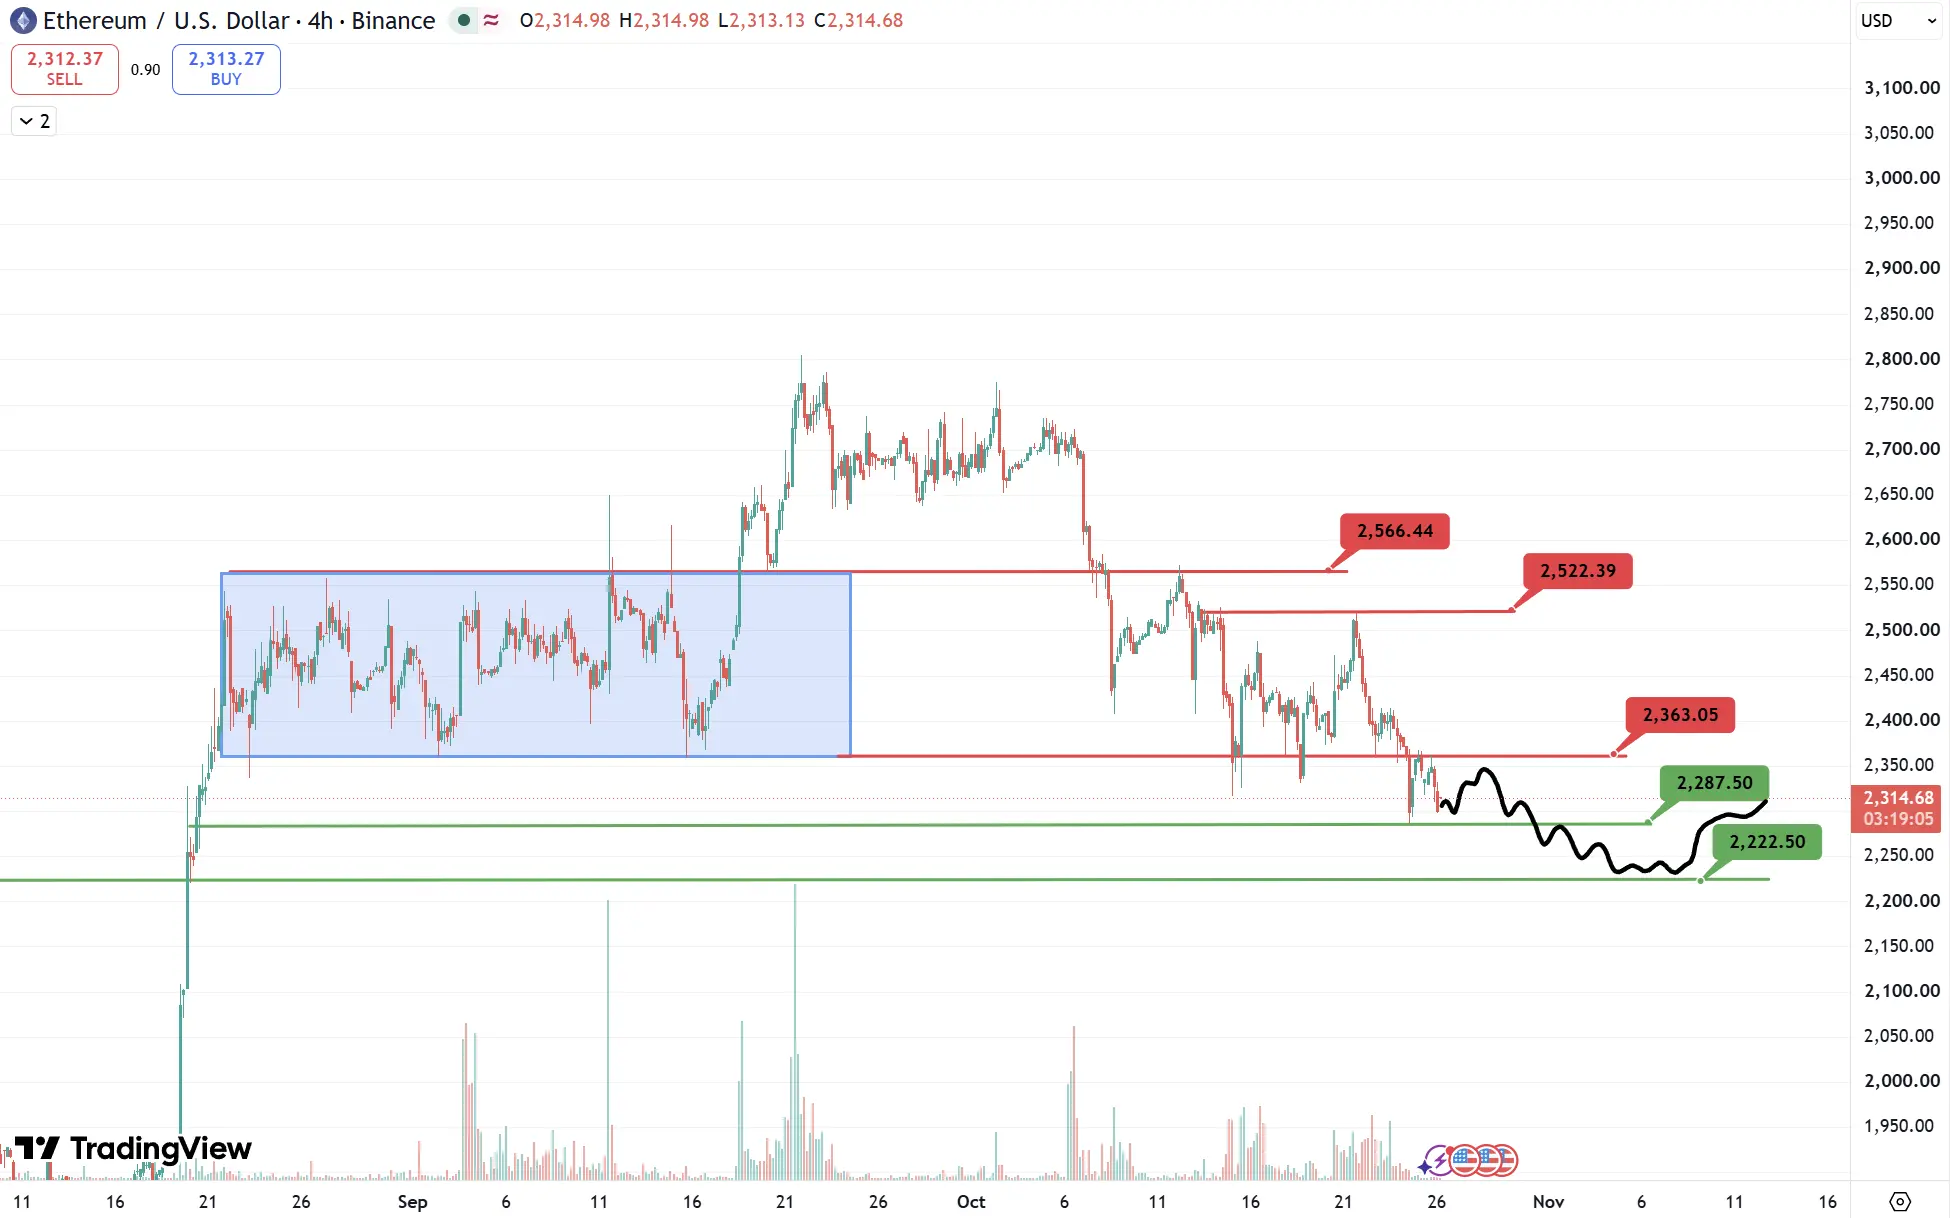
暗号市場の今週の変動(10月19日---10月25日):BTCとETHは先に上昇し、その後下落し、週の中間の反発は持続しませんでした。BTCは10月19日約81,953ドルから21日約84,117ドルに上昇し、23日には81,164ドルに戻りました。ETHは同期間に約2,407ドルから2,473ドルに上昇し、再び2,387ドルに戻りました。10月25日日本時間09:00時点で、BTCは80,688.28ドル、ETHは2,354.14ドルで、まだ全週の終値ではありません。テクノロジー株の弱さ、油価の上昇、金利の不確実性がリスク選好を抑制しています。19日から23日までの間にBTC現物ETFには約3.09億ドルの純流入があり、ETH現物ETFには約2.21億ドルの純流出があり、機関資金は明らかに分化しています。
暗号市場の来週の予測(10月26日---11月1日):高ボラティリティの振動が予想され、方向性は連邦準備制度の発言、PCEおよびETF資金の変化に依存します。もし緊縮懸念が和らぎ、機関の買いが続く場合、BTCは再び今週の84,000ドル付近をテストする可能性があり、ETHはまず2,400ドルを回復する必要があります。もし政策がタカ派的であったり、テクノロジー株が引き続き下落する場合、BTCの80,000ドルの心理的な壁が再び試される可能性があり、ETHも引き続き弱くなるリスクがあります。これらの価格帯はシナリオ観察ポイントであり、現時点ではトレンドの反転を確認するには不十分であり、特に会議前後のレバレッジ清算によるボラティリティの拡大に警戒が必要です。
3. 業界およびトラックのホットスポット
今週の重点はステーブルコインの支払い、銀行預金トークン、およびコンプライアンスインフラです。10月19日、JPモルガンはJPM Coinの預金トークンをイーサリアムに拡張し、認可された機関顧客向けに提供しました。HSBCの香港ドルステーブルコインRedCoinは今週PayMeに導入され、個人送金および商業支払いを推進しています。10月21日、アメリカのOCCは「GENIUS法案」の最終規則を発表し、準備金、償還、保管およびリスク管理をカバーし、2027年1月18日に発効する予定です。共通の方向性は、オンチェーン資金が銀行と実際の支払いシーンをより深く接続し始めることですが、預金トークンとステーブルコインの法的属性は異なり、ビジネスの採用の増加が必ずしもパブリックチェーンや関連トークンの上昇に転換されるわけではありません。
二.市場のホットスポットトラックおよび当週の潜在プロジェクト
1.潜在プロジェクトの概要
1.1. 総資金調達1,200万ドル、Hack VCがリードインベスター、Nomad Capital、Pi Networkおよび10K Venturesなどの機関が参加 ------ AI駆動のスマートロボット実行基盤Axis Roboticsの構築
概要
AXIS RoboticsはPhysical AI(物理人工知能)向けの分散トレーニング基盤で、誰でも参加し、計算およびトレーニングデータを提供できます。ユーザーはロボットハードウェアを購入する必要はなく、ブラウザを通じてロボットを操作し、シミュレーションタスクを完了し、大規模なトレーニングデータを生成し、次世代のスマートロボットの「脳」を共同で構築します。
AXIS RoboticsはSimulation First(シミュレーション優先)の技術路線を採用しています。まずブラウザベースのロボットシミュレーション環境を通じてトレーニングデータを収集し、高いリアリズム(Photorealistic)データ拡張技術を利用してデータセットを大規模に拡張し、最終的に実際のロボットに直接展開可能なインテリジェント制御戦略(Policy)をトレーニングし、仮想シミュレーションから現実のロボットへのシームレスな移行を実現します。
プロトコル要素解析
AXIS技術アーキテクチャ(The AXIS Stack)
- エンドツーエンドのロボットトレーニングパイプライン
AXISはエンドツーエンドのロボットトレーニング基盤を構築し、自然言語タスクを段階的に実際のロボットに展開可能な制御戦略(Robot Policy)に変換します。全体のプロセスは、タスク生成、行動データ収集、データ拡張、モデルトレーニング、および実際のロボット展開の5つの段階を含み、ロボットのインテリジェントトレーニングの完全なクローズドループを実現します。
- システム概要
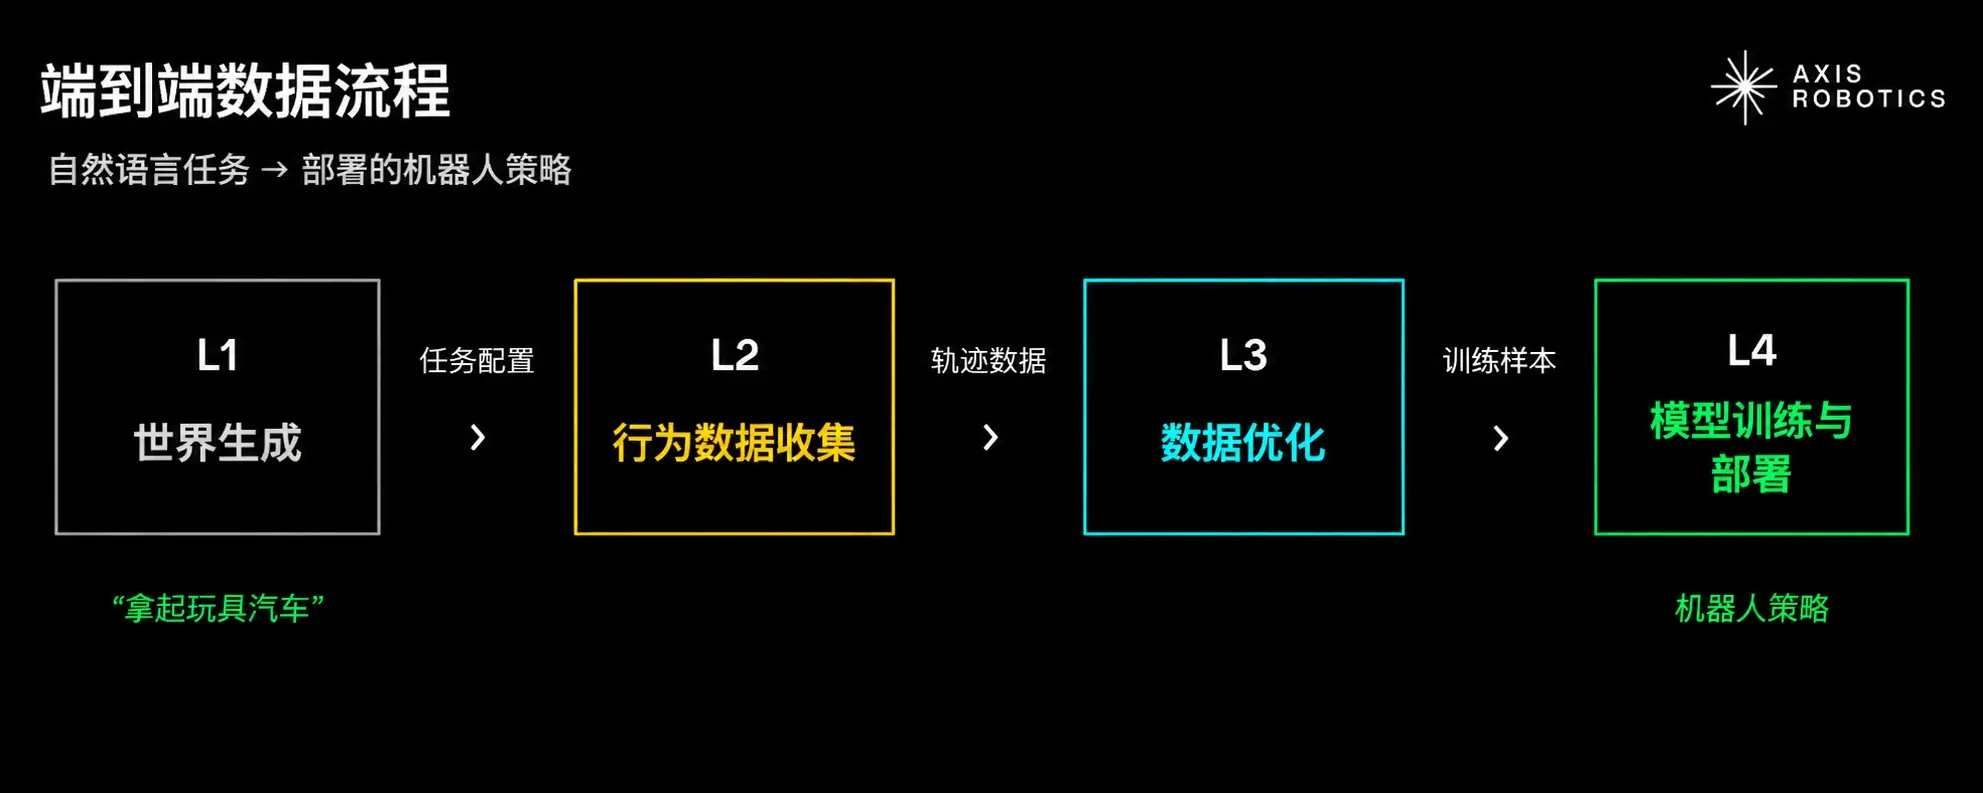
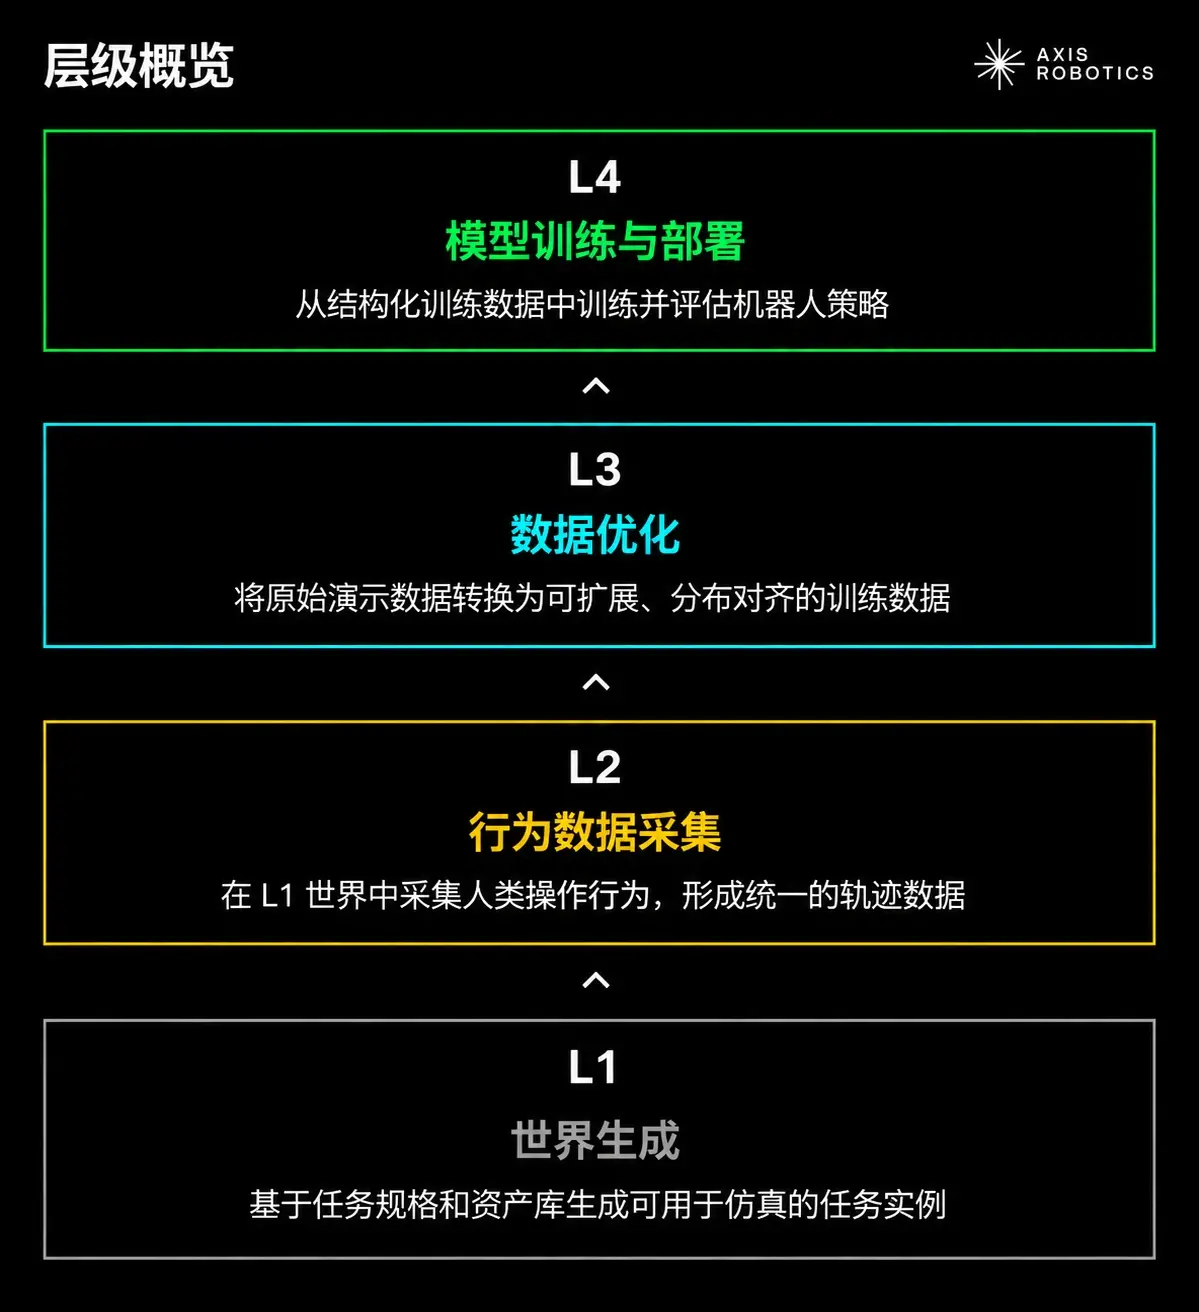
全体のAXISアーキテクチャは4層のパイプライン設計を採用しており、それぞれの層が異なる段階のデータ処理とモデル構築を担当し、最終的に実際のロボットに展開可能なインテリジェント制御戦略を生成します。
- 四層アーキテクチャの詳細(The Four Layers in Action)
L1 ------ 世界生成(World Generation)
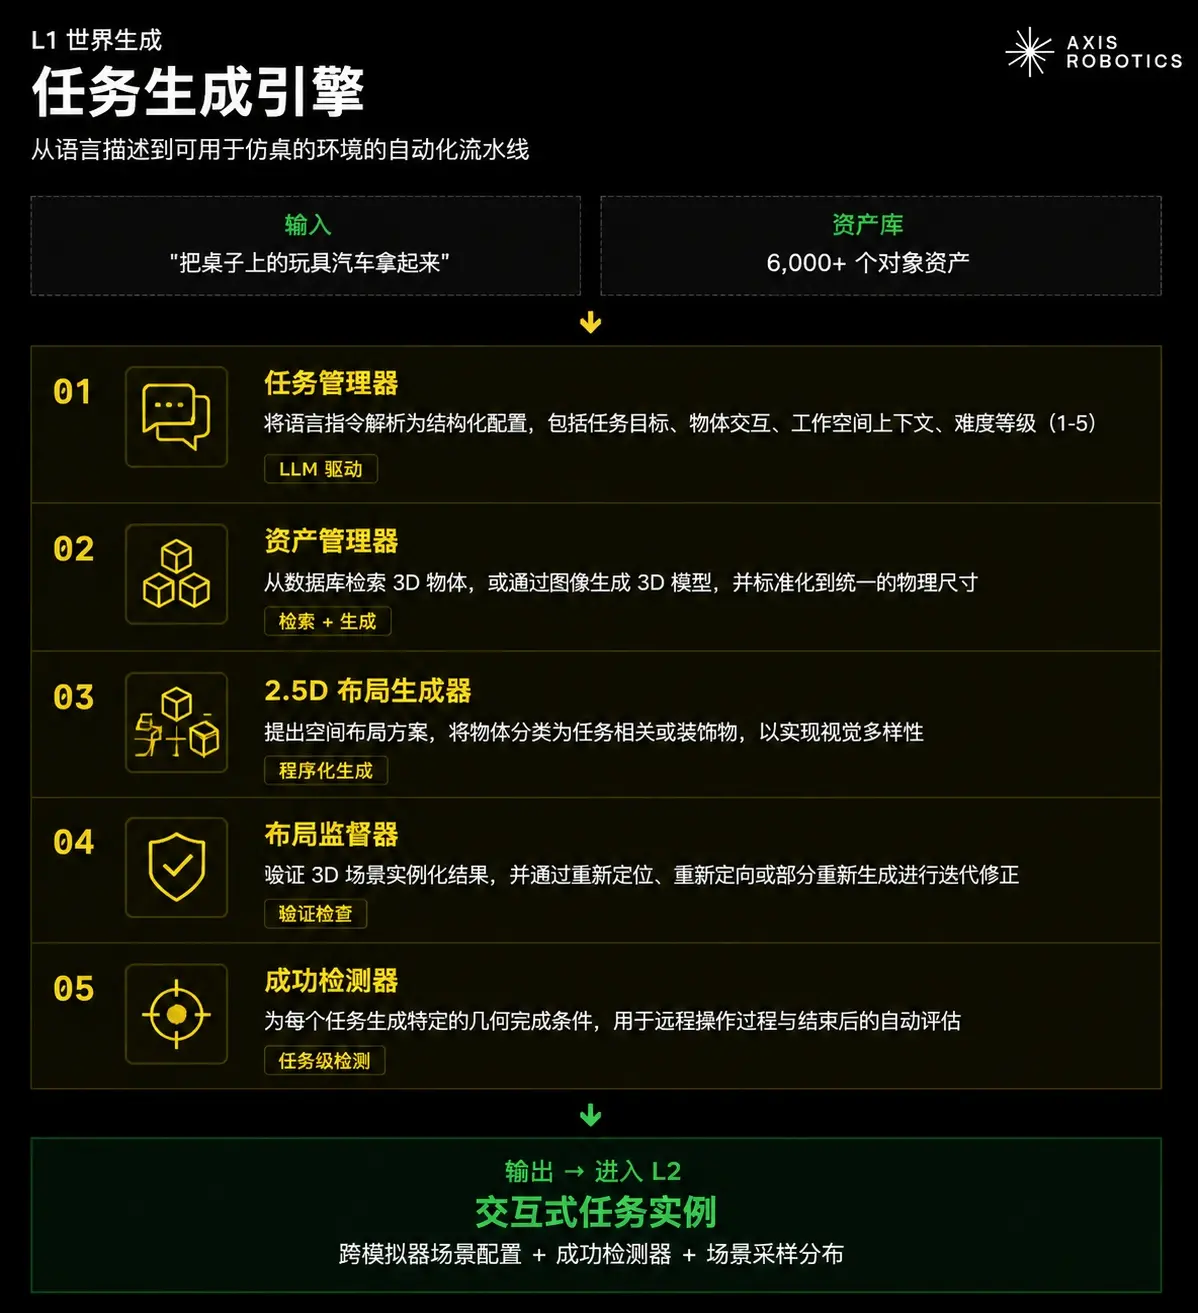
システムはまず自然言語タスクの説明(例:"テーブルの上の玩具の車を拾う")を受け取り、タスク生成エンジン(Task Generation Engine)が自動的に解析し、タスク設定、シーン設定、目標物体設定などの構造化情報に分解します。
その後、アセットマネージャー(Assets Manager)が2,000以上の3Dモデルで構成されたアセットライブラリから対応する物体を自動的にマッチングし、画像生成3D(Image-to-3D)技術を使用して新しい3Dモデルを自動的に作成することもできます。
物体の準備が完了した後、2.5Dシーンレイアウト生成器(2.5D Layout Generator)がロボットの操作環境を自動生成し、レイアウト監視者(Layout Supervisor)がシーンを継続的に検証および修正し、タスク要件を満たすまで行います。同時に、各タスクには自動的に対応する成功判定器(Success Checker)が生成され、ロボットがタスクを完了したかどうかを後で自動評価するために使用されます。
L2 ------ 行動データ収集(Behavior Collection)
データ収集段階はブラウザを介して参加する方式を採用しています。
貢献者はロボットハードウェアを必要とせず、ブラウザを通じてキーボード、スマートフォン、またはゲームコントローラーを使用してシミュレーションロボットを遠隔操作し、タスクを完了します。
ロボットの物理シミュレーションはWebAssemblyにコンパイルされたMuJoCoがローカルで実行されるため、GPUやソフトウェアのインストール、専門機器は必要ありません。
約1~2分の操作ごとに完全なロボット軌跡(Trajectory)が生成され、その中には:
タイムスタンプ
ロボットの関節状態
物体の姿勢
制御指令
タスクメタデータ
すべての軌跡は統一されたデータ形式を採用しており、異なるロボットシミュレーションプラットフォームと互換性があります。審査を通過したデータは、オンチェーンデータの出所(Data Provenance)を記録し、BaseネットワークでユニークなData IDを生成してデータの追跡可能性を確保します。
L3 ------ データ最適化(Data Refinement)
収集された生データはまずデータクリーニングを行います。これには:
静止フレームの除去(Static Frame Removal)
Savitzky-Golay平滑フィルタ
三次スプライン補間(Cubic Spline)、サンプリング周波数を6--8Hzから20Hzに引き上げます
低品質データの除外
クリーニングが完了した後、システムはGPUサーバー上のIsaac Simで軌跡を再生し、データ拡張エンジン(Augmentation Engine)を使用してランダムに調整します:
照明
テクスチャ
材質
物理パラメータ
カメラ視点
最終的に、1つのロボット軌跡を数千の高リアリズム(Photorealistic)かつドメインランダム化(Domain Randomization)されたトレーニングサンプルに拡張し、モデルの一般化能力を大幅に向上させます。
L4 ------ モデルのトレーニングと展開(Model Training & Deployment)
拡張されたデータセットは、2種類のロボット制御モデルのトレーニングに使用されます:
タスク専用モデル:行動クローン(Behavior Cloning)、Diffusion Policyなどの模倣学習方法を使用して、特定のタスクの実行戦略を学習します。
汎用視覚-言語-行動モデル(Vision-Language-Action, VLA):自然言語の目標を組み合わせて、より強い一般化能力を持つロボットモデルをトレーニングします。
モデルはまずランダム化されたシミュレーション環境で十分にテストされ、異なる初期条件下での安定性と成功率を検証します。検証後、実際のロボット(現在はFranka Research 3をサポート)に展開され、Sim-to-Real(シミュレーションから現実)検証が行われ、ロボット戦略が仮想環境から現実世界へ信頼性のある移行を実現します。
プロトコル技術アーキテクチャの概要
- L1 --- 世界生成(World Generation)
L1はロボットトレーニングに必要なシミュレーション環境とタスクインスタンスを生成します。システムは自然言語タスクの説明を受け取り、2,000以上のアセットライブラリオブジェクトと組み合わせて、シーン構造、物体配置、物理パラメータ、およびタスク成功検出器を含む実行可能なシミュレーションタスクを自動生成します。
この層はMetaSim(特定のシミュレーターに依存しないシーン記述言語)に基づいており、タスクの意味と基盤となるシミュレーターをデカップリングします。生成されたタスクはMJCF、USD、URDFなどの形式に直接変換でき、MuJoCo、IsaacSimなどの異なるシミュレーション環境と互換性があります。
Consumes
アセットライブラリ(EmbodiedGen、Kujiale、画像再構築データ)
自然言語タスクの説明
シーンレイアウトの制約
Produces
パラメータ化されたタスクインスタンス
シミュレーター間で互換性のあるシーン設定
Abstraction
タスクロジックと具体的なシミュレーターの実装を分離し、後続の層が異なるシミュレーターインターフェースを処理する必要がないようにします。
Key components
MetaSimシーン記述言語
LLM駆動タスク生成エンジン
自動化された2.5Dシーンレイアウト生成
統一 USD / URDF / MJCF 資産パイプライン
- L2 --- 行動データ収集
L2 は人間の操作行動を L1 が作成したシミュレーション環境に導入し、それをロボットが実行可能な構造化された軌跡データに変換します。
ユーザーはソフトウェアをインストールしたり、専門的な機器を使用したりする必要はなく、ブラウザを通じてキーボード、スマートフォン、ゲームパッド、または VR などの方法でシミュレーションロボットを制御できます。システムは MuJoCo WebAssembly を使用して物理シミュレーションをローカルで実行し、異なる入力方法を統一されたロボット制御命令にマッピングし、デバイス間およびロボット形態間でのデータ収集を実現します。
各有効な軌跡はチェーン上の出所情報(Base ネットワーク Data ID)を記録し、トレーニングデータの追跡可能性を確保します。
消費
L1 が生成したインタラクティブなタスクインスタンス
複数デバイス、複数モードの人間制御信号
生産
出所証明付きのロボット軌跡データ:
{ロボット状態、物体状態、制御動作、タスク情報、言語目標、Data ID}
抽象化
人間の操作意図とロボットの具体的な構造をデカップリングし、異なるデバイスとロボット形態のデータを統一して使用できるようにします。
主要コンポーネント
MuJoCo WASM ブラウザ実行環境
クロス形態ロボット制御
グラブテンプレート補間システム
分散データ収集ネットワーク
Base チェーン上のデータ出所記録
- L3 --- データ最適化
L3 は低品質で希薄な人間のデモデータをモデル訓練に適した大規模高品質データセットに変換します。
この層は単純なデータクリーニングを行うだけでなく、データ分布工学(Distribution Engineering)を通じて、実環境の一般化をサポートするトレーニングデータを構築します。
プロセスは二つの部分に分かれています:
データクリーニング:
静的フレームの除去
Savitzky-Golay スムージング処理
三次スプライン補間
サンプリング周波数を 6--8Hz から 20Hz に引き上げる
データ拡張:
IsaacSim GPU シミュレーション環境を利用して、軌跡を多次元でランダム化します。これには以下が含まれます:
シーン構造
材質
照明
カメラパラメータ
物理特性
最終的に、単一の軌跡を数千の高リアリズムトレーニングサンプルに拡張します。
消費
L2 出所証明付きの原始軌跡データ
L1 世界設定データ
生産
分布整合トレーニングデータ:
クリーニングされた軌跡 × ドメインランダム化拡張 × 多視点 RGB / 深度 / セグメンテーションデータ
抽象化
データの規模と人工収集コストをデカップリングし、モデルが受け取るのは構造化されたデータ分布であり、単一のデモサンプルではないようにします。
主要コンポーネント
軌跡クリーニングプロセス
IsaacSim GPU リプレイ
ドメインランダム化データ拡張システム
多視点カメラ生成
- L4 --- モデル訓練とデプロイメント
L4 は L1--L3 が生成した構造化トレーニングデータを利用して、デプロイ可能なロボット制御戦略(Robot Policy)を訓練し、出力します。
この層は以下のような多様な訓練方法をサポートします:
行動クローン(Behavior Cloning, BC)
拡散ポリシー(Diffusion Policy)
ビジョン・ランゲージ・アクション(VLA)モデル
異なるモデルは統一されたデータインターフェースに基づいて訓練され、システムは複雑なタスク環境における異なるアルゴリズムのパフォーマンスを比較できるようになります。
AXIS はモデルの真の一般化能力に重点を置き、単なるベンチマークテストの成績ではありません。モデルは以下を経る必要があります:
クロスシミュレーター検証
複数シーンレイアウトテスト
強い視覚的擾乱テスト
Sim-to-Real 実ロボットデプロイメント検証
最終的なモデルは実ロボットにデプロイされます(現在 Franka Research 3 をサポート)。同時に、各モデルは完全なデータ出所リンクを保持し、L3 データ拡張、L2 データ収集、L1 世界生成プロセスに遡ることができ、チェーン上の Data ID を通じて原始的な貢献者に関連付けられます。
消費
L3 分布整合トレーニングデータ
L1 評価環境設定
生産
タスク専用ロボット戦略
汎用ロボットモデル
Sim-to-Real 検証結果
デプロイ可能なモデルファイル
抽象化
学習アルゴリズムとデータインフラをデカップリングし、異なる訓練方法が統一データシステムに接続できるようにし、データ収集や拡張プロセスに関心を持たなくても済むようにします。
主要コンポーネント
タスク専用模倣学習(BC / DP)
汎用 VLA モデル
クロスシミュレーター検証
Sim-to-Real テスト
多世界 × 多ロボット形態の一般化評価
RoboVerse:統一シミュレーションフレームワーク
RoboVerse は、さまざまなロボットシミュレーションバックエンドを接続する統一インターフェースフレームワークを提供し、異なるシミュレーターが標準化された API を通じて協力して機能できるようにします。
その核心理念は、異なるシミュレーターがロボット訓練プロセスの異なる段階でそれぞれの利点を持つということです。たとえば、あるシミュレーターは高精度の物理計算に適しており、別のシミュレーターは大規模データ生成や視覚シミュレーションに適しています。したがって、RoboVerse は異なるシミュレーター間の基盤となる違いを抽象化し、それらを統一された一般インターフェースの下にまとめることで、ロボット訓練プロセスの各段階が最も適したシミュレーション環境を自動的に呼び出せるようにします。
この設計により、開発者は異なるシミュレーターに対して適応コードを繰り返し開発する必要がなくなり、ロボットシミュレーション、データ生成、モデル訓練プロセスの効率が向上し、同時に多環境、多ロボット形態の一般化訓練に対する統一インフラを提供します。
MetaSim に基づく構築
RoboVerse のクロスシミュレーター能力は MetaSim の上に構築されています。MetaSim は統一されたシーン表現と記述言語(Scene Representation & Description Language)であり、その核心的な役割はタスク定義と具体的なシミュレーター実装をデカップリングし、同じタスク、資産、軌跡データが異なるシミュレーション環境間で自由に移動できるようにすることです。
MetaSim を通じて、AXIS は異なるシミュレーターを交換可能な実行バックエンドとして扱うことができ、各シミュレーターに対して個別に適応ロジックを開発する必要がありません。
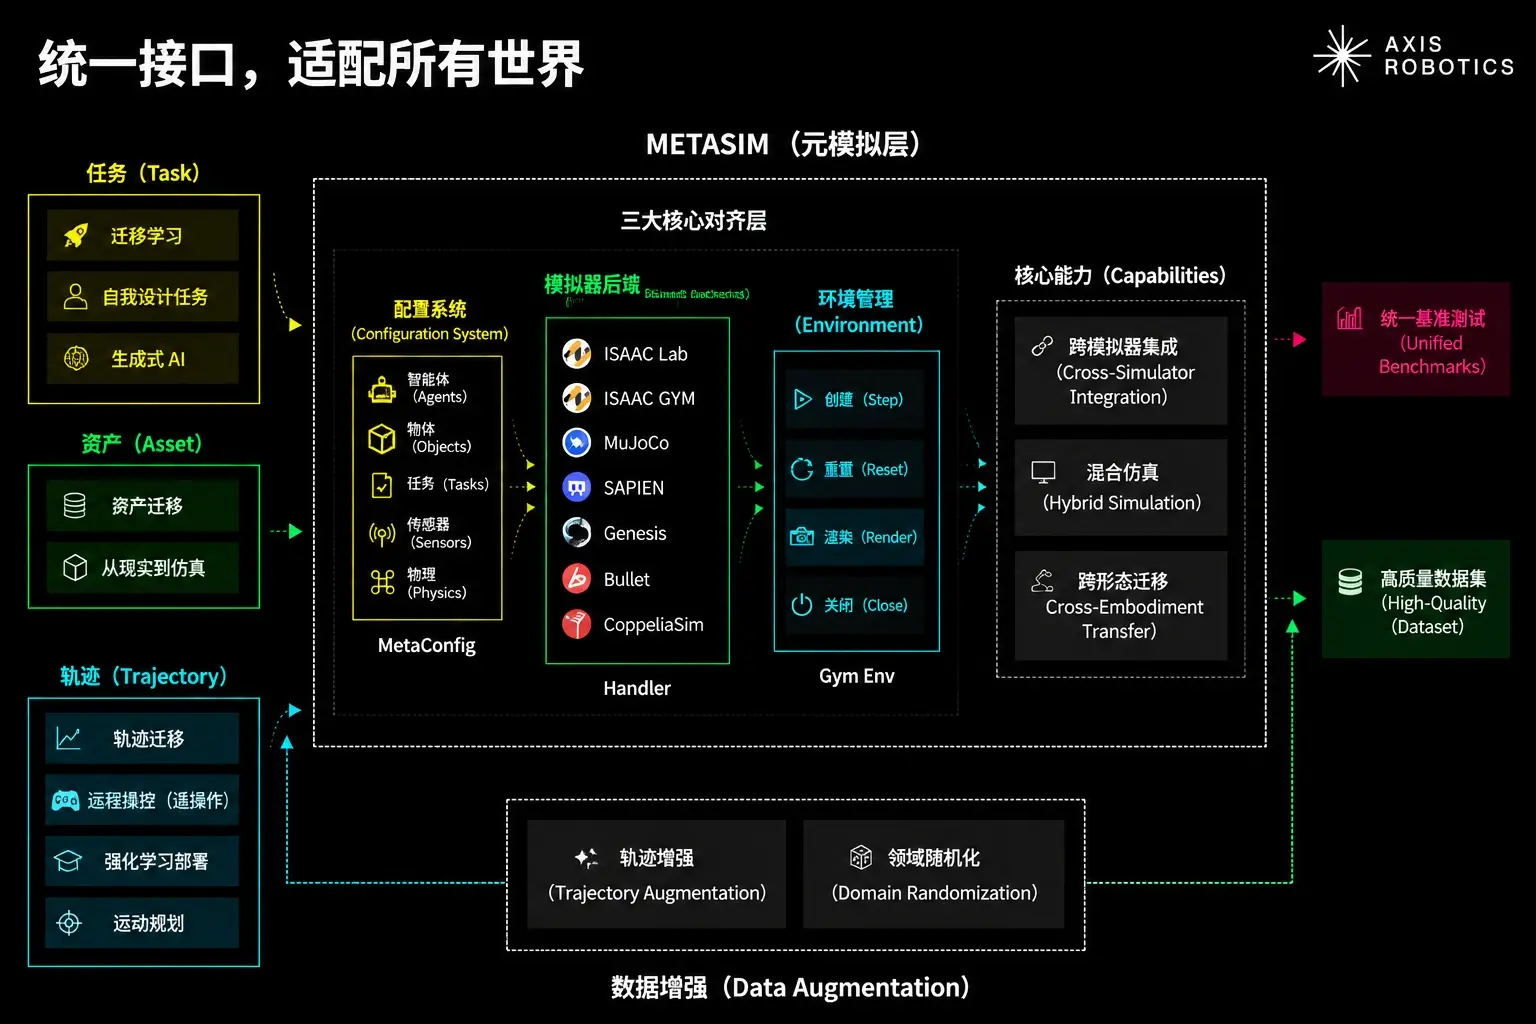
MetaSim アーキテクチャ:すべての世界をつなぐ一つのインターフェース
MetaSim は主に以下の能力を提供します:
標準化されたシーングラフ
MetaSim は具体的なシミュレーターに依存しない統一フォーマットでシーン情報を記述します。これには以下が含まれます:
物体(Objects)
関節構造(Articulations)
材質(Materials)
物理特性(Physics Properties)
これにより、異なるシミュレーターが同じシーン定義を共有できるようになります。
自動フォーマット変換
MetaSim は統一されたシーン記述を自動的に異なるシミュレーターが必要とするネイティブフォーマットにコンパイルできます:
MuJoCo → MJCF
IsaacSim → USD
その他のシミュレーター → URDF などのフォーマット
したがって、同じタスク環境を再構築することなく、異なるシミュレーションバックエンドで実行できます。
資産標準化
MetaSim は異なるシミュレーター内の資産を統一的に処理します。これには以下が含まれます:
座標系の標準化
衝突モデルの統一
視覚属性の同期
ロボット、物体、環境資産がシミュレーター間で一貫性を保つことを保証します。
プログラムによるシーン生成
MetaSim は組み合わせ可能なプログラム API を提供し、システムが複雑なタスクシーンを自動生成できるようにします。この能力はタスク生成エンジン(Task Generation Engine)をサポートし、多様なトレーニング環境を大規模に作成し、ロボットモデルにより豊富なデータソースを提供します。
MetaSim の核心的価値
この抽象層を通じて、AXIS は以下を実現できます:
タスク定義のクロスシミュレーター移行
ロボット資産のクロス環境再利用
軌跡データのクロスプラットフォーム流通
訓練プロセスの標準化
最終的に、異なるシミュレーションバックエンドは独立したシステムではなく、AXIS ロボット訓練パイプラインの組み合わせ可能なモジュールとなります。
RoboVerse v2:プラットフォームから一般化エンジンへ
RoboVerse v1 の目標がロボットシミュレーションと学習インターフェースの統一であり、複数のシミュレーター、多タスク環境、強化学習(RL)/模倣学習(IL)プラグインをサポートすることであったのに対し、RoboVerse v2 はこのインフラをさらに進化させ、閉ループで多様性駆動のロボット学習エンジンにアップグレードします。
RoboVerse v2 の核心的な変化は、「動作するシステム(A System That Runs)」から「多様なロボット経験を持続的に生産するエンジン(An Engine That Manufactures Diverse Experience)」への移行です。
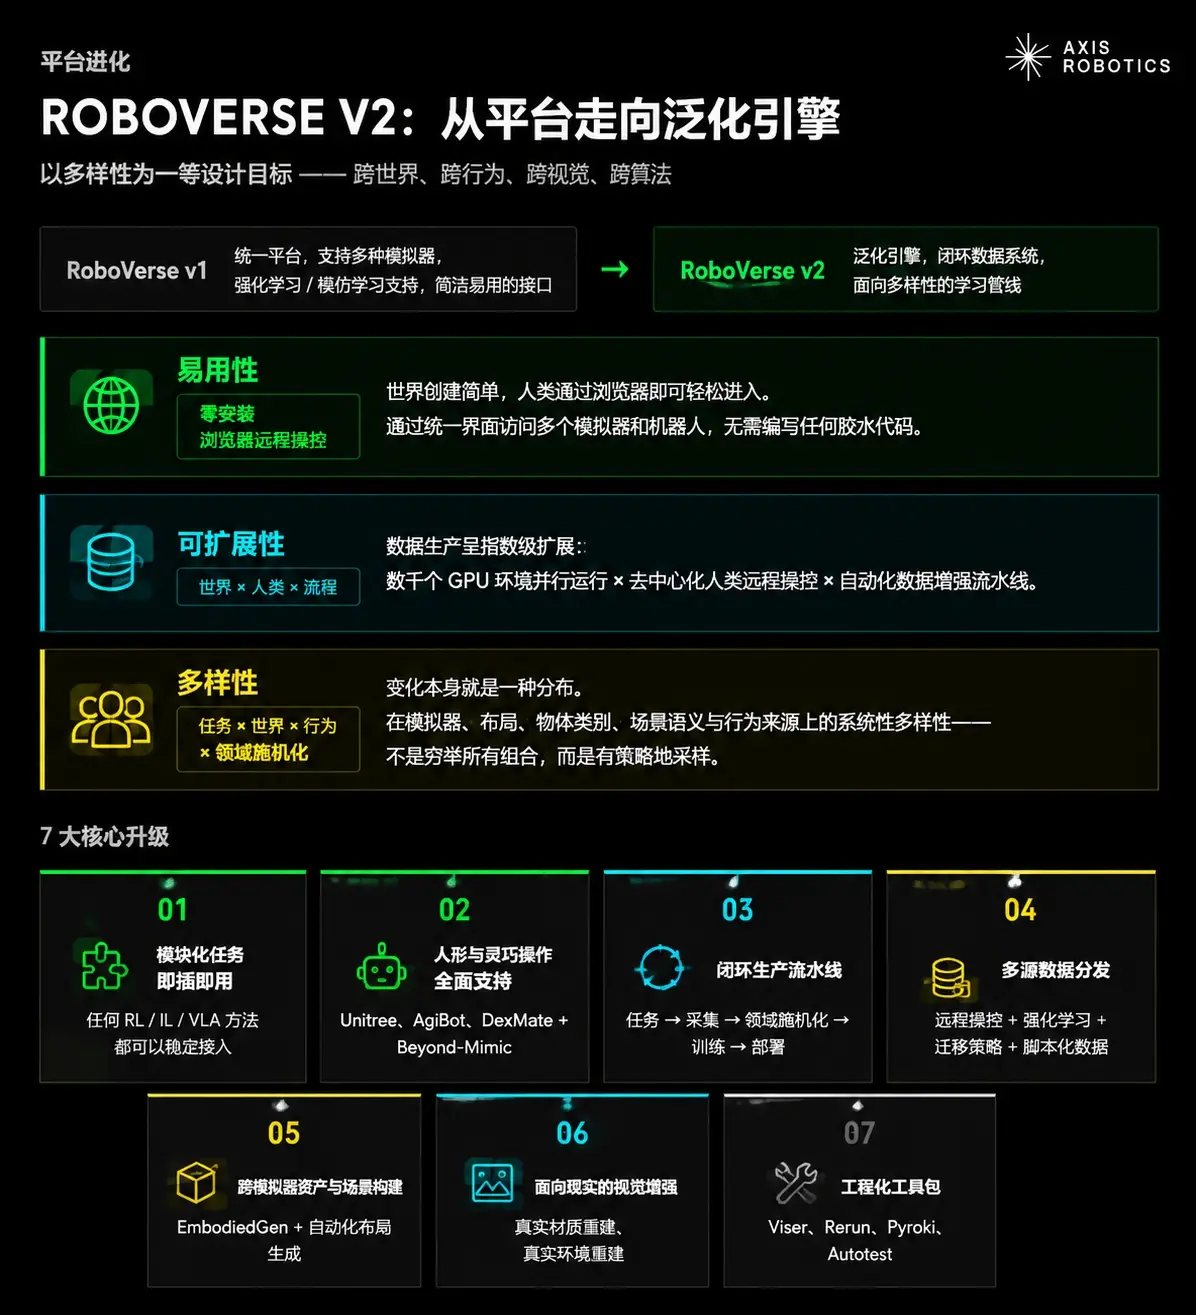
世界生成、行動収集、データ拡張、モデル訓練を組み合わせることで、RoboVerse v2 は単なるシミュレーション環境を提供するのではなく、ロボットの一般化能力向上をサポートするデータと経験を持続的に生産します。その重点は単なるシミュレーターの統一から、実世界のロボットに向けた大規模な学習パイプラインの構築に移行します。
データパイプライン
データ収集の前に、自動化されたタスク生成によってトレーニング環境を作成し、データ収集の後に軌跡クリーニングとデータ拡張によってトレーニングデータを最適化します。
この部分では、人工データ収集プロセスの両端にある二つの自動化エンジンについて説明します:
タスク生成エンジン(Task Generation):データ収集前のタスク作成を担当します;
データ拡張エンジン(Data Augmentation):データ収集後の軌跡処理と拡張を担当します。
プロセス 1:タスク生成(Pipeline 1: Task Generation)
タスク生成エンジン(Task Generation Engine)
言語記述からシミュレーターで使用できる環境まで、5つの段階からなる自動化プロセスを含みます。
ユーザーがコントローラーを操作する前に、システムはタスク生成エンジンを通じて自動的に構築します:
構造化タスク記述(Task Specifications)
直接実行可能なロボットシミュレーション環境(Simulator-ready Environments)
その後のロボット行動データ収集のために標準化されたトレーニングシーンを提供します。
シナリオサンプリング(Scenario Sampling)
有効なタスクレイアウトが構築されると、プラットフォームは多様なタスクインスタンスを生成するために初期条件分布を定義します。これらの分布には物体の姿勢、シーンの混乱した配置、カメラの視点の変化が含まれ、コアタスクの意味を保持しつつ大規模なシーンサンプリングを実現します。
これにより、90種類以上のタスクカテゴリを実現することが可能となり、掴む・置く、押す、分類、倒す、開ける/閉める、積み重ね、複数ステップの操作シーケンスなどのタスクが含まれます。
Pipeline 2: 軌跡クリーニング(Trajectory Cleaning)
軌跡クリーニング前後の比較と測定結果(Trajectory Cleaning Before/After Comparison with Measured Results)
遠隔操作で収集されたデータには、キーボード入力によるジッター(Jitter)、操作の停止(Stalls)、予期しない振動(Unintended Oscillations)、無効な運動軌跡など、さまざまな異常が含まれる可能性があります。
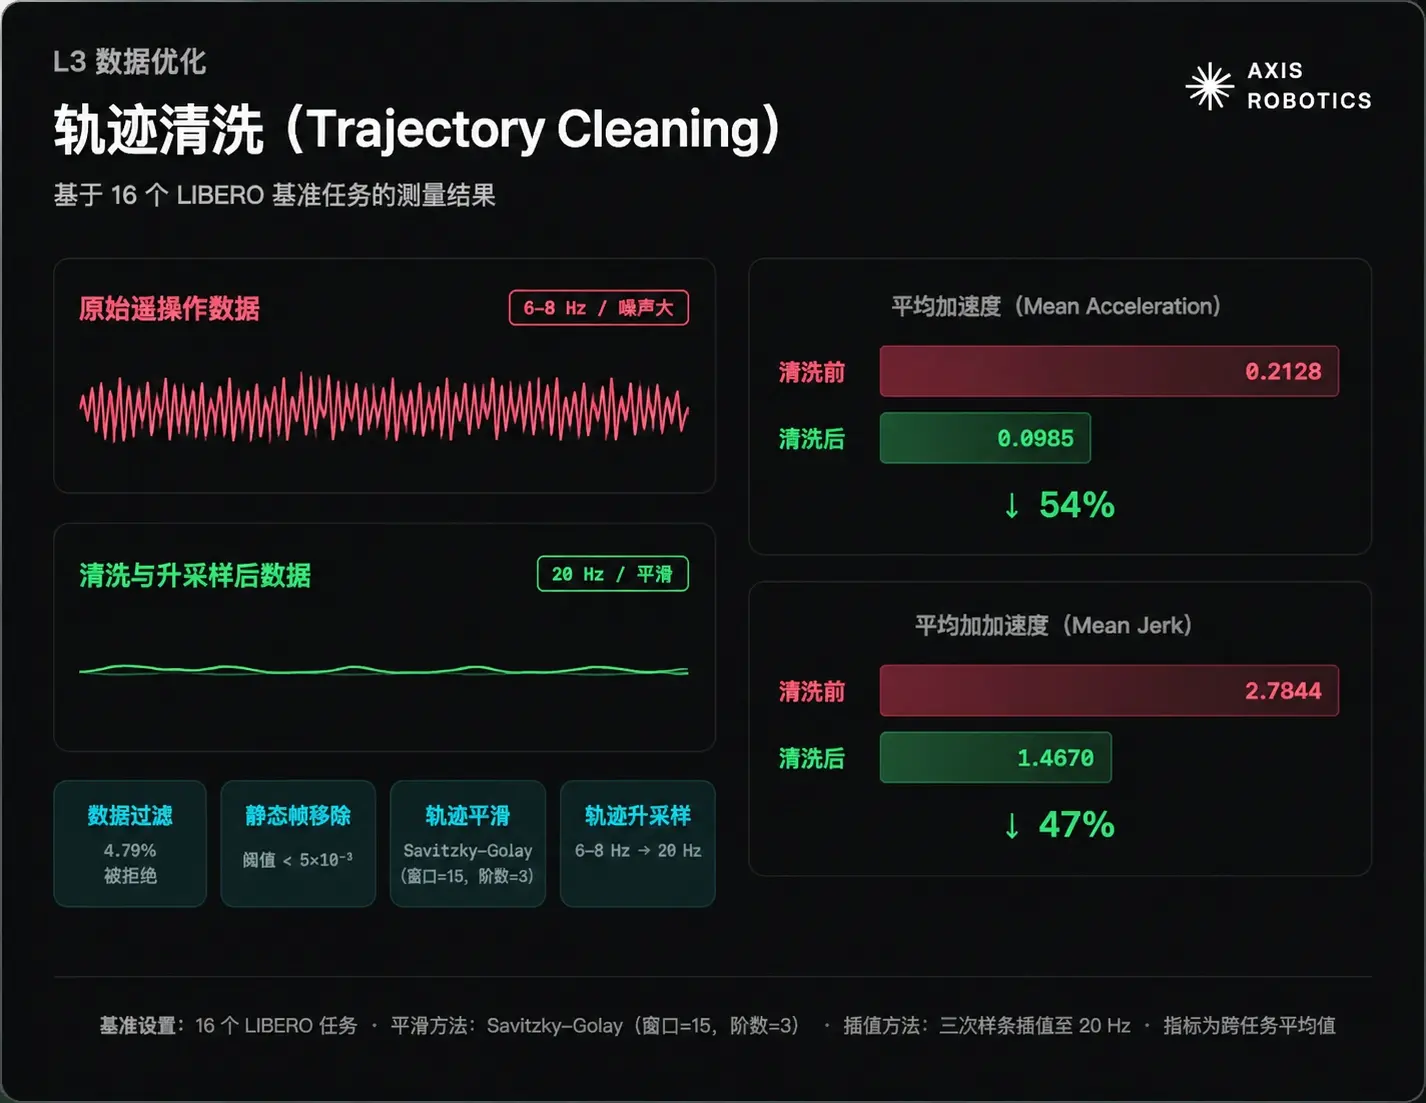
AXISは一連の軌跡クリーニングプロセスを設計し、主に2つの目標を達成します:
使用できないデータセグメントをフィルタリング(Filter unusable episodes)
ボーダーラインの軌跡データを最適化(Refine borderline trajectories)
フィルタリング(データフィルタリング)
軌跡に以下の状況がある場合、システムは直接拒否します:
データが破損または不完全である;
極端な状態変化(Extreme State Discontinuities);
物理法則に反する状態遷移;
タスク特有の成功制約を満たしていない。
システムは隣接フレーム間の状態変化量を計算し、その変化が合理的な物理的閾値を超えているかどうかを判断します。
複数のタスクテストセットにおいて、このフィルタリングプロセスの平均拒否率は約4.79%です。
静的フレーム除去(Static Frame Removal)
すべてのロボット関節の絶対変化量が設定された閾値(5×10⁻³)を下回る場合、そのフレームは静的フレームとして認識され、削除されます。
このメカニズムは、オペレーターのためらいや停止などの要因によって生じる無効な一時停止を除去し、軌跡をより連続的かつ有効にします。
スムージング(軌跡平滑化)
AXISはSavitzky-Golayフィルターを使用してロボットの動作軌跡を平滑化します:
ウィンドウサイズ(Window Size):15
多項式の次数(Polynomial Order):3
この方法は、遠隔操作中に発生する高周波ノイズを低減することができます。例えば:
突然の修正動作;
操作のためらいによるジッター;
全体の運動軌跡の形状を保持します。
その中で、グリッパー関節(Gripper Joints)は平滑化処理に参加せず、ロボットの掴みと放しの動作における明確な開閉の変化を保持します。
アップサンプリング(軌跡アップサンプリング)
元の遠隔操作システムのサンプリング周波数は6--8Hzであり、その後の高頻度ロボット制御と戦略トレーニングのニーズを満たすことができません。
したがって、AXISは三次スプライン補間(Cubic Spline Interpolation)を使用して、軌跡のサンプリング周波数を目標周波数20Hzに引き上げます。
ロボット以外のデータ(例えば物体の状態)は平滑化処理を行わず、別途補間を行い、ロボット制御ステップとの時間同期を保持します。
測定結果(Measured Results)
16のベンチマークタスク(LIBERO Suite)テストにおいて、軌跡クリーニングプロセスは軌跡の質を大幅に向上させました:
|--------------------------|--------|--------|--------| | 指標(Metric) | クリーニング前 | クリーニング後 | 改善効果 | | 平均加速度(Mean Acceleration) | 0.2128 | 0.0985 | 54%低下 | | 平均加加速度(Mean Jerk) | 2.7844 | 1.4670 | 47%低下 |
クリーニング後の軌跡はより滑らかで、ロボット戦略トレーニングやクロスシミュレーター軌跡再生(Cross-Simulator Replay)に適しています。
トレーニング(モデル訓練)
AXISのトレーニング段階は、前段階で生成、クリーニング、拡張されたデータを展開可能なロボット戦略に変換し、Sim-to-Real(シミュレーションから現実)を通じてモデルの実環境における一般化能力を検証します。
トレーニングモデルの種類
AXISは主に2種類のロボットモデルをトレーニングします:
タスク特化型ポリシー(Task-specific Policies)
行動クローン(BC)と拡散ポリシー(DP)に基づいて、特定のタスクに対するロボット戦略をトレーニングします。これには以下が含まれます:
掴む・置く;
引き出しの開閉;
倒す;
ボタン操作。
このタイプのモデルは特定の操作スキルに最適化され、ロボットの精密操作や複雑な相互作用タスクにおける実行能力を向上させます。
汎用VLAモデル(General-purpose VLA Models)
視覚-言語-動作(VLA)モデルは自然言語指示と視覚情報を組み合わせ、ロボットが未知のタスクを理解し実行することを実現し、目標はタスク間のゼロショット一般化能力を実現することです。
トレーニングプロトコル(Training Protocol)
AXISは3種類のデータを用いて比較トレーニングを行います:
元の遠隔操作データ:未処理の人間操作データ;
クリーニング後データ:フィルタリング、平滑化、アップサンプリング後の軌跡データ;
クリーニング + 拡張データ:IsaacSimシミュレーションとドメインランダム化によって生成された大規模トレーニングデータ。
統一されたタスクとトレーニング条件を通じて、データ処理と拡張がモデル性能の向上に与える影響を評価します。
評価(モデル評価)
モデルはまずシミュレーション環境でテストされます:
異なる物体の位置とシーンレイアウト;
異なる視覚および物理条件;
未見のタスク環境。
その後、Franka Research 3(FR3)ロボットに展開され、実環境での検証が行われます。テスト内容は:
掴む;
引き出し操作;
倒す;
ボタン操作。
主に成功率、軌跡の質、環境の一般化能力を評価します。
主要成果(Key Results)
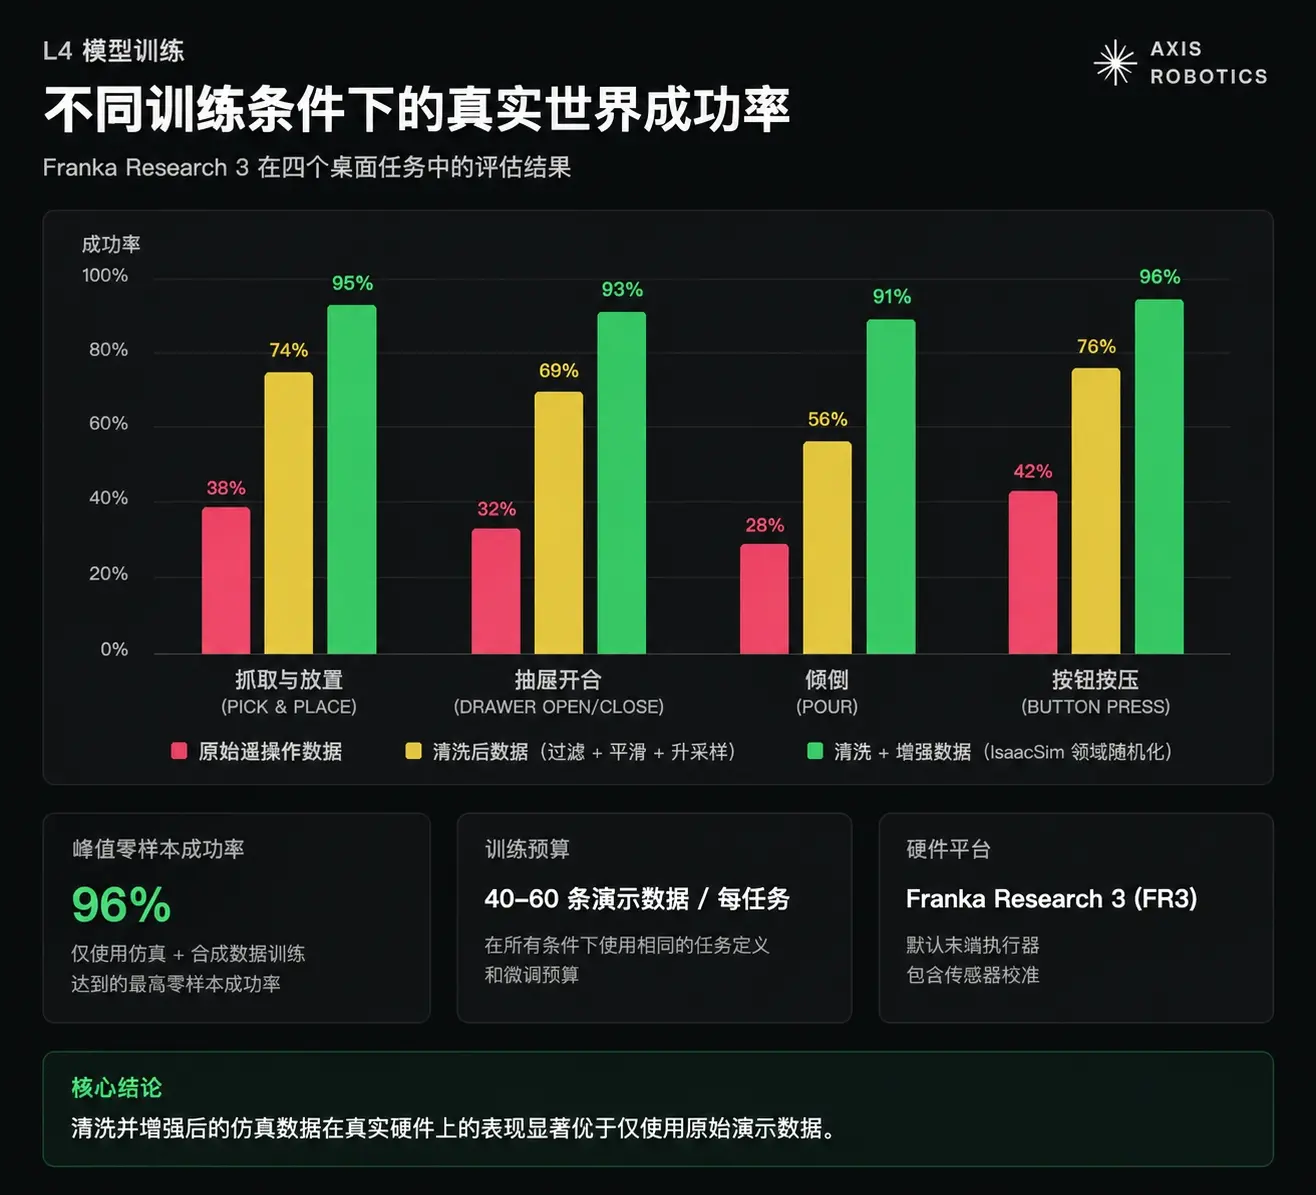
AXISは合理的に収集、クリーニング、拡張されたシミュレーションデータを使用して、実環境に適応できるロボット戦略を訓練できることを証明しました。
その利点は、低いハードルのブラウザデータ収集と高性能GPUシミュレーショントレーニングを組み合わせ、ロボットのトレーニングデータの大規模生産を実現し、Physical AIモデルの発展を加速することです。
関連研究の基盤:
GraspVLA:純粋なシミュレーションデータが90%以上の掴みSim-to-Real移行効果を実現できることを検証;
SkillBlender:複数のロボットスキルを組み合わせて複雑な多ステップ行動をサポートします。
Tronの評価
Axis Roboticsの強みは、Physical AI(物理人工知能)に向けたエンドツーエンドのロボットトレーニング基盤を構築したことにあります。Simulation First(シミュレーション優先)のアプローチを通じて、タスク生成、行動データ収集、データクリーニングと拡張、モデルのトレーニングと展開を統合した完全な閉ループを実現しています。そのコア競争力は、RoboVerse、MetaSimなどの技術を利用してクロスシミュレーターの統一インターフェースを実現し、ブラウザを通じて低いハードルで人間の操作データを収集し、IsaacSimデータ拡張とVLA/ロボット戦略モデルのトレーニングを組み合わせて、大規模に一般化可能なロボットインテリジェンスデータを生成することにあります。これは、従来の実際のハードウェアに依存したデータ収集方法に比べて、より高い効率と拡張性を持っています。
その弱点は、ロボットAIがまだ急速に発展している段階にあり、実世界での展開にはハードウェアの違い、複雑な環境の一般化、データ規模の要求などの課題があることです。また、プラットフォームの価値は、エコシステムの参加者がデータを提供すること、シミュレーターの互換性の範囲、ロボット産業の実際の応用の実現に大きく依存しており、商業化の規模と長期的な競争の壁はさらに検証が必要です。
二. 業界データ解析
1. 市場全体のパフォーマンス
1.1. 現物BTC vs ETH 価格動向
BTC
ETH
三. マクロデータの振り返りと来週の重要データ発表ノード
今週の振り返り(2026年10月19日---10月25日):中国は10月19日に第3四半期のGDPが前年同期比4.5%増加したと発表し、第2四半期の4.3%から回復し、前3四半期の累計成長は4.6%となりました;9月の規模以上の工業生産は前年同期比5.5%増加しましたが、前3四半期の社会消費総額は累計でわずか1.1%の増加にとどまり、生産側が消費側よりも強いことを反映しています。アメリカは10月22日に発表した新規失業保険申請者数が19.4万人で、修正後の前回値20万人から6,000人減少し、解雇が依然として低水準にあることを示しています。全体として、中国経済の回復は依然として不均衡であり、アメリカの雇用は依然として弾力性を持っています。
来週の重要な節目(10月26日---11月1日):10月29日02:00に米連邦準備制度の金利決定が発表され、02:30に記者会見が行われる;同日20:30に、米国の第3四半期GDP速報、9月のPCEおよびコアPCE、個人の収入と支出データが一斉に発表され、同時に新規失業保険申請件数も発表される;10月30日20:30に米国の第3四半期雇用コスト指数が発表される。「米連邦準備制度の政策指針+コアPCE+GDP」の組み合わせを重点的に観察し、それぞれ金利の方向性、インフレの粘着性、成長の弾力性を判断する。
四. 規制政策
アメリカ:ステーブルコイン実施細則が正式に決定、暗号税制改革法案が提案される
10月21日、米国通貨監理局(OCC)は「GENIUS法案」の最終規則を発表し、その管轄範囲内の支払いステーブルコイン発行者の準備資産、償還、資本、リスク管理、保管および監査報告の要件を明確にし、条件を満たす海外発行者も対象とする。規則は2027年1月18日に発効予定;反マネーロンダリングおよび制裁に関する規定は別途策定される。今週は「最終規則の発表」に該当し、まだ発効段階には入っておらず、すべての発行申請が受理可能であることを意味するものではない。
10月22日、上院議員は「ADAPT法案」を提案し、GENIUS法案の規制下にある米ドルステーブルコインを使用して商品やサービスを購入する際の損益追跡要件を簡素化し、10ドル以下のネット手数料を免除することを目指すとともに、洗浄販売、推定販売などの反税回避規則をデジタル資産に拡大する。これは、支払いの便利さと税制の統一を同時に進める意義があるが、現時点では立法提案に過ぎず、現行の納税義務を変更するものではない。
イギリス:DeFiのコンプライアンスと暗号ビジネスの規制境界に関する相談を開始
10月21日、イギリス金融行動監視機構(FCA)はDeFiガイドラインに関する意見募集草案GC26/7を発表し、規制機関がDeFiを利用して金融サービスを提供する際に、既存の運営の弾力性、金融犯罪防止および反マネーロンダリング要件をどのように遵守するかを説明した。意見募集は11月18日までで、最終ガイドラインは2027年1月に発表される予定。これは既存の義務の適用方法に関するガイドラインの相談であり、今週新たに包括的なDeFi法が制定されるものではない。
同日、FCAはCP26/36を発表し、暗号資産の規制境界および一部活動の除外条件について意見を求め、企業がどの業務に許可が必要で、どの業務が除外される可能性があるかを判断するのを助ける。これら二つの相談は、イギリスの暗号規制フレームワークの実行準備を進めるが、関連業務が全面的に免除されていると理解されるべきではない。
フランス:四大金融監督機関がMiCA改訂提案を共同提出
10月20日から21日、フランス財務省、金融市場監督機関(AMF)、フランス中央銀行および慎重監督・処分局(ACPR)は、EUのMiCA審査に対する共同提案を発表した。主にステーブルコインの越境発行および準備、償還保障の強化、重要な暗号サービスプロバイダーの監督強化、DeFi仲介者の責任、ステーキングおよび暗号貸付の監督体制を明確にすることに関わる。
これらの提案は、フランスが欧州の暗号規制のさらなる改善を推進することを示しているが、EU政策審査に提出された立場文書であり、EUの法改正結果にはなっておらず、直ちに新たな企業のコンプライアンス期限が設定されるものではない。
 リスク警告 リスク警告