Báo cáo ngành công nghiệp Wave Field TRON: Cổ phiếu công nghệ suy yếu, BTC mất mốc $80000, phân tích chi tiết về robot điều khiển cơ sở hạ tầng Axis Robotics
 Chi tiết tổng vốn đầu tư 1200 triệu USD, do Hack VC dẫn đầu, các tổ chức như Nomad Capital, Pi Network và 10K Ventures tham gia đầu tư —— xây dựng cơ sở hạ tầng thực thi robot thông minh do AI điều khiển Axis Robotics
I. Dự báo
1. Tóm tắt vĩ mô và dự đoán tương lai
Tóm tắt vĩ mô tuần này (19 tháng 10 năm 2026 - 25 tháng 10 năm 2026): Thị trường toàn cầu chịu ảnh hưởng kép từ lạm phát năng lượng và lo ngại về định giá cổ phiếu công nghệ. Vào ngày 23 tháng 10, giá dầu Brent đóng cửa ở mức 116,72 USD/thùng, chỉ số S&P 500 và Nasdaq lần lượt giảm 0,5% và 0,7%; nhu cầu mua vào để phòng ngừa rủi ro đã khiến lợi suất trái phiếu chính phủ Mỹ kỳ hạn 10 năm giảm khoảng 11 điểm cơ bản xuống còn 4,987%, thể hiện rủi ro lạm phát và lo ngại về tăng trưởng đồng thời tồn tại.
Dự đoán vĩ mô tuần tới (26 tháng 10 - 1 tháng 11): Dự kiến thị trường sẽ có biến động lớn hơn, trọng tâm là quyết định của Cục Dự trữ Liên bang Mỹ, GDP và PCE của Mỹ, cũng như báo cáo tài chính của các công ty công nghệ lớn. Vào lúc 0:00 giờ Bắc Kinh ngày 29 tháng 10 sẽ công bố quyết định lãi suất của Cục Dự trữ Liên bang, dự đoán chủ yếu là giữ nguyên lãi suất; vào lúc 20:30 cùng ngày sẽ công bố GDP quý 3 và PCE tháng 9. Nếu Cục Dự trữ Liên bang phát tín hiệu tiếp tục tăng lãi suất, lạm phát cốt lõi mạnh, định giá thị trường chứng khoán có thể tiếp tục chịu áp lực; nếu ngôn từ chính sách ôn hòa, lạm phát giảm, sẽ có lợi cho việc phục hồi tâm lý. Giá dầu cao có nghĩa là ngay cả khi lần này tạm dừng tăng lãi suất, cũng không thể hiểu đơn giản là kết thúc thắt chặt.
2. Biến động thị trường ngành tiền điện tử và cảnh báo
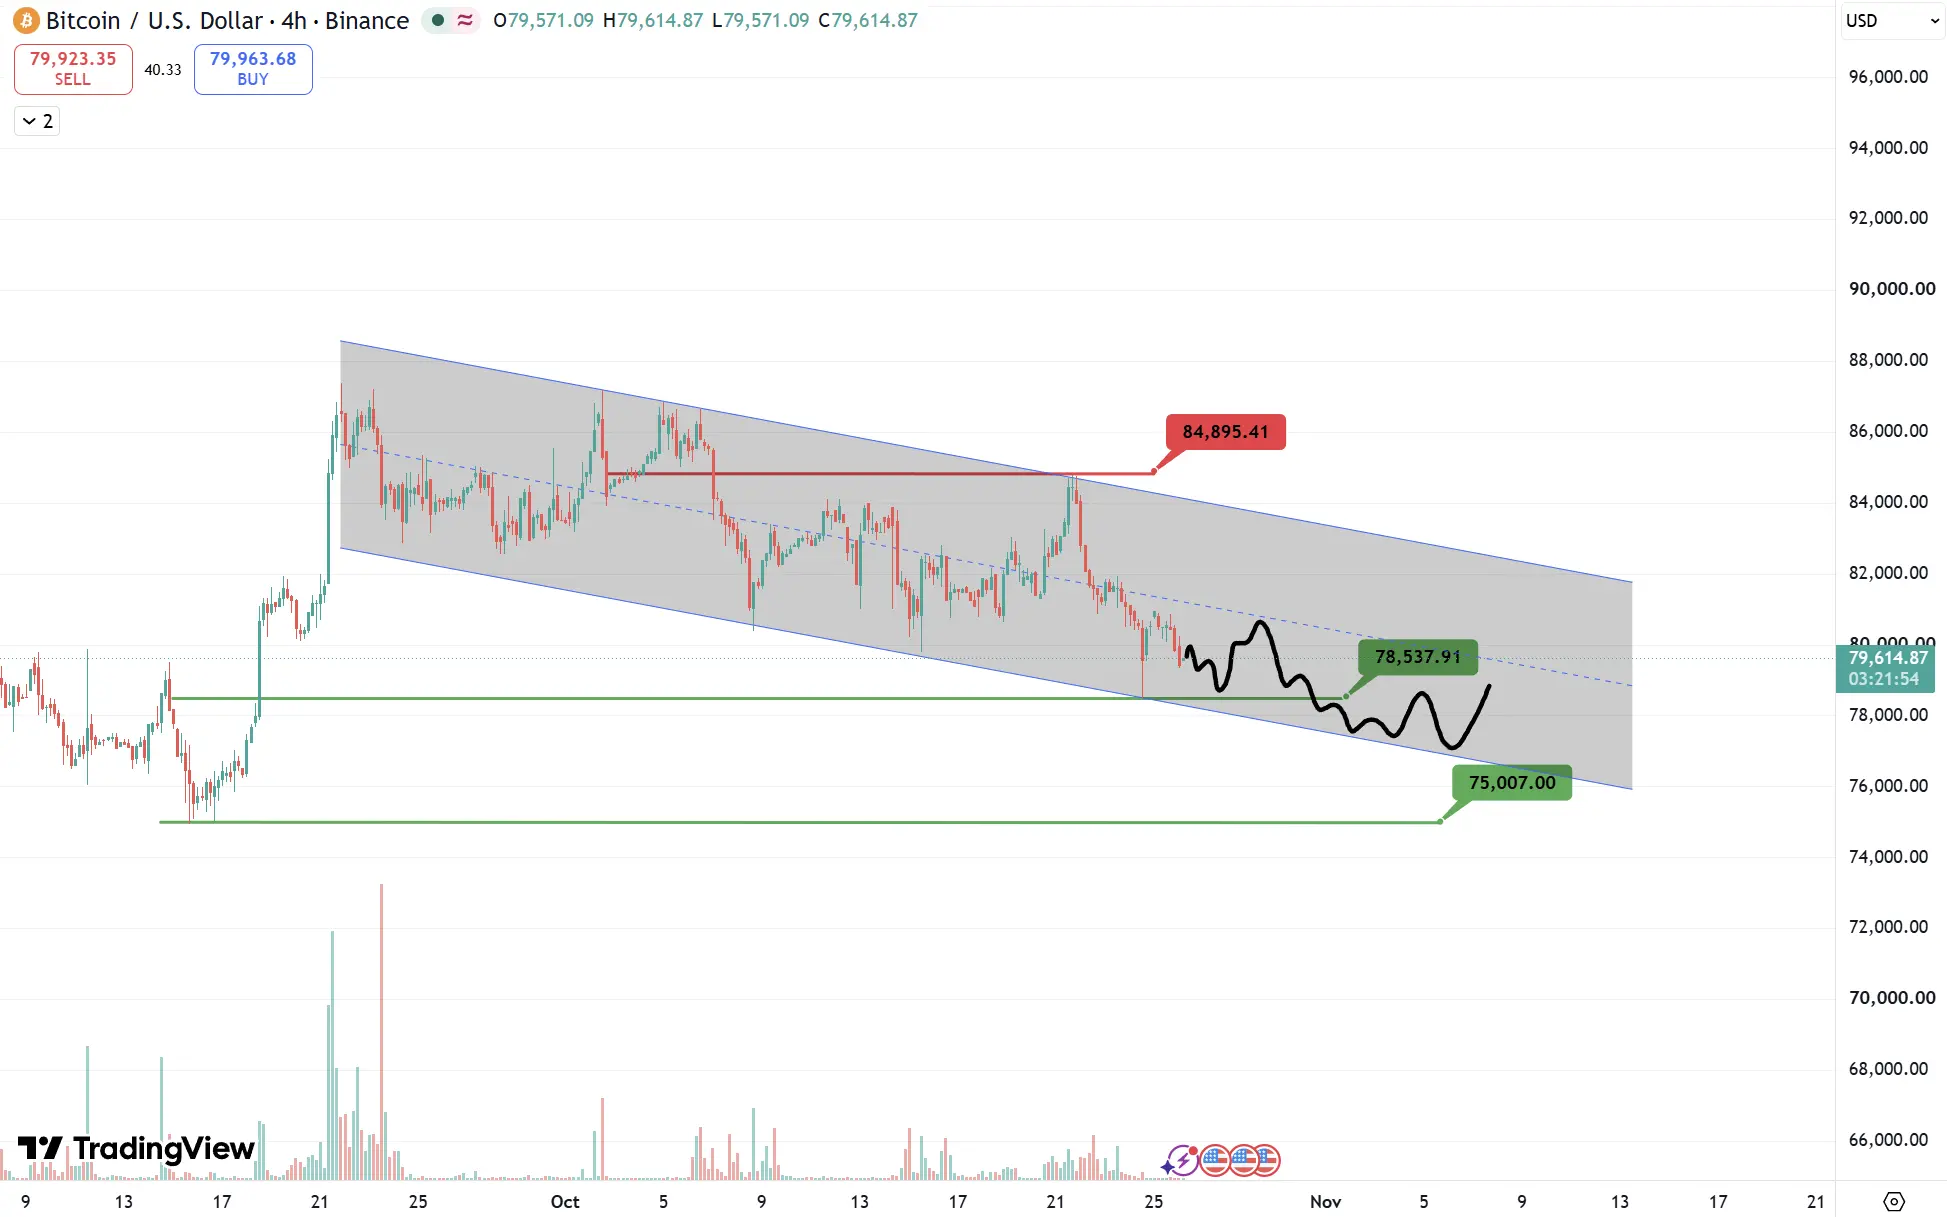
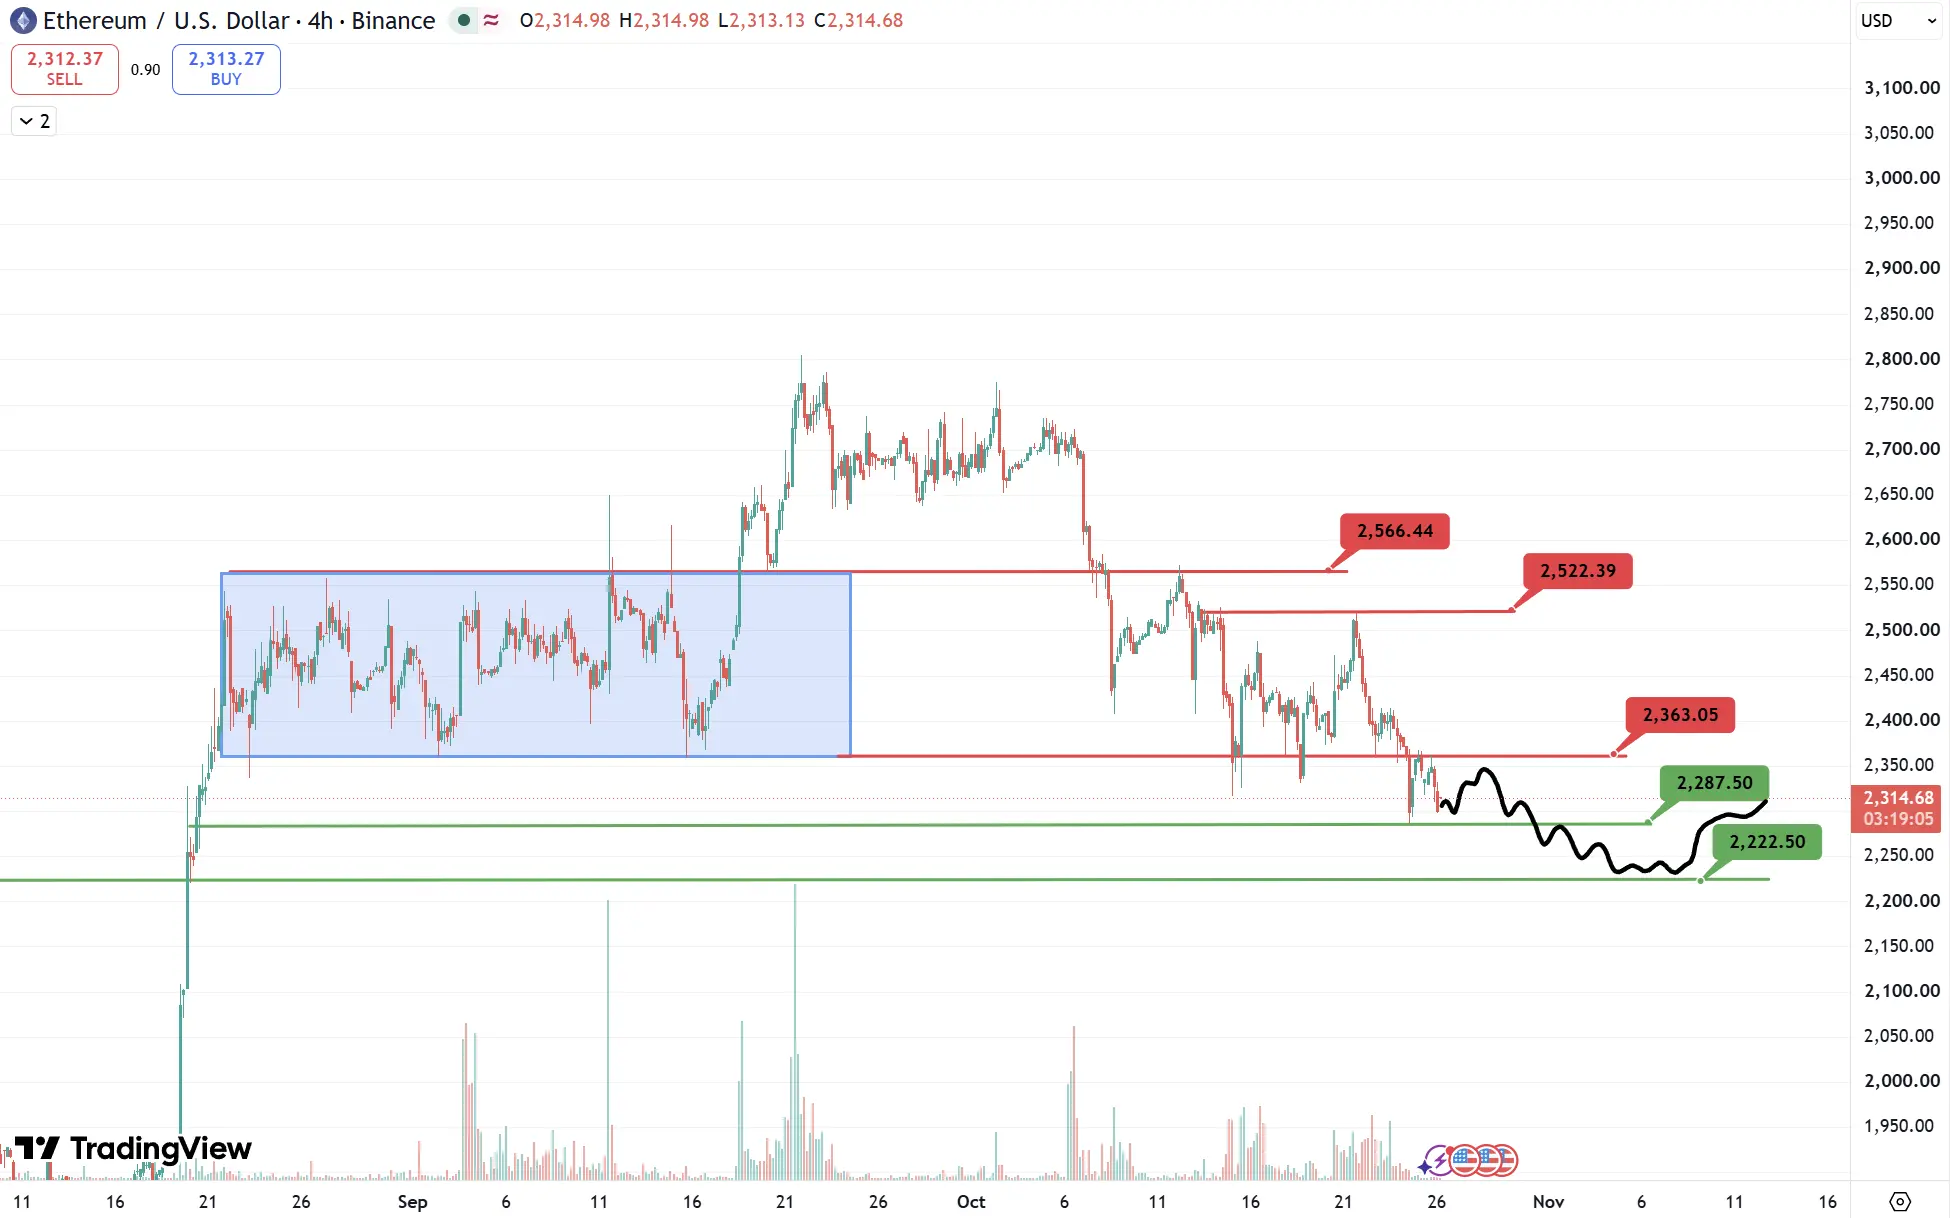
Biến động thị trường tiền điện tử tuần này (19 tháng 10 - 25 tháng 10): BTC và ETH trước tăng sau giảm, sự phục hồi giữa tuần không thể duy trì. BTC từ khoảng 81,953 USD vào ngày 19 tháng 10 tăng lên khoảng 84,117 USD vào ngày 21 tháng 10, sau đó vào ngày 23 tháng 10 giảm xuống 81,164 USD; ETH trong cùng thời gian từ khoảng 2,407 USD tăng lên 2,473 USD, rồi lại giảm xuống 2,387 USD. Tính đến 09:00 giờ Bắc Kinh ngày 25 tháng 10, BTC báo 80,688.28 USD, ETH báo 2,354.14 USD, vẫn chưa phải là giá đóng cửa cả tuần. Cổ phiếu công nghệ yếu, giá dầu tăng và sự không chắc chắn về lãi suất đã kìm hãm khẩu vị rủi ro; từ ngày 19 đến 23 tháng 10, dòng vốn ETF BTC ghi nhận ròng khoảng 309 triệu USD, trong khi dòng vốn ETF ETH ghi nhận ròng khoảng 221 triệu USD, vốn của các tổ chức rõ ràng phân hóa.
Dự đoán thị trường tiền điện tử tuần tới (26 tháng 10 - 1 tháng 11): Có xu hướng biến động cao, hướng đi phụ thuộc vào phát biểu của Cục Dự trữ Liên bang, PCE và biến động dòng vốn ETF. Nếu lo ngại về thắt chặt giảm bớt, nhu cầu mua vào từ các tổ chức tiếp tục, BTC có khả năng kiểm tra lại vùng 84,000 USD trong tuần này, ETH cần phải lấy lại 2,400 USD trước; nếu chính sách thiên về diều hâu hoặc cổ phiếu công nghệ tiếp tục giảm, ngưỡng tâm lý 80,000 USD của BTC có thể lại bị thử thách, ETH cũng có nguy cơ tiếp tục yếu đi. Những mức giá này là điểm quan sát tình huống, hiện tại chưa đủ để xác nhận sự đảo chiều xu hướng, đặc biệt cần cảnh giác với việc thanh lý đòn bẩy trước và sau cuộc họp làm gia tăng biến động.
3. Điểm nóng ngành và lĩnh vực
Tuần này trọng tâm là thanh toán bằng stablecoin, token gửi ngân hàng và cơ sở hạ tầng tuân thủ. Vào ngày 19 tháng 10, JPMorgan thông báo mở rộng token gửi JPM Coin sang Ethereum, nhắm đến khách hàng tổ chức được cấp phép; stablecoin đô la Hồng Kông RedCoin của HSBC tuần này đã ra mắt trên PayMe, thúc đẩy chuyển khoản cá nhân và thanh toán thương nhân; vào ngày 21 tháng 10, OCC của Mỹ công bố quy định cuối cùng cho việc thực hiện Đạo luật GENIUS, bao gồm dự trữ, đổi lại, lưu ký và quản lý rủi ro, có hiệu lực từ ngày 18 tháng 1 năm 2027. Hướng đi chung là vốn trên chuỗi bắt đầu kết nối sâu hơn giữa ngân hàng và các tình huống thanh toán thực tế, nhưng thuộc tính pháp lý của token gửi và stablecoin khác nhau, việc áp dụng kinh doanh tăng trưởng cũng không nhất thiết chuyển đổi thành giá trị tăng của chuỗi công khai hoặc token liên quan.
II. Điểm nóng thị trường và dự án tiềm năng trong tuần
1. Tổng quan dự án tiềm năng
1.1. Chi tiết tổng vốn 12 triệu USD, do Hack VC dẫn đầu, các tổ chức như Nomad Capital, Pi Network và 10K Ventures tham gia ------ Xây dựng cơ sở hạ tầng thực thi robot thông minh dựa trên AI Axis Robotics
Giới thiệu
AXIS Robotics là một cơ sở hạ tầng đào tạo phân tán dành cho AI vật lý, bất kỳ ai cũng có thể tham gia và đóng góp tính toán cũng như dữ liệu đào tạo. Người dùng không cần mua phần cứng robot, chỉ cần thông qua trình duyệt để điều khiển robot thực hiện các nhiệm vụ mô phỏng, tạo ra dữ liệu đào tạo quy mô lớn, cùng nhau xây dựng "bộ não" của thế hệ robot thông minh tiếp theo.
AXIS Robotics áp dụng công nghệ Simulation First (Mô phỏng trước): trước tiên thu thập dữ liệu đào tạo thông qua môi trường mô phỏng robot trên trình duyệt, sau đó sử dụng công nghệ tăng cường dữ liệu chân thực (Photorealistic) để mở rộng quy mô tập dữ liệu, cuối cùng đào tạo ra các chiến lược điều khiển thông minh (Policy) có thể triển khai trực tiếp lên robot thực tế, đạt được sự chuyển giao liền mạch từ mô phỏng ảo đến robot thực tế.
Phân tích yếu tố giao thức
Kiến trúc công nghệ AXIS (The AXIS Stack)
- Dòng chảy đào tạo robot đầu cuối
AXIS xây dựng một cơ sở hạ tầng đào tạo robot đầu cuối, từng bước chuyển đổi nhiệm vụ ngôn ngữ tự nhiên thành các chiến lược điều khiển có thể triển khai lên robot thực tế (Robot Policy). Toàn bộ quy trình bao gồm năm bước: tạo nhiệm vụ, thu thập dữ liệu hành vi, tăng cường dữ liệu, đào tạo mô hình và triển khai robot thực tế, đạt được vòng khép kín hoàn chỉnh cho đào tạo thông minh của robot.
- Tổng quan hệ thống
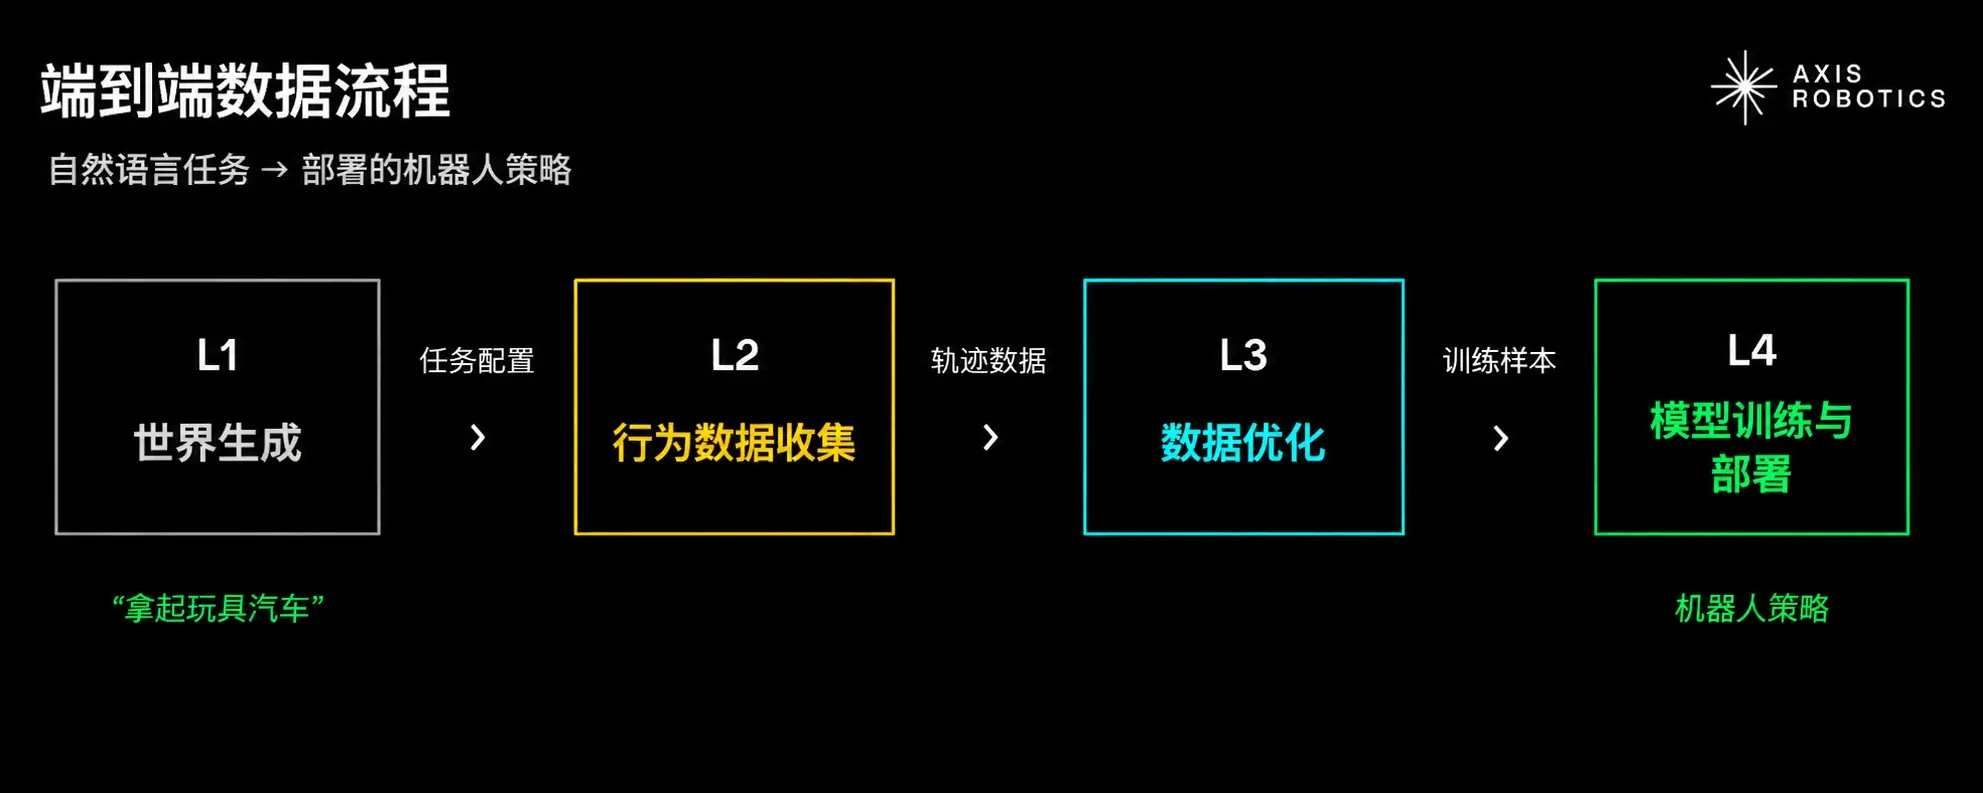
Toàn bộ kiến trúc AXIS sử dụng thiết kế bốn lớp, mỗi lớp chịu trách nhiệm cho các giai đoạn khác nhau của xử lý dữ liệu và xây dựng mô hình, cuối cùng tạo ra các chiến lược điều khiển thông minh có thể triển khai lên robot thực tế.
- Giải thích bốn lớp (The Four Layers in Action)
L1 ------ Tạo thế giới (World Generation)
Hệ thống đầu tiên nhận một đoạn mô tả nhiệm vụ ngôn ngữ tự nhiên (ví dụ: "Lấy chiếc ô tô đồ chơi trên bàn"), được động cơ tạo nhiệm vụ (Task Generation Engine) tự động phân tích và tách thành các thông tin có cấu trúc như cấu hình nhiệm vụ, cấu hình cảnh và cấu hình đối tượng mục tiêu.
Sau đó, trình quản lý tài sản (Assets Manager) tự động khớp các đối tượng tương ứng từ thư viện tài sản gồm hơn 2,000 mô hình 3D, cũng có thể tự động tạo mô hình 3D mới thông qua công nghệ tạo hình ảnh thành 3D (Image-to-3D).
Sau khi chuẩn bị đối tượng xong, trình tạo bố cục cảnh 2.5D (2.5D Layout Generator) tự động tạo ra môi trường hoạt động của robot, trong khi trình giám sát bố cục (Layout Supervisor) có trách nhiệm liên tục xác minh và sửa đổi cảnh cho đến khi đáp ứng yêu cầu nhiệm vụ. Đồng thời, mỗi nhiệm vụ sẽ tự động tạo ra một bộ kiểm tra thành công (Success Checker) tương ứng, dùng để đánh giá tự động xem robot có hoàn thành nhiệm vụ hay không.
L2 ------ Thu thập dữ liệu hành vi (Behavior Collection)
Giai đoạn thu thập dữ liệu cho phép tham gia thông qua trình duyệt.
Người đóng góp không cần phần cứng robot, chỉ cần thông qua trình duyệt, sử dụng bàn phím, điện thoại di động hoặc tay cầm trò chơi để điều khiển từ xa robot mô phỏng hoàn thành nhiệm vụ.
Mô phỏng vật lý của robot được chạy cục bộ bằng MuJoCo biên dịch sang WebAssembly, vì vậy không cần GPU, không cần cài đặt phần mềm, cũng không cần thiết bị chuyên nghiệp.
Mỗi lần thao tác khoảng 1-2 phút sẽ tạo ra một đường đi robot hoàn chỉnh (Trajectory), bao gồm:
Dấu thời gian
Trạng thái khớp robot
Tư thế đối tượng
Lệnh điều khiển
Siêu dữ liệu nhiệm vụ
Tất cả các đường đi đều sử dụng định dạng dữ liệu thống nhất, có thể tương thích với các nền tảng mô phỏng robot khác nhau. Dữ liệu đã được phê duyệt cũng sẽ ghi lại nguồn dữ liệu trên chuỗi (Data Provenance), và tạo ra ID dữ liệu duy nhất trên mạng Base, đảm bảo dữ liệu có thể truy xuất.
L3 ------ Tinh chỉnh dữ liệu (Data Refinement)
Các đường đi nguyên thủy thu thập được sẽ được làm sạch dữ liệu trước tiên, bao gồm:
Loại bỏ khung tĩnh (Static Frame Removal)
Lọc mượt Savitzky-Golay
Nội suy bậc ba (Cubic Spline), nâng tần suất lấy mẫu từ 6-8Hz lên 20Hz
Loại bỏ dữ liệu chất lượng thấp
Sau khi làm sạch xong, hệ thống sẽ phát lại đường đi trên máy chủ GPU trong Isaac Sim, và sử dụng động cơ tăng cường dữ liệu (Augmentation Engine) để điều chỉnh ngẫu nhiên:
Ánh sáng
Kết cấu
Vật liệu
Tham số vật lý
Góc nhìn camera
Cuối cùng, một đường đi robot sẽ được mở rộng thành hàng ngàn mẫu huấn luyện có độ chân thực cao (Photorealistic) và đã qua ngẫu nhiên hóa miền (Domain Randomization), nâng cao đáng kể khả năng tổng quát của mô hình.
L4 ------ Đào tạo và triển khai mô hình (Model Training & Deployment)
Tập dữ liệu đã được tăng cường sẽ được sử dụng để đào tạo hai loại mô hình điều khiển robot:
Mô hình chuyên dụng cho nhiệm vụ: sử dụng phương pháp sao chép hành vi (Behavior Cloning), Chính sách khuếch tán (Diffusion Policy) và các phương pháp học mô phỏng khác để học chiến lược thực hiện nhiệm vụ cụ thể.
Mô hình thị giác-ngôn ngữ-hành động tổng quát (Vision-Language-Action, VLA): kết hợp mục tiêu ngôn ngữ tự nhiên để đào tạo mô hình robot có khả năng tổng quát mạnh mẽ hơn.
Mô hình sẽ được kiểm tra đầy đủ trong môi trường mô phỏng ngẫu nhiên, xác minh tính ổn định và tỷ lệ thành công của nó trong các điều kiện khởi đầu khác nhau. Sau khi xác minh, nó sẽ được triển khai lên robot thực tế (hiện tại hỗ trợ Franka Research 3) để thực hiện xác minh Sim-to-Real (mô phỏng đến thực tế), đạt được sự chuyển giao đáng tin cậy của chiến lược robot từ môi trường ảo sang thế giới thực.
Tóm tắt kiến trúc công nghệ giao thức
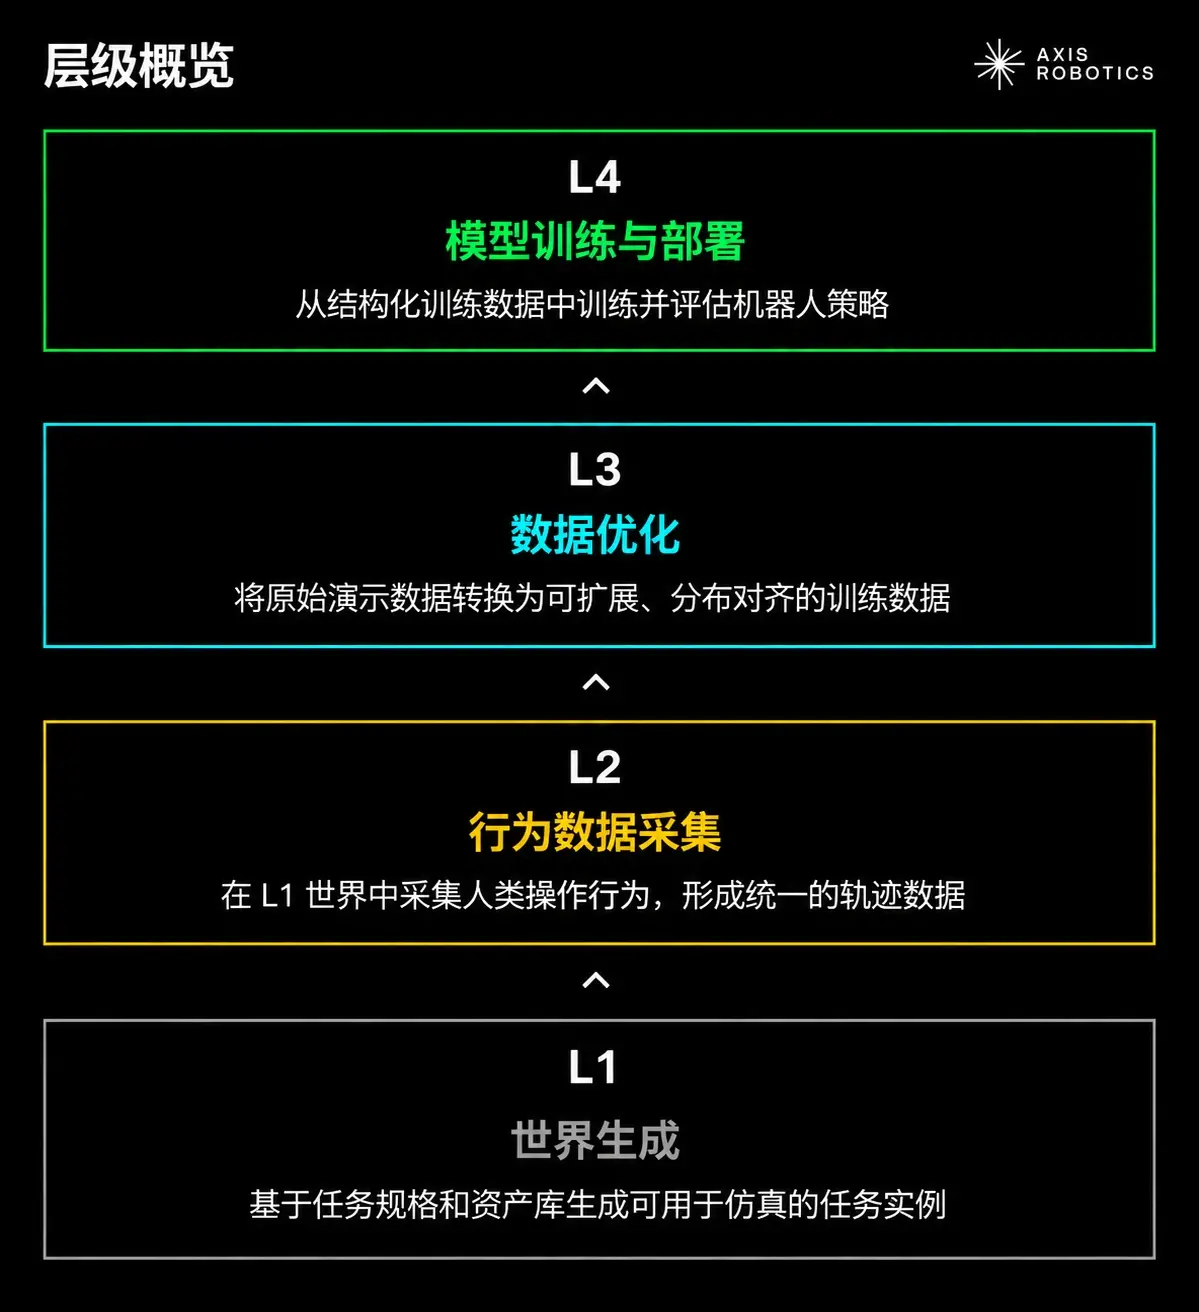
- L1 --- Tạo thế giới (World Generation)
L1 chịu trách nhiệm tạo ra môi trường mô phỏng và ví dụ nhiệm vụ cần thiết cho đào tạo robot. Hệ thống nhận mô tả nhiệm vụ ngôn ngữ tự nhiên và kết hợp với hơn 2,000 đối tượng trong thư viện tài sản, tự động tạo ra các nhiệm vụ mô phỏng có thể chạy bao gồm cấu trúc cảnh, bố trí đối tượng, tham số vật lý và bộ phát hiện thành công nhiệm vụ.
Lớp này dựa trên MetaSim (ngôn ngữ mô tả cảnh không phụ thuộc vào mô phỏng cụ thể), tách biệt ngữ nghĩa nhiệm vụ với mô phỏng nền tảng. Các nhiệm vụ được tạo ra có thể trực tiếp chuyển đổi thành các định dạng như MJCF, USD, URDF, và tương thích với các môi trường mô phỏng khác nhau như MuJoCo, IsaacSim.
Consumes
Thư viện tài sản (EmbodiedGen, Kujiale, dữ liệu tái tạo hình ảnh)
Mô tả nhiệm vụ ngôn ngữ tự nhiên
Ràng buộc bố trí cảnh
Produces
Ví dụ nhiệm vụ có tham số hóa
Cấu hình cảnh tương thích giữa các mô phỏng
Abstraction
Tách biệt logic nhiệm vụ với việc thực hiện mô phỏng cụ thể, giúp các lớp tiếp theo không cần xử lý các giao diện mô phỏng khác nhau.
Key components
Ngôn ngữ mô tả cảnh MetaSim
Động cơ tạo nhiệm vụ điều khiển bởi LLM
Tạo bố trí cảnh 2.5D tự động
Đường ống tài sản USD / URDF / MJCF thống nhất
- L2 --- Thu thập hành vi
L2 đưa hành vi thao tác của con người vào môi trường mô phỏng được tạo ra bởi L1 và chuyển đổi nó thành dữ liệu quỹ đạo có cấu trúc mà robot có thể thực thi.
Người dùng không cần cài đặt phần mềm hoặc sử dụng thiết bị chuyên dụng, chỉ cần thông qua trình duyệt có thể điều khiển robot mô phỏng bằng bàn phím, điện thoại di động, tay cầm trò chơi hoặc VR. Hệ thống chạy mô phỏng vật lý thông qua MuJoCo WebAssembly và ánh xạ các phương thức đầu vào khác nhau thành các lệnh điều khiển robot thống nhất, thực hiện thu thập dữ liệu trên nhiều thiết bị và hình thức robot khác nhau.
Mỗi quỹ đạo hợp lệ sẽ ghi lại thông tin nguồn trên chuỗi (Base mạng Data ID), đảm bảo dữ liệu huấn luyện có thể truy xuất.
Tiêu thụ
Ví dụ nhiệm vụ tương tác được tạo ra bởi L1
Tín hiệu điều khiển của con người từ nhiều thiết bị và chế độ
Sản xuất
Dữ liệu quỹ đạo robot có chứng nhận nguồn:
{Trạng thái robot, trạng thái vật thể, hành động điều khiển, thông tin nhiệm vụ, mục tiêu ngôn ngữ, Data ID}
Trừu tượng
Giải tách ý định thao tác của con người và cấu trúc cụ thể của robot, cho phép dữ liệu từ các thiết bị và hình thức robot khác nhau có thể sử dụng thống nhất.
Thành phần chính
Môi trường chạy trình duyệt MuJoCo WASM
Điều khiển robot đa hình thức
Hệ thống nội suy mẫu nắm bắt
Mạng thu thập dữ liệu phi tập trung
Ghi lại nguồn dữ liệu trên chuỗi Base
- L3 --- Tinh chỉnh dữ liệu
L3 chịu trách nhiệm chuyển đổi dữ liệu trình diễn của con người có chất lượng thấp và thưa thớt thành tập dữ liệu quy mô lớn chất lượng cao phù hợp cho huấn luyện mô hình.
Tầng này không chỉ thực hiện việc làm sạch dữ liệu đơn giản, mà còn xây dựng dữ liệu huấn luyện hỗ trợ tổng quát hóa môi trường thực tế thông qua kỹ thuật phân phối dữ liệu (Distribution Engineering).
Quy trình được chia thành hai phần:
Làm sạch dữ liệu:
Loại bỏ khung tĩnh
Xử lý làm mịn Savitzky-Golay
Nội suy bậc ba
Nâng cao tần suất lấy mẫu từ 6--8Hz lên 20Hz
Tăng cường dữ liệu:
Sử dụng môi trường mô phỏng GPU IsaacSim, thực hiện ngẫu nhiên hóa đa chiều cho quỹ đạo, bao gồm:
Cấu trúc cảnh
Vật liệu
Ánh sáng
Thông số camera
Thuộc tính vật lý
Cuối cùng mở rộng một quỹ đạo thành hàng nghìn mẫu huấn luyện có độ chân thực cao.
Tiêu thụ
Dữ liệu quỹ đạo gốc có chứng nhận nguồn từ L2
Dữ liệu cấu hình thế giới từ L1
Sản xuất
Dữ liệu huấn luyện phân phối đồng bộ:
Quỹ đạo đã làm sạch × Tăng cường ngẫu nhiên hóa miền × Dữ liệu RGB / độ sâu / phân đoạn từ nhiều góc nhìn
Trừu tượng
Giải tách quy mô dữ liệu và chi phí thu thập thủ công, khiến mô hình nhận được là phân phối dữ liệu có cấu trúc, chứ không phải mẫu trình diễn đơn lẻ.
Thành phần chính
Quy trình làm sạch quỹ đạo
Phát lại GPU IsaacSim
Hệ thống tăng cường dữ liệu ngẫu nhiên hóa miền
Tạo camera từ nhiều góc nhìn
- L4 --- Huấn luyện mô hình & Triển khai
L4 sử dụng dữ liệu huấn luyện có cấu trúc được tạo ra từ L1--L3, huấn luyện và xuất ra chiến lược điều khiển robot có thể triển khai (Robot Policy).
Tầng này hỗ trợ nhiều phương thức huấn luyện khác nhau, bao gồm:
Nhân bản hành vi (Behavior Cloning, BC)
Chính sách khuếch tán (Diffusion Policy)
Mô hình Hình ảnh-Ngôn ngữ-Hành động (Vision-Language-Action, VLA)
Các mô hình khác nhau đều dựa trên giao diện dữ liệu thống nhất để huấn luyện, cho phép hệ thống so sánh hiệu suất của các thuật toán khác nhau trong môi trường nhiệm vụ phức tạp.
AXIS tập trung hơn vào khả năng tổng quát thực tế của mô hình, chứ không chỉ là điểm số kiểm tra chuẩn. Mô hình cần trải qua:
Xác minh giữa các mô phỏng
Kiểm tra bố trí nhiều cảnh
Kiểm tra nhiễu thị giác mạnh
Xác minh triển khai robot thực tế Sim-to-Real
Cuối cùng, mô hình sẽ được triển khai lên robot thực tế (hiện tại hỗ trợ Franka Research 3). Đồng thời, mỗi mô hình đều giữ lại chuỗi nguồn dữ liệu đầy đủ, có thể truy xuất đến quá trình tăng cường dữ liệu L3, thu thập dữ liệu L2 và tạo thế giới L1, và liên kết với người đóng góp gốc thông qua Data ID trên chuỗi.
Tiêu thụ
Dữ liệu huấn luyện phân phối đồng bộ từ L3
Cấu hình môi trường đánh giá từ L1
Sản xuất
Chiến lược robot chuyên dụng cho nhiệm vụ
Mô hình robot tổng quát
Kết quả xác minh Sim-to-Real
Tệp mô hình có thể triển khai
Trừu tượng
Giải tách thuật toán học và cơ sở hạ tầng dữ liệu, cho phép các phương pháp huấn luyện khác nhau đều có thể kết nối vào hệ thống dữ liệu thống nhất mà không cần quan tâm đến quy trình thu thập và tăng cường dữ liệu.
Thành phần chính
Học mô phỏng chuyên dụng cho nhiệm vụ (BC / DP)
Mô hình VLA tổng quát
Xác minh giữa các mô phỏng
Kiểm tra Sim-to-Real
Đánh giá tổng quát giữa nhiều thế giới × nhiều hình thức robot
RoboVerse: Khung mô phỏng thống nhất
RoboVerse cung cấp một khung giao diện thống nhất kết nối nhiều backend mô phỏng robot, cho phép các mô phỏng khác nhau làm việc cùng nhau thông qua API tiêu chuẩn hóa.
Nguyên tắc cốt lõi là: các mô phỏng khác nhau có những lợi thế riêng trong các giai đoạn khác nhau của quy trình huấn luyện robot. Ví dụ, một số mô phỏng phù hợp hơn cho tính toán vật lý chính xác cao, trong khi một số khác phù hợp hơn cho việc tạo dữ liệu quy mô lớn hoặc mô phỏng thị giác. Do đó, RoboVerse thông qua việc trừu tượng hóa sự khác biệt cơ bản giữa các mô phỏng, thống nhất chúng dưới một giao diện chung, cho phép mỗi giai đoạn trong quy trình huấn luyện robot tự động gọi môi trường mô phỏng phù hợp nhất.
Thiết kế này tránh việc các nhà phát triển phải phát triển mã thích ứng lặp lại cho các mô phỏng khác nhau, nâng cao hiệu quả của quy trình mô phỏng robot, tạo dữ liệu và huấn luyện mô hình, đồng thời cung cấp cơ sở hạ tầng thống nhất cho việc huấn luyện tổng quát giữa nhiều môi trường và hình thức robot.
Xây dựng trên MetaSim
Khả năng xuyên mô phỏng của RoboVerse được xây dựng trên MetaSim. MetaSim là một ngôn ngữ mô tả và biểu diễn cảnh thống nhất (Scene Representation & Description Language), có vai trò cốt lõi là giải tách định nghĩa nhiệm vụ và việc thực hiện cụ thể của mô phỏng, cho phép cùng một bộ nhiệm vụ, tài sản và dữ liệu quỹ đạo có thể tự do di chuyển giữa các môi trường mô phỏng khác nhau.
Thông qua MetaSim, AXIS có thể xem các mô phỏng khác nhau như các backend thực thi có thể thay thế, mà không cần phát triển logic thích ứng riêng cho từng mô phỏng.
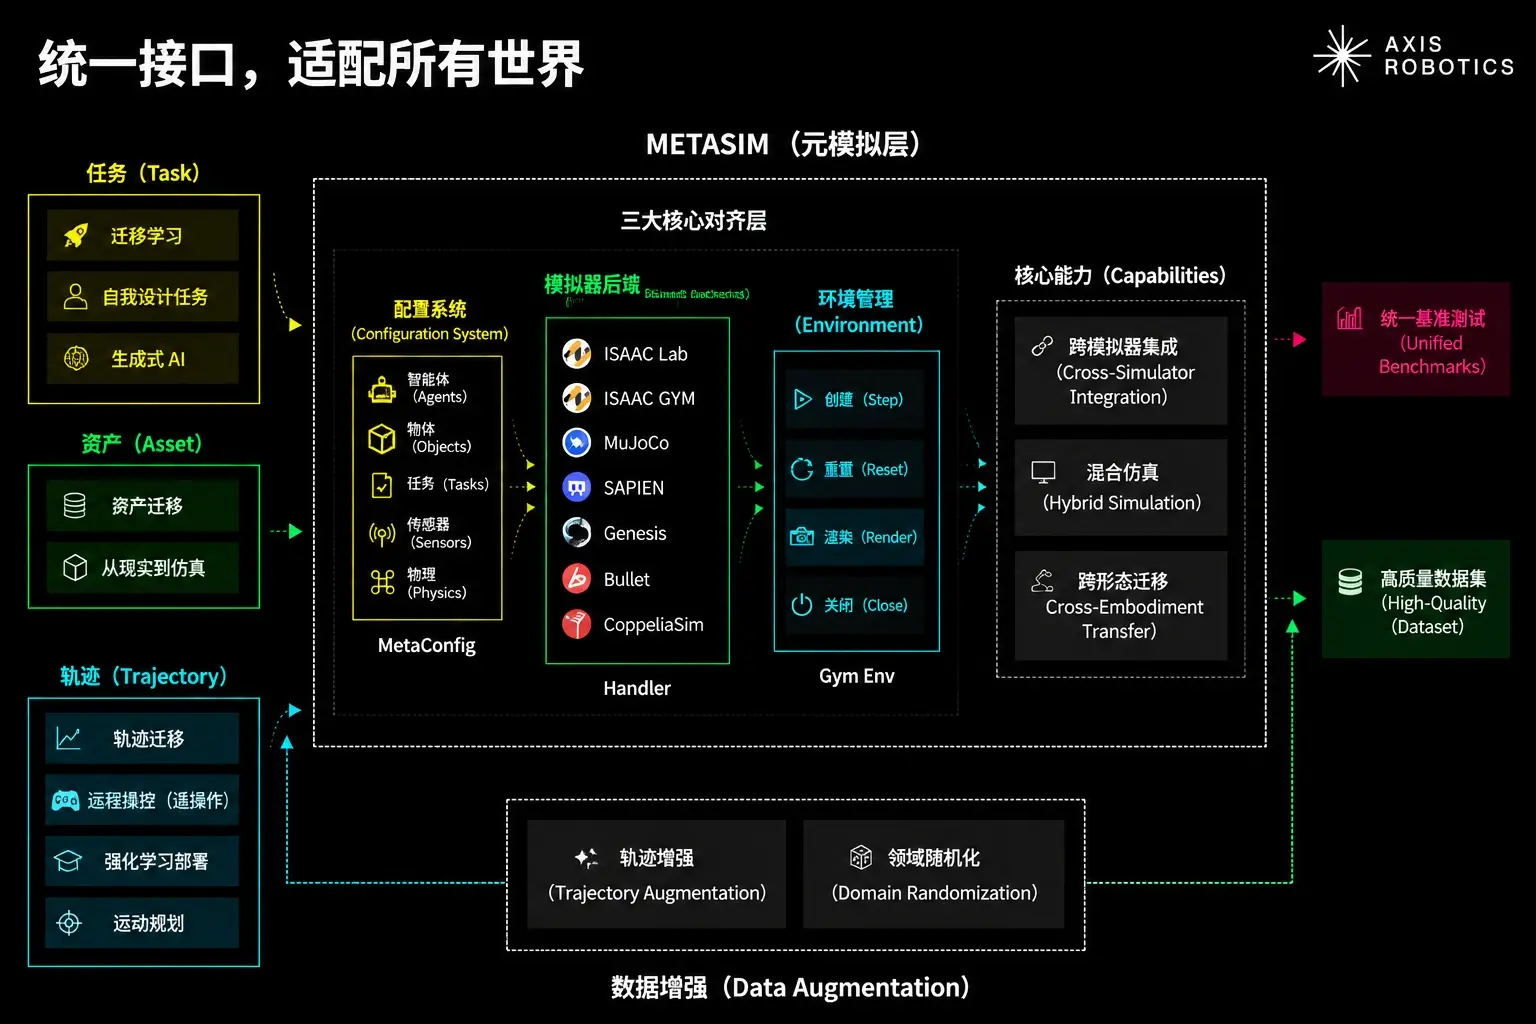
Kiến trúc MetaSim: Một giao diện kết nối tất cả các thế giới
MetaSim chủ yếu cung cấp các khả năng sau:
Đồ thị cảnh tiêu chuẩn hóa
MetaSim sử dụng định dạng thống nhất không phụ thuộc vào mô phỏng cụ thể để mô tả thông tin cảnh, bao gồm:
Vật thể
Cấu trúc khớp
Vật liệu
Thuộc tính vật lý
Cho phép các mô phỏng khác nhau chia sẻ cùng một bộ định nghĩa cảnh.
Chuyển đổi định dạng tự động
MetaSim có thể tự động biên dịch mô tả cảnh thống nhất thành định dạng gốc cần thiết cho các mô phỏng khác nhau:
MuJoCo → MJCF
IsaacSim → USD
Các mô phỏng khác → định dạng URDF và các định dạng khác
Do đó, cùng một môi trường nhiệm vụ không cần xây dựng lại, có thể chạy trên các backend mô phỏng khác nhau.
Chuẩn hóa tài sản
MetaSim thực hiện xử lý thống nhất cho tài sản trong các mô phỏng khác nhau, bao gồm:
Chuẩn hóa hệ tọa độ
Thống nhất mô hình va chạm
Đồng bộ thuộc tính thị giác
Đảm bảo rằng tài sản robot, vật thể và môi trường có thể giữ nguyên tính nhất quán giữa các mô phỏng.
Tạo cảnh theo chương trình
MetaSim cung cấp API theo chương trình có thể kết hợp, cho phép hệ thống tự động tạo ra các cảnh nhiệm vụ phức tạp. Khả năng này hỗ trợ Engine Tạo nhiệm vụ (Task Generation Engine) tạo ra quy mô lớn các môi trường huấn luyện đa dạng, cung cấp nguồn dữ liệu phong phú hơn cho mô hình robot.
Giá trị cốt lõi của MetaSim
Thông qua lớp trừu tượng này, AXIS có thể đạt được:
Di chuyển định nghĩa nhiệm vụ giữa các mô phỏng
Tái sử dụng tài sản robot giữa các môi trường
Lưu thông dữ liệu quỹ đạo giữa các nền tảng
Tiêu chuẩn hóa quy trình huấn luyện
Cuối cùng, các backend mô phỏng khác nhau không còn là hệ thống độc lập, mà trở thành các mô-đun có thể kết hợp trong quy trình huấn luyện robot AXIS.
RoboVerse v2: Từ nền tảng đến động cơ tổng quát
Nếu mục tiêu của RoboVerse v1 là thống nhất giao diện mô phỏng và học tập robot - hỗ trợ nhiều mô phỏng, nhiều môi trường nhiệm vụ và các plugin học tăng cường (RL) / học mô phỏng (IL), thì RoboVerse v2 đã nâng cấp cơ sở hạ tầng này thành một động cơ học robot khép kín, được thúc đẩy bởi sự đa dạng.
Chuyển biến cốt lõi của RoboVerse v2 là: từ "Hệ thống có thể chạy"
chuyển biến thành "Động cơ sản xuất trải nghiệm robot đa dạng liên tục".
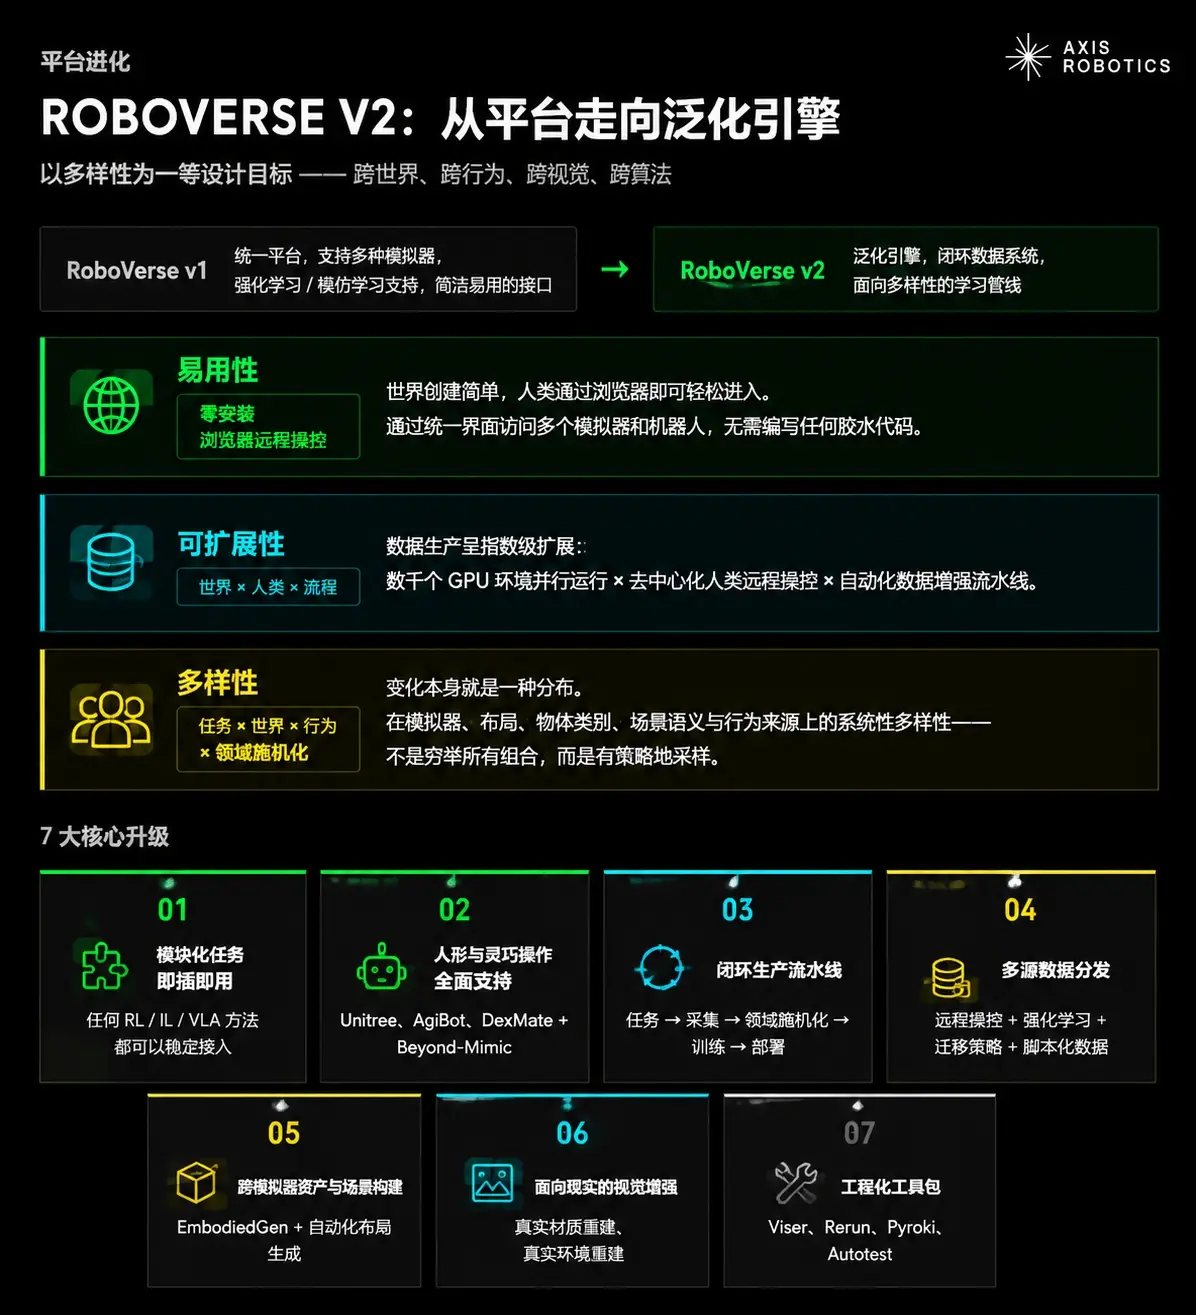
Thông qua việc kết hợp tạo thế giới, thu thập hành vi, tăng cường dữ liệu và huấn luyện mô hình, RoboVerse v2 không chỉ cung cấp môi trường mô phỏng mà còn liên tục sản xuất dữ liệu và kinh nghiệm hỗ trợ nâng cao khả năng tổng quát của robot. Trọng tâm của nó không chỉ là thống nhất các mô phỏng, mà còn xây dựng quy trình học quy mô hóa hướng tới robot trong thế giới thực.
Dòng dữ liệu
Trước khi thu thập dữ liệu, tạo môi trường huấn luyện thông qua tạo nhiệm vụ tự động; sau khi thu thập dữ liệu, tối ưu hóa dữ liệu huấn luyện thông qua làm sạch quỹ đạo và tăng cường dữ liệu.
Phần này giới thiệu hai động cơ tự động hóa ở hai đầu quy trình thu thập dữ liệu thủ công:
Động cơ tạo nhiệm vụ: Chịu trách nhiệm tạo nhiệm vụ trước khi thu thập dữ liệu;
Công cụ tăng cường dữ liệu (Data Augmentation): Chịu trách nhiệm xử lý và mở rộng quỹ đạo sau khi thu thập dữ liệu.
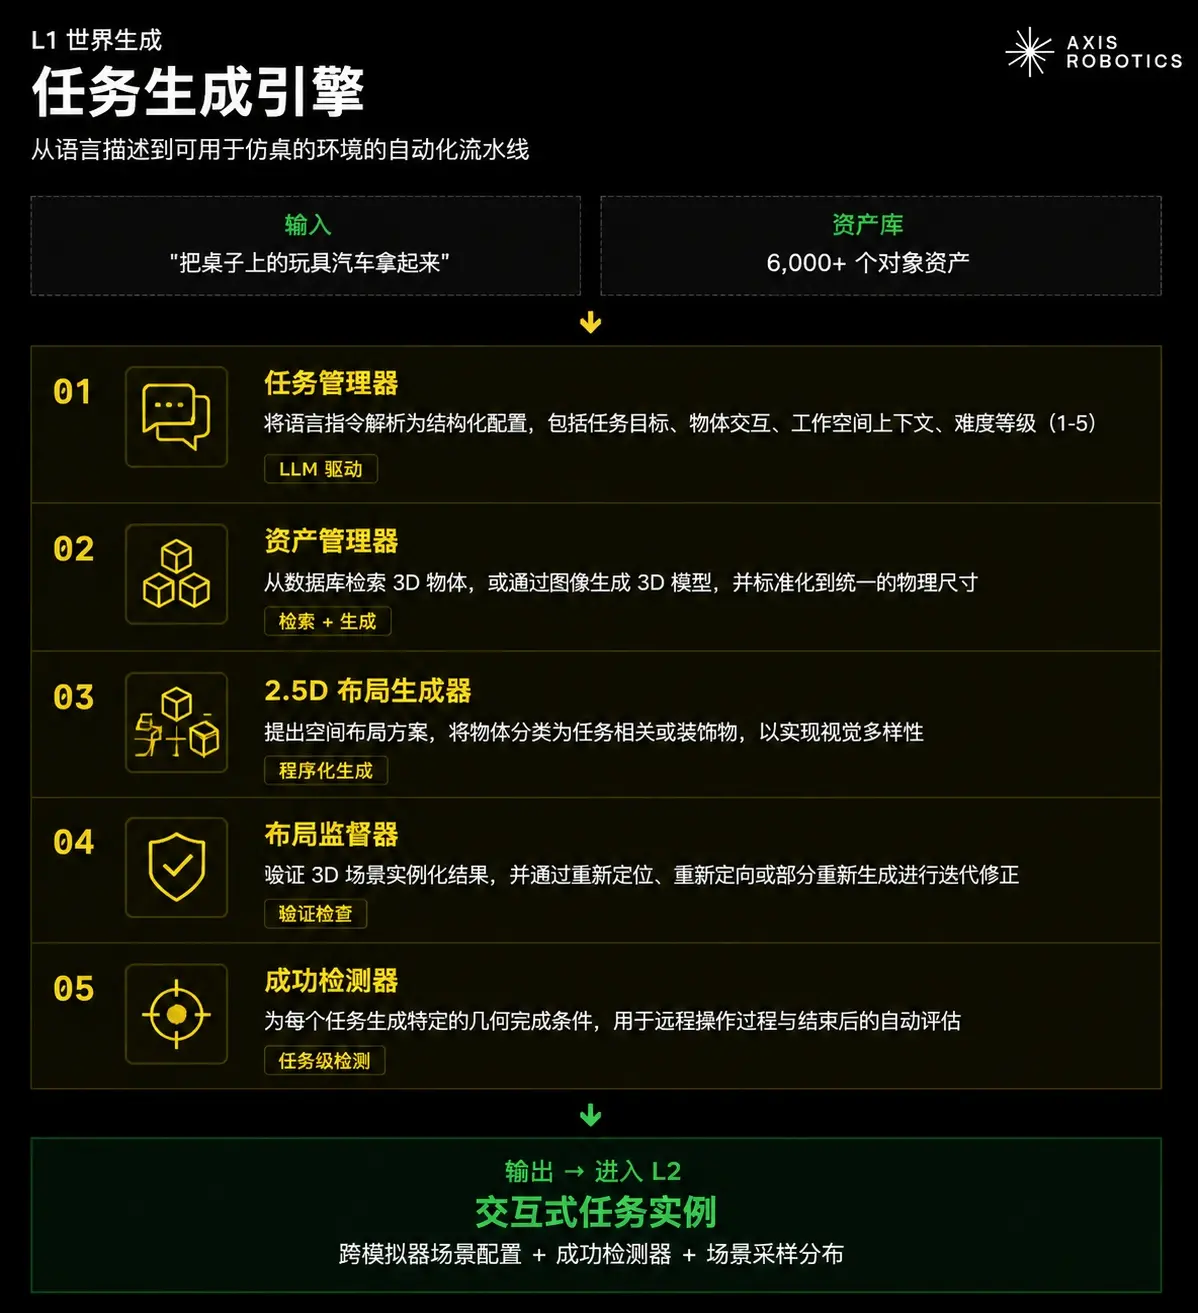
Quy trình 1: Tạo nhiệm vụ (Pipeline 1: Task Generation)
Công cụ tạo nhiệm vụ (Task Generation Engine)
Từ mô tả ngôn ngữ đến môi trường có thể sử dụng cho mô phỏng, bao gồm 5 giai đoạn của quy trình tự động hóa.
Trước bất kỳ thao tác nào của người dùng trên bộ điều khiển, hệ thống sẽ tự động xây dựng thông qua công cụ tạo nhiệm vụ:
Mô tả nhiệm vụ có cấu trúc (Task Specifications)
Môi trường mô phỏng có thể chạy trực tiếp (Simulator-ready Environments)
Cung cấp các cảnh huấn luyện tiêu chuẩn hóa cho việc thu thập dữ liệu hành vi robot sau này.
Lấy mẫu cảnh (Scenario Sampling)
Khi một bố cục nhiệm vụ hợp lệ được xây dựng hoàn tất, nền tảng sẽ xác định phân phối điều kiện ban đầu để tạo ra các ví dụ nhiệm vụ đa dạng. Những phân phối này bao gồm tư thế của vật thể, cấu hình lộn xộn của cảnh và sự thay đổi góc nhìn của camera, từ đó thực hiện việc lấy mẫu cảnh quy mô lớn trong khi vẫn giữ nguyên ngữ nghĩa nhiệm vụ cốt lõi.
Đây cũng là chìa khóa để hệ thống có thể thực hiện hơn 90 loại nhiệm vụ, bao gồm lấy và đặt, đẩy, phân loại, đổ, mở/đóng, xếp chồng và các chuỗi thao tác nhiều bước khác.
Pipeline 2: Làm sạch quỹ đạo (Trajectory Cleaning)
So sánh và đo lường kết quả trước/sau khi làm sạch quỹ đạo (Trajectory Cleaning Before/After Comparison with Measured Results)
Dữ liệu thu thập từ điều khiển từ xa có thể chứa nhiều bất thường, chẳng hạn như rung lắc do nhập liệu từ bàn phím (Jitter), dừng thao tác (Stalls), dao động không mong muốn (Unintended Oscillations) và quỹ đạo chuyển động không hợp lệ.
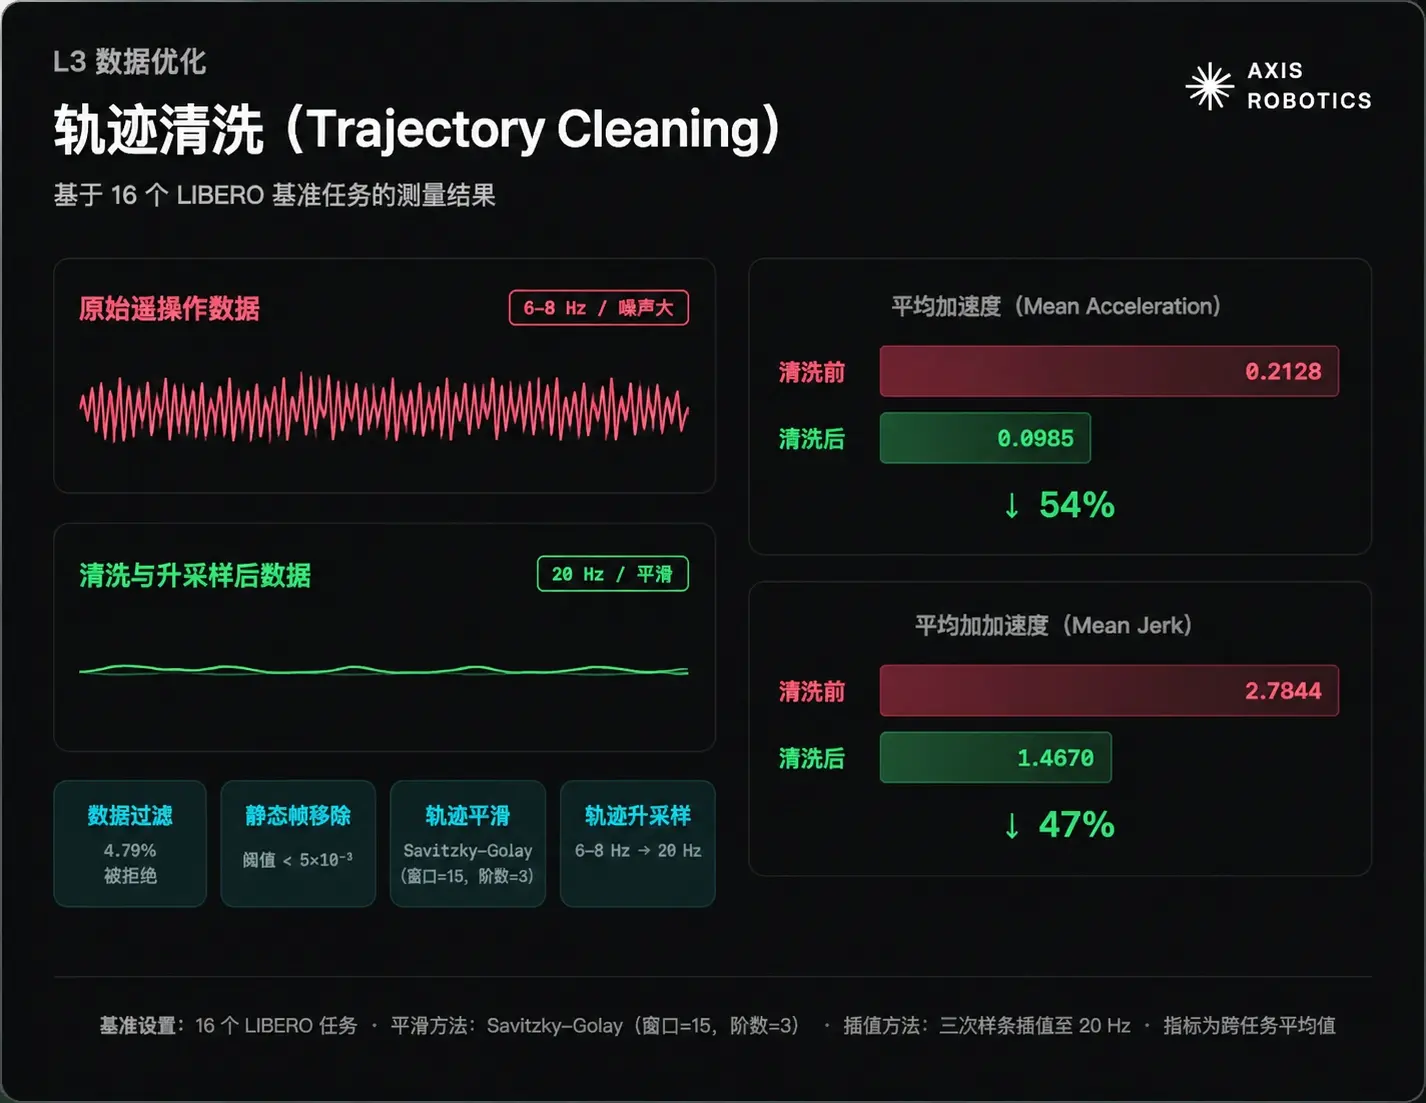
AXIS đã thiết kế một quy trình làm sạch quỹ đạo, chủ yếu đạt được hai mục tiêu:
Lọc các đoạn dữ liệu không sử dụng được (Filter unusable episodes)
Tối ưu hóa dữ liệu quỹ đạo biên (Refine borderline trajectories)
Lọc dữ liệu (Filtering)
Khi quỹ đạo có các trường hợp sau, hệ thống sẽ từ chối trực tiếp:
Dữ liệu bị hỏng hoặc không đầy đủ;
Thay đổi trạng thái cực đoan (Extreme State Discontinuities);
Chuyển tiếp trạng thái không tuân theo quy luật vật lý;
Không đáp ứng các ràng buộc thành công cụ thể của nhiệm vụ.
Hệ thống sẽ tính toán lượng thay đổi trạng thái giữa các khung hình liền kề và xác định xem thay đổi có vượt quá ngưỡng vật lý hợp lý hay không.
Trong nhiều tập kiểm tra nhiệm vụ, tỷ lệ từ chối trung bình của quy trình lọc này khoảng 4.79%.
Loại bỏ khung tĩnh (Static Frame Removal)
Khi lượng thay đổi tuyệt đối của tất cả các khớp robot thấp hơn ngưỡng đã đặt (5×10⁻³), khung này sẽ được nhận diện là khung tĩnh và bị xóa.
Cơ chế này được sử dụng để loại bỏ các khoảng dừng không hợp lệ do người điều khiển do dự, dừng lại và các yếu tố khác, giúp quỹ đạo trở nên liên tục và hiệu quả hơn.
Làm mịn (Smoothing)
AXIS sử dụng bộ lọc Savitzky-Golay để làm mịn quỹ đạo chuyển động của robot:
Kích thước cửa sổ (Window Size): 15
Bậc đa thức (Polynomial Order): 3
Phương pháp này có thể giảm tiếng ồn tần số cao phát sinh trong quá trình điều khiển từ xa, chẳng hạn như:
Sửa đổi hành động đột ngột;
Rung lắc do do dự trong thao tác;
Trong khi vẫn giữ nguyên hình dạng quỹ đạo chuyển động tổng thể.
Trong đó, các khớp kẹp (Gripper Joints) sẽ không tham gia vào quá trình làm mịn, nhằm giữ cho sự thay đổi mở và đóng rõ ràng trong hành động lấy và thả của robot.
Tăng mẫu (Upsampling)
Tần suất lấy mẫu của hệ thống điều khiển từ xa ban đầu chỉ là 6--8Hz, không đủ để đáp ứng nhu cầu điều khiển robot tần số cao và đào tạo chiến lược sau này.
Do đó, AXIS sử dụng nội suy bậc ba (Cubic Spline Interpolation) để nâng tần suất lấy mẫu quỹ đạo lên tần suất mục tiêu 20Hz.
Dữ liệu không phải robot (chẳng hạn như trạng thái vật thể) sẽ không được làm mịn, mà sẽ được nội suy riêng biệt, nhằm giữ cho nó đồng bộ về thời gian với các bước điều khiển robot.
Kết quả đo lường (Measured Results)
Trong 16 nhiệm vụ chuẩn (LIBERO Suite) thử nghiệm, quy trình làm sạch quỹ đạo đã nâng cao chất lượng quỹ đạo một cách đáng kể:
|--------------------------|--------|--------|--------| | Chỉ số (Metric) | Trước khi làm sạch | Sau khi làm sạch | Cải thiện | | Gia tốc trung bình (Mean Acceleration) | 0.2128 | 0.0985 | Giảm 54% | | Gia tốc gia tốc trung bình (Mean Jerk) | 2.7844 | 1.4670 | Giảm 47% |
Quỹ đạo sau khi làm sạch trở nên mượt mà hơn, phù hợp hơn cho việc đào tạo chiến lược robot cũng như phát lại quỹ đạo giữa các mô phỏng (Cross-Simulator Replay).
Đào tạo (Training)
Giai đoạn đào tạo của AXIS chịu trách nhiệm chuyển đổi dữ liệu đã được tạo ra, làm sạch và tăng cường trước đó thành các chiến lược robot có thể triển khai, và thông qua Sim-to-Real (mô phỏng đến thực tế) xác minh khả năng tổng quát của mô hình trong môi trường thực.
Loại mô hình đào tạo
AXIS chủ yếu đào tạo hai loại mô hình robot:
Chính sách cụ thể cho nhiệm vụ (Task-specific Policies)
Dựa trên hành vi sao chép (BC) và Chính sách khuếch tán (DP) để đào tạo các chiến lược robot cho nhiệm vụ cụ thể, bao gồm:
Lấy và đặt;
Công tắc ngăn kéo;
Đổ;
Thao tác nút.
Loại mô hình này được tối ưu hóa cho các kỹ năng thao tác cụ thể, nâng cao khả năng thực hiện của robot trong các nhiệm vụ tương tác phức tạp và thao tác tinh vi.
Mô hình VLA đa năng (General-purpose VLA Models)
Mô hình thị giác-ngôn ngữ-hành động (VLA) kết hợp chỉ dẫn ngôn ngữ tự nhiên và thông tin thị giác, giúp robot hiểu và thực hiện các nhiệm vụ chưa biết, mục tiêu là đạt được khả năng tổng quát không mẫu giữa các nhiệm vụ.
Quy trình đào tạo (Training Protocol)
AXIS thực hiện đào tạo so sánh qua ba loại dữ liệu:
Dữ liệu điều khiển từ xa gốc: dữ liệu thao tác của con người chưa qua xử lý;
Dữ liệu đã làm sạch: dữ liệu quỹ đạo đã được lọc, làm mịn và tăng mẫu;
Dữ liệu đã làm sạch + tăng cường: dữ liệu huấn luyện quy mô lớn được tạo ra thông qua mô phỏng IsaacSim và ngẫu nhiên hóa miền.
Thông qua việc thống nhất nhiệm vụ và điều kiện đào tạo, đánh giá hiệu quả của việc xử lý và tăng cường dữ liệu đối với hiệu suất mô hình.
Đánh giá (Evaluation)
Mô hình đầu tiên được thử nghiệm trong môi trường mô phỏng:
Vị trí vật thể và bố cục cảnh khác nhau;
Điều kiện thị giác và vật lý khác nhau;
Môi trường nhiệm vụ chưa thấy.
Sau đó được triển khai trên robot Franka Research 3 (FR3) để xác minh trong môi trường thực, thử nghiệm:
Lấy;
Thao tác ngăn kéo;
Đổ;
Thao tác nút.
Đánh giá chính là tỷ lệ thành công, chất lượng quỹ đạo và khả năng tổng quát môi trường.
Kết quả chính (Key Results)
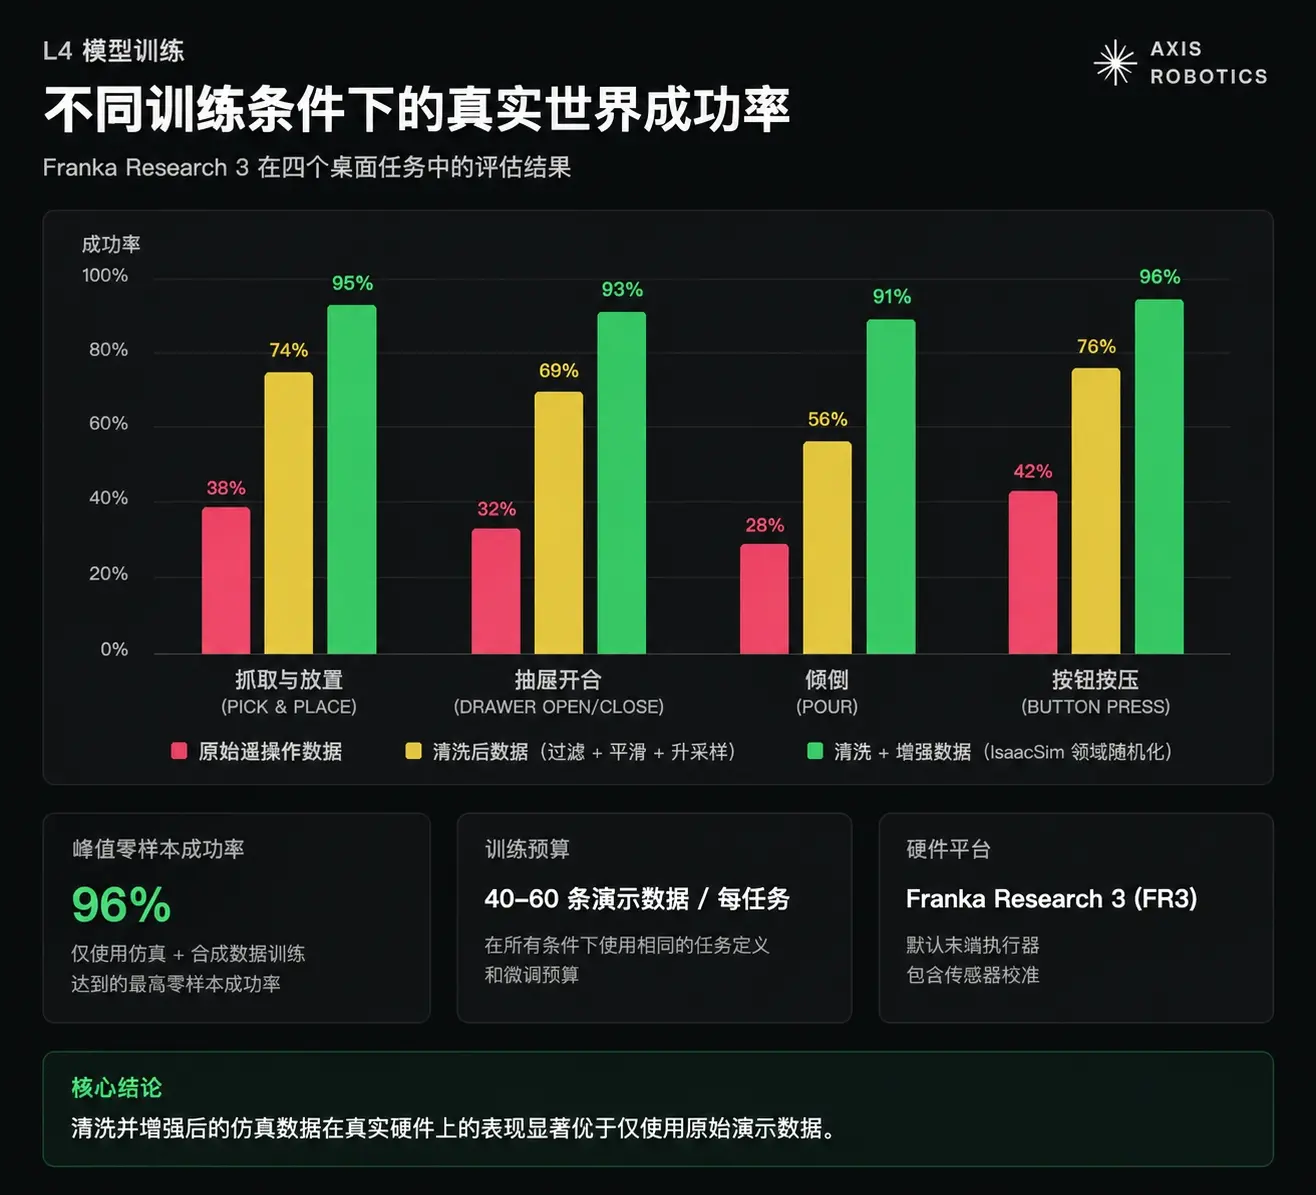
AXIS chứng minh rằng dữ liệu mô phỏng được thu thập, làm sạch và tăng cường hợp lý có thể đào tạo ra các chiến lược robot có khả năng thích ứng với môi trường thực.
Lợi thế của nó nằm ở việc kết hợp thu thập dữ liệu trình duyệt với hiệu suất mô phỏng GPU cao, tạo ra quy mô lớn dữ liệu đào tạo robot, thúc đẩy sự phát triển của mô hình AI vật lý.
Nền tảng nghiên cứu liên quan:
GraspVLA: xác minh rằng dữ liệu mô phỏng thuần túy có thể đạt được hiệu ứng chuyển giao Sim-to-Real trên 90% cho việc lấy;
SkillBlender: hỗ trợ kết hợp nhiều kỹ năng robot thành hành vi phức tạp nhiều bước.
Nhận xét của Tron
Lợi thế của Axis Robotics nằm ở việc xây dựng một cơ sở hạ tầng đào tạo robot đầu cuối hướng tới AI vật lý (Physical AI), thông qua lộ trình Mô phỏng trước (Simulation First), tích hợp tạo nhiệm vụ, thu thập dữ liệu hành vi, làm sạch và tăng cường dữ liệu cũng như triển khai đào tạo mô hình thành một vòng khép kín hoàn chỉnh. Năng lực cạnh tranh cốt lõi của nó nằm ở việc sử dụng các công nghệ như RoboVerse, MetaSim để thực hiện giao diện thống nhất giữa các mô phỏng, thông qua việc thu thập dữ liệu thao tác của con người với ngưỡng thấp từ trình duyệt, và kết hợp tăng cường dữ liệu IsaacSim cùng với đào tạo mô hình chiến lược VLA/robot, tạo ra quy mô lớn dữ liệu thông minh robot có khả năng tổng quát, so với phương pháp truyền thống dựa vào thu thập dữ liệu từ phần cứng thực tế có hiệu suất và khả năng mở rộng cao hơn.
Nhược điểm của nó là AI robot vẫn đang trong giai đoạn phát triển nhanh, việc triển khai trong thế giới thực đối mặt với những thách thức về sự khác biệt phần cứng, khả năng tổng quát trong môi trường phức tạp và nhu cầu quy mô dữ liệu; đồng thời giá trị của nền tảng phụ thuộc cao vào sự đóng góp dữ liệu của các bên tham gia trong hệ sinh thái, phạm vi tương thích của mô phỏng và ứng dụng thực tế trong ngành công nghiệp robot, quy mô thương mại và rào cản cạnh tranh lâu dài vẫn cần được xác minh thêm.
II. Phân tích dữ liệu ngành
1. Hiệu suất tổng thể của thị trường
1.1. Xu hướng giá BTC vs ETH
BTC
ETH
III. Tổng quan dữ liệu vĩ mô và các điểm phát hành dữ liệu quan trọng trong tuần tới
Tổng quan tuần này (19 tháng 10 năm 2026 - 25 tháng 10 năm 2026): Trung Quốc công bố GDP quý 3 tăng 4.5% so với cùng kỳ vào ngày 19 tháng 10, tăng từ 4.3% của quý 2, tổng cộng tăng 4.6% trong ba quý đầu năm; giá trị gia tăng công nghiệp trên quy mô lớn tháng 9 tăng 5.5% so với cùng kỳ, nhưng tổng mức tiêu thụ xã hội trong ba quý đầu năm chỉ tăng 1.1%, phản ánh sản xuất mạnh hơn tiêu dùng. Số người nộp đơn xin trợ cấp thất nghiệp lần đầu được công bố tại Mỹ vào ngày 22 tháng 10 là 194,000 người, giảm 6,000 người so với giá trị điều chỉnh trước đó là 200,000 người, cho thấy tình trạng sa thải vẫn ở mức thấp. Nhìn chung, sự phục hồi kinh tế của Trung Quốc vẫn không đồng đều, trong khi việc làm tại Mỹ vẫn có sức bền.
Tuần tới các mốc quan trọng (26 tháng 10 - 1 tháng 11): Vào lúc 02:00 ngày 29 tháng 10 công bố quyết định lãi suất của Cục Dự trữ Liên bang Mỹ, lúc 02:30 tổ chức họp báo; vào lúc 20:30 cùng ngày, công bố dữ liệu GDP quý 3 của Mỹ, chỉ số PCE và PCE lõi tháng 9, thu nhập và chi tiêu cá nhân, đồng thời công bố số người nộp đơn xin trợ cấp thất nghiệp lần đầu; vào lúc 20:30 ngày 30 tháng 10 công bố chỉ số chi phí lao động quý 3 của Mỹ. Chú ý quan sát sự kết hợp của "hướng dẫn chính sách của Cục Dự trữ Liên bang + PCE lõi + GDP" để đánh giá hướng đi của lãi suất, độ bền của lạm phát và sức bền của tăng trưởng.
IV. Chính sách quản lý
Mỹ: Quy định chi tiết về stablecoin chính thức được hoàn thiện, dự luật cải cách thuế tiền điện tử được đề xuất
Vào ngày 21 tháng 10, Cơ quan Giám sát Tiền tệ Mỹ (OCC) công bố quy tắc cuối cùng về việc thực hiện Đạo luật GENIUS, làm rõ các yêu cầu về tài sản dự trữ, quy đổi, vốn, quản lý rủi ro, lưu ký và báo cáo kiểm toán đối với các nhà phát hành stablecoin trong phạm vi quyền hạn của mình, đồng thời bao gồm cả các nhà phát hành nước ngoài đủ điều kiện. Quy tắc có hiệu lực từ ngày 18 tháng 1 năm 2027; các quy định liên quan đến chống rửa tiền và trừng phạt sẽ được xây dựng riêng. Tuần này thuộc về "công bố quy tắc cuối cùng", chưa vào giai đoạn có hiệu lực và không đại diện cho việc tất cả các đơn phát hành đã mở nhận.
Vào ngày 22 tháng 10, các thượng nghị sĩ đã đề xuất Đạo luật ADAPT, nhằm đơn giản hóa yêu cầu theo dõi lãi lỗ khi sử dụng stablecoin đô la Mỹ chịu sự quản lý của Đạo luật GENIUS để mua hàng hóa và dịch vụ, miễn phí mạng không quá 10 đô la, đồng thời mở rộng các quy tắc chống trốn thuế như bán rửa, bán giả định đến tài sản kỹ thuật số. Ý nghĩa của điều này là thúc đẩy đồng thời sự thuận tiện trong thanh toán và sự thống nhất của quy tắc thuế, nhưng hiện tại chỉ là đề xuất lập pháp, chưa thay đổi nghĩa vụ thuế hiện hành.
Anh: Khởi động tư vấn về quy định DeFi và ranh giới quản lý doanh nghiệp tiền điện tử
Vào ngày 21 tháng 10, Cơ quan Quản lý Hành vi Tài chính Anh (FCA) phát hành dự thảo hướng dẫn DeFi GC26/7, giải thích cách các cơ quan quản lý tuân thủ các yêu cầu về độ bền hoạt động, phòng chống tội phạm tài chính và chống rửa tiền khi sử dụng DeFi để cung cấp dịch vụ tài chính. Thời gian thu thập ý kiến kết thúc vào ngày 18 tháng 11, hướng dẫn cuối cùng dự kiến sẽ được phát hành vào tháng 1 năm 2027. Đây là tư vấn hướng dẫn về cách áp dụng nghĩa vụ hiện tại, không phải là luật DeFi mới toàn diện được ban hành trong tuần này.
Cùng ngày, FCA phát hành CP26/36, thu thập ý kiến về ranh giới quản lý tài sản tiền điện tử và một số trường hợp loại trừ, giúp doanh nghiệp xác định những hoạt động nào cần được cấp phép, những hoạt động nào có thể được loại trừ. Hai cuộc tư vấn này cùng thúc đẩy sự chuẩn bị thực hiện khung quản lý tiền điện tử của Anh, nhưng không thể hiểu là các hoạt động liên quan đã được miễn hoàn toàn.
Pháp: Bốn cơ quan quản lý tài chính lớn đề xuất sửa đổi MiCA
Từ ngày 20 đến 21 tháng 10, Bộ Tài chính Pháp, Cơ quan Quản lý Thị trường Tài chính (AMF), Ngân hàng Trung ương Pháp và Cơ quan Giám sát và Xử lý Thận trọng (ACPR) công bố các đề xuất chung về việc xem xét MiCA của Liên minh Châu Âu. Các đề xuất chủ yếu liên quan đến phát hành và dự trữ stablecoin xuyên biên giới, bảo đảm quy đổi, tăng cường quản lý các nhà cung cấp dịch vụ tiền điện tử lớn, cũng như làm rõ trách nhiệm của trung gian DeFi, quy định về staking và cho vay tiền điện tử.
Các đề xuất này thể hiện nỗ lực của Pháp trong việc thúc đẩy sự hoàn thiện hơn nữa của quản lý tiền điện tử ở Châu Âu, nhưng là tài liệu lập trường được gửi đến xem xét chính sách của Liên minh Châu Âu, chưa trở thành kết quả sửa đổi luật của Liên minh Châu Âu và cũng không ngay lập tức tạo ra thời hạn tuân thủ cho các doanh nghiệp mới.
 Cảnh báo rủi ro Cảnh báo rủi ro