








Блокчейн TRON Отчет по отрасли: акции технологий ослабли, BTC упал ниже $80000, подробности о роботах, управляемых AI, Axis Robotics
 Подробное объяснение общего финансирования в 1200 миллионов долларов США, возглавляемого Hack VC, с участием таких организаций, как Nomad Capital, Pi Network и 10K Ventures — создание инфраструктуры для выполнения задач с помощью интеллектуальных роботов на базе AI Axis Robotics.
I. Прогноз
1. Макроэкономический обзор и прогнозы
Макроэкономический обзор на эту неделю (19 октября 2026 года - 25 октября 2026 года): глобальные рынки испытывают двойное влияние энергетической инфляции и опасений по поводу оценки акций технологических компаний. 23 октября цена на нефть марки Brent составила 116,72 доллара за баррель, за неделю индекс S&P 500 и Nasdaq упали на 0,5% и 0,7% соответственно; спрос на защитные активы способствовал снижению доходности 10-летних государственных облигаций США примерно на 11 базисных пунктов до 4,987%, что отражает одновременное существование рисков инфляции и опасений по поводу роста.
Прогноз на следующую неделю (26 октября - 1 ноября): ожидается увеличение волатильности на рынках, основное внимание будет уделено решению Федеральной резервной системы, ВВП США и PCE, а также отчетам крупных технологических компаний. В полночь по пекинскому времени 29 октября будет опубликовано решение Федеральной резервной системы по процентным ставкам, и основные ожидания рынка заключаются в том, что ставки останутся без изменений; в тот же день в 20:30 будут опубликованы данные о ВВП за третий квартал и PCE за сентябрь. Если Федеральная резервная система даст сигнал о продолжении повышения ставок, а базовая инфляция останется высокой, то оценка фондового рынка может продолжить находиться под давлением; если же формулировки политики будут мягкими, а инфляция снизится, это будет способствовать восстановлению настроений. Высокие цены на нефть означают, что даже если повышение ставок будет приостановлено, это не следует воспринимать как окончание ужесточения.
2. Изменения на рынке криптовалют и предупреждения
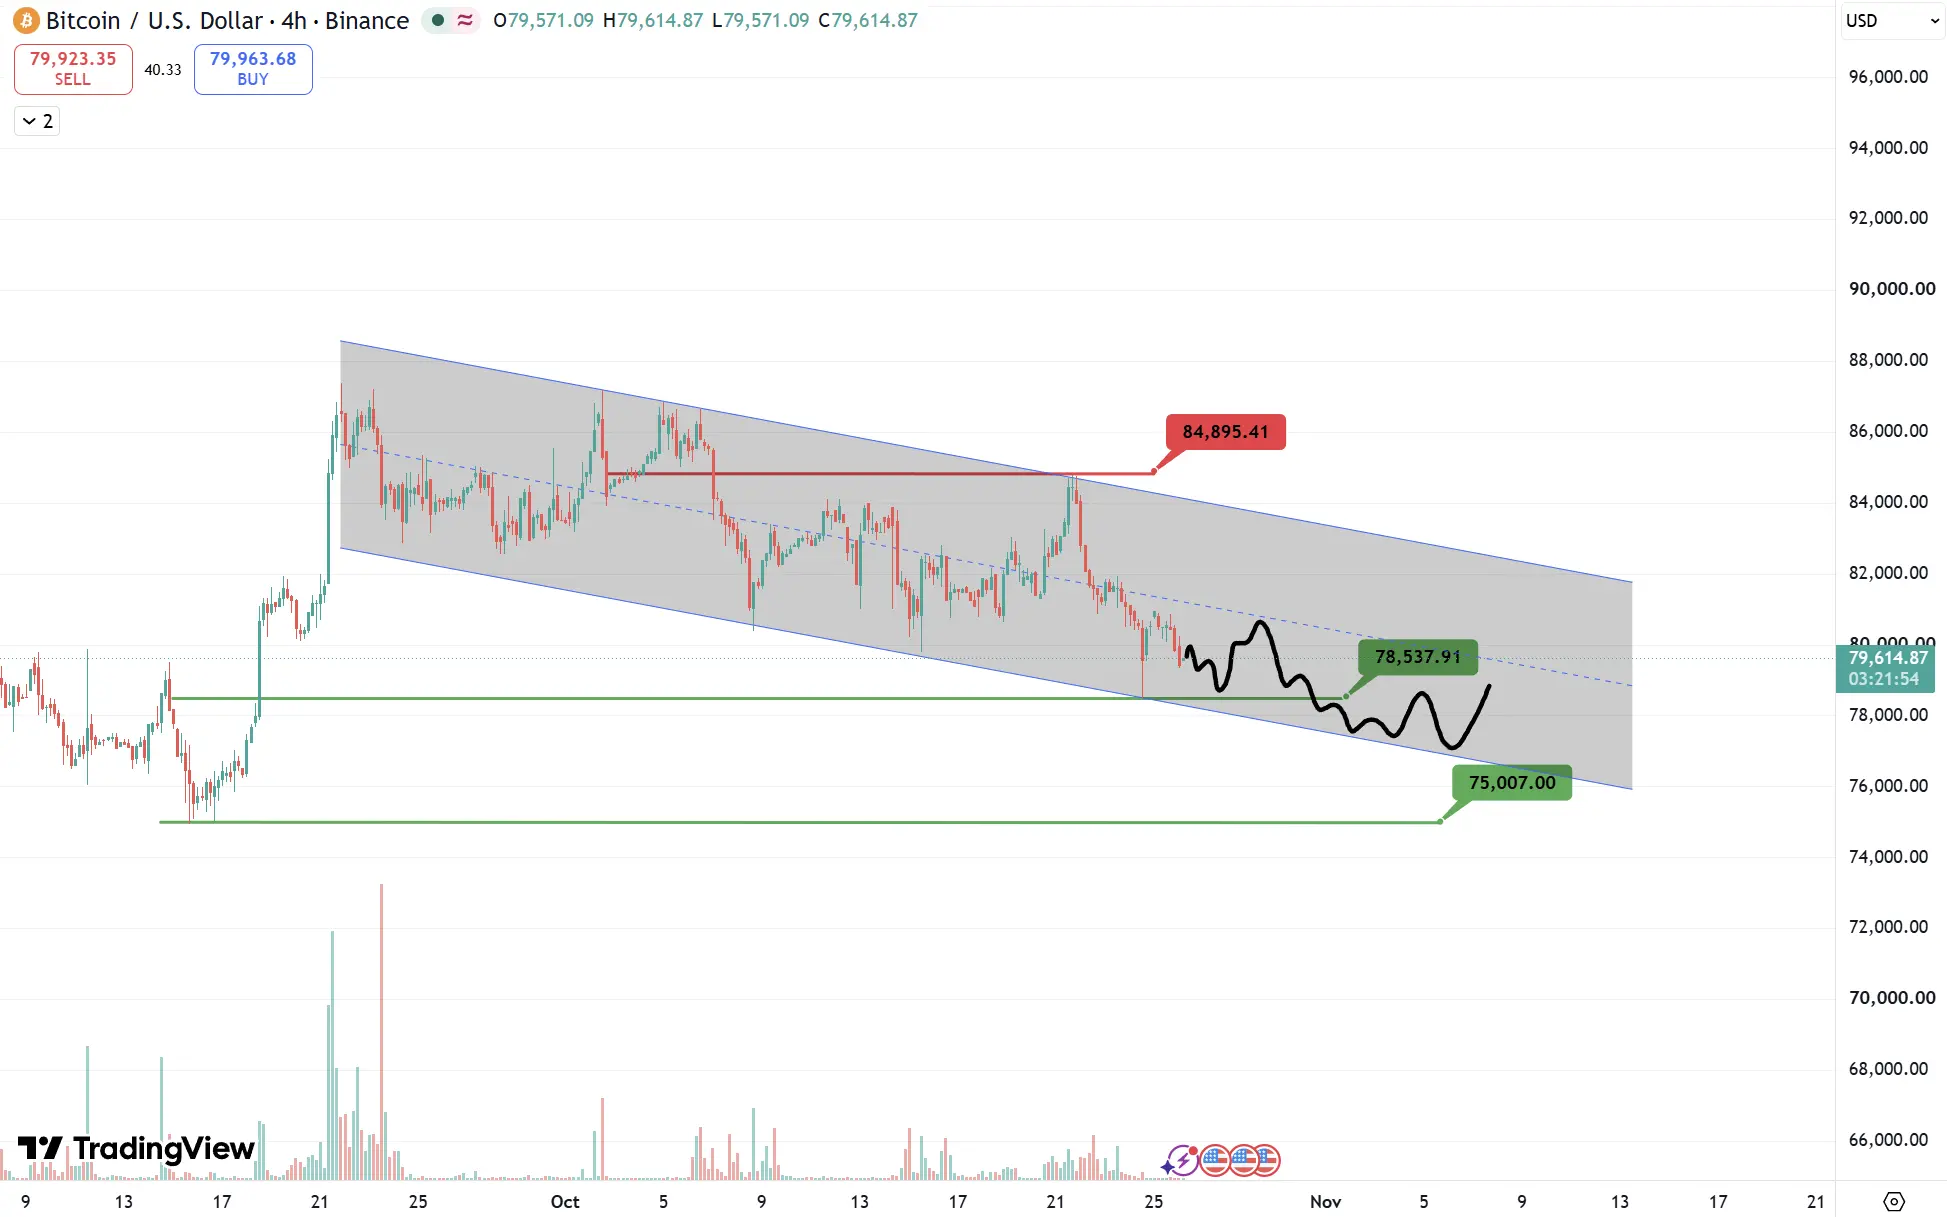
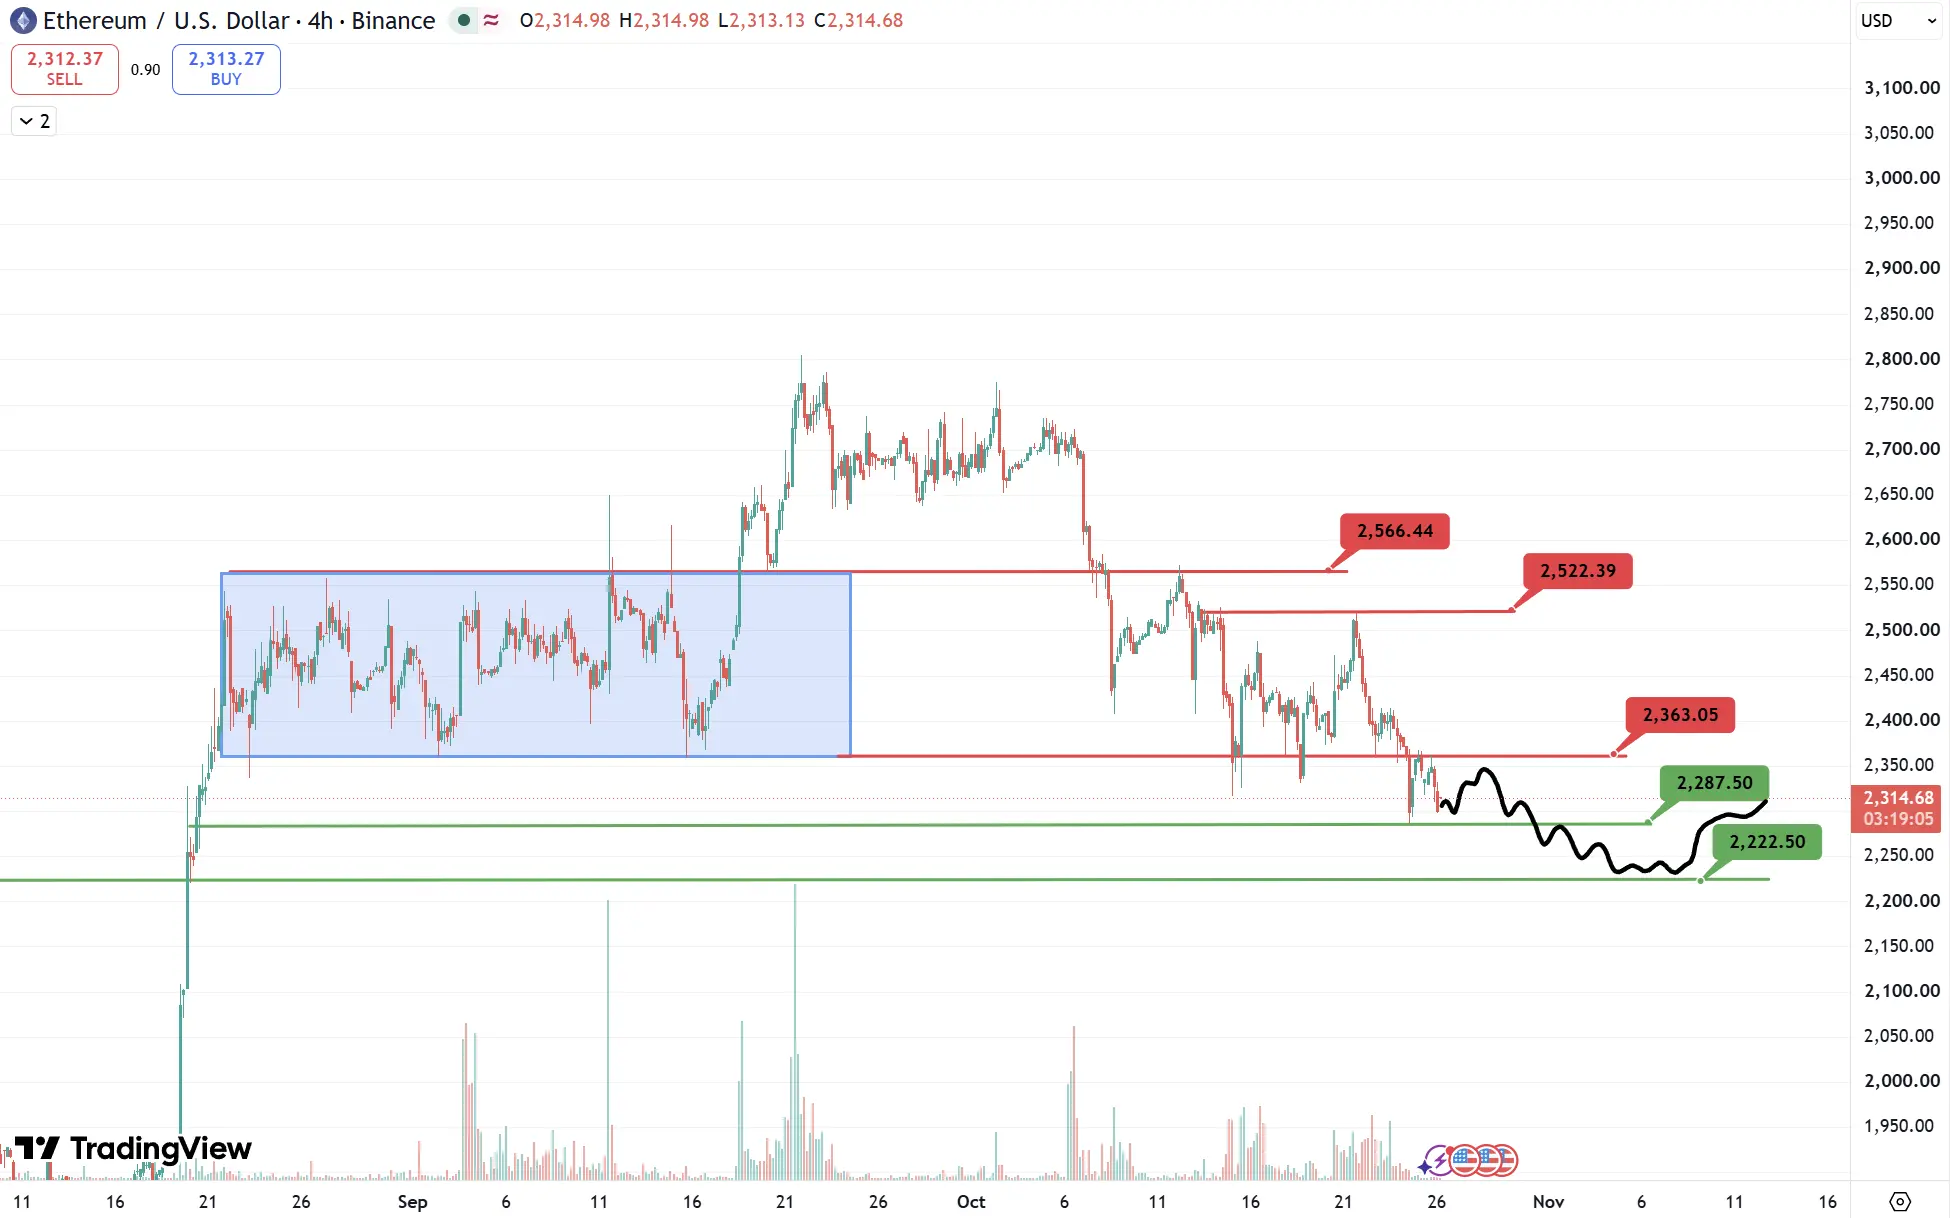
Изменения на рынке криптовалют на этой неделе (19 октября - 25 октября): BTC и ETH сначала выросли, затем упали, и среднесрочный рост не смог продолжиться. BTC с 19 октября вырос с примерно 81,953 долларов до 21 октября около 84,117 долларов, а 23 октября вернулся к 81,164 долларов; ETH за тот же период вырос с примерно 2,407 долларов до 2,473 долларов, а затем снова упал до 2,387 долларов. По состоянию на 25 октября 2026 года в 09:00 по пекинскому времени BTC составляет 80,688.28 долларов, ETH - 2,354.14 долларов, что еще не является ценой закрытия за всю неделю. Слабость акций технологических компаний, рост цен на нефть и неопределенность в отношении процентных ставок подавляют аппетит к риску; с 19 по 23 октября чистый приток BTC в спотовые ETF составил около 309 миллионов долларов, в то время как ETH в спотовые ETF показал чистый отток около 221 миллиона долларов, что свидетельствует о явной диверсификации институциональных средств.
Прогноз на следующую неделю для криптовалютного рынка (26 октября - 1 ноября): ожидается высокая волатильность, направление будет зависеть от заявлений Федеральной резервной системы, PCE и изменений в фондах ETF. Если опасения по поводу ужесточения ослабнут и институциональные покупки продолжатся, BTC может вновь протестировать уровень около 84,000 долларов, а ETH необходимо сначала восстановить уровень 2,400 долларов; если политика будет более ястребиная или акции технологических компаний продолжат падение, психологический уровень 80,000 долларов для BTC может снова оказаться под давлением, а ETH также рискует продолжить ослабление. Эти уровни являются точками наблюдения, и в настоящее время их недостаточно для подтверждения разворота тренда, особенно следует остерегаться увеличения волатильности из-за ликвидации плечевых позиций до и после заседания.
3. Горячие темы в индустрии и на рынке
На этой неделе основное внимание уделяется платежам с использованием стейблкоинов, токенам банковских депозитов и нормативной инфраструктуре. 19 октября JPMorgan объявила о расширении токена депозитов JPM Coin на Ethereum для одобренных институциональных клиентов; стейблкоин Hong Kong Dollar от HSBC, RedCoin, на этой неделе был внедрен в PayMe, продвигая личные переводы и платежи для торговцев; 21 октября OCC США опубликовала окончательные правила реализации Закона GENIUS, охватывающие резервы, выкуп, хранение и управление рисками, которые вступят в силу 18 января 2027 года. Общая тенденция заключается в том, что средства на блокчейне начинают более глубоко связывать банки и реальные платежные сценарии, но юридические свойства токенов депозитов и стейблкоинов различны, и рост применения бизнеса не обязательно приведет к росту цен на публичные блокчейны или соответствующие токены.
II. Горячие темы на рынке и потенциальные проекты на этой неделе
1. Обзор потенциальных проектов
1.1. Подробности о финансировании в размере 12 миллионов долларов, возглавляемом Hack VC, с участием Nomad Capital, Pi Network и 10K Ventures ------ создание инфраструктуры для выполнения задач с использованием AI-управляемых интеллектуальных роботов Axis Robotics
Введение
AXIS Robotics - это распределенная инфраструктура для обучения Physical AI (физическому искусственному интеллекту), в которую может участвовать любой желающий и вносить вычисления и данные для обучения. Пользователям не нужно приобретать аппаратное обеспечение роботов, достаточно через браузер управлять роботами для выполнения симуляционных задач и генерации больших объемов данных для обучения, совместно создавая "мозг" следующего поколения интеллектуальных роботов.
AXIS Robotics использует технологический подход Simulation First (симуляция в первую очередь): сначала данные для обучения собираются через симуляционную среду робота в браузере, затем с помощью технологий увеличения данных с высоким уровнем реалистичности (Photorealistic) масштабируется набор данных, в конечном итоге обучая интеллектуальные стратегии управления (Policy), которые могут быть непосредственно развернуты на реальных роботах, обеспечивая бесшовную миграцию от виртуальной симуляции к реальным роботам.
Анализ элементов протокола
Техническая архитектура AXIS (The AXIS Stack)
- Конвейер обучения роботов от начала до конца
AXIS построила конвейер обучения роботов от начала до конца, который постепенно преобразует задачи на естественном языке в стратегии управления, которые могут быть развернуты на реальных роботах (Robot Policy). Весь процесс охватывает пять этапов: генерация задач, сбор данных о поведении, увеличение данных, обучение моделей и развертывание на реальных роботах, обеспечивая полный замкнутый цикл интеллектуального обучения роботов.
- Обзор системы
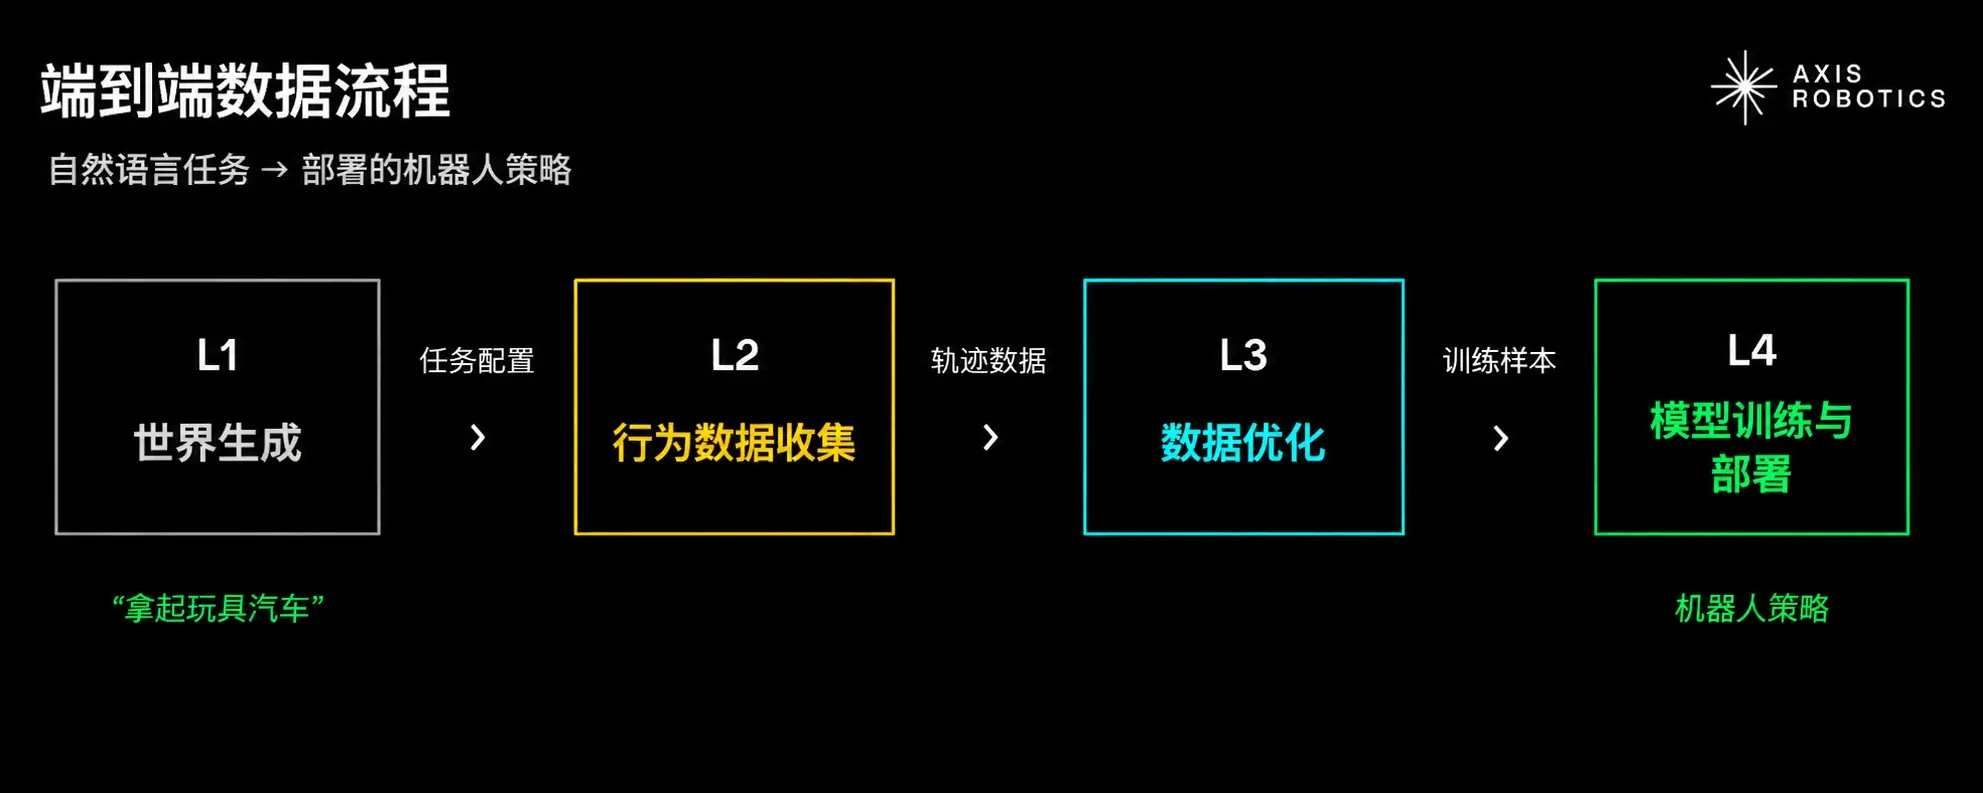
Вся архитектура AXIS использует четырехуровневый конвейерный дизайн, где каждый уровень отвечает за разные этапы обработки данных и построения моделей, в конечном итоге создавая интеллектуальные стратегии управления, которые могут быть развернуты на реальных роботах.
- Подробности о четырехуровневой архитектуре (The Four Layers in Action)
L1 ------ Генерация мира (World Generation)
Система сначала принимает описание задачи на естественном языке (например, "поднять игрушечный автомобиль со стола"), которое автоматически анализируется движком генерации задач (Task Generation Engine) и разбивается на структурированную информацию, такую как конфигурация задачи, конфигурация сцены и конфигурация целевого объекта.
Затем менеджер активов (Assets Manager) автоматически сопоставляет соответствующие объекты из библиотеки активов, состоящей более чем из 2000 трехмерных моделей, также можно автоматически создавать новые трехмерные модели с помощью технологии Image-to-3D.
После подготовки объектов генератор компоновки сцены (2.5D Layout Generator) автоматически создает среду для работы робота, а супервизор компоновки (Layout Supervisor) отвечает за постоянную проверку и исправление сцены до тех пор, пока она не удовлетворит требованиям задачи. В то же время для каждой задачи автоматически создается соответствующий проверщик успешности (Success Checker), который используется для последующей автоматической оценки того, завершил ли робот задачу.
L2 ------ Сбор данных о поведении (Behavior Collection)
На этапе сбора данных можно участвовать через браузер.
Участникам не нужно аппаратное обеспечение роботов, достаточно через браузер использовать клавиатуру, мобильный телефон или игровой контроллер для удаленного управления симуляционным роботом для выполнения задач.
Физическая симуляция робота выполняется на локальном уровне с помощью MuJoCo, скомпилированного в WebAssembly, поэтому не требуется GPU, установка программного обеспечения или специализированное оборудование.
Каждая операция продолжительностью около 1-2 минут генерирует полную траекторию робота (Trajectory), которая включает в себя:
Временная метка
Состояние суставов робота
Положение объектов
Управляющие команды
Метаданные задачи
Все траектории используют единый формат данных, совместимый с различными платформами симуляции роботов. Данные, прошедшие проверку, также будут записывать источник данных на блокчейне (Data Provenance) и генерировать уникальный Data ID в сети Base, обеспечивая возможность отслеживания данных.
L3 ------ Оптимизация данных (Data Refinement)
Собранные исходные траектории сначала проходят очистку данных, включая:
Удаление статических кадров (Static Frame Removal)
Сглаживание Савицкого-Голая (Savitzky-Golay smoothing)
Кубическая сплайн-интерполяция (Cubic Spline), увеличение частоты выборки с 6-8 Гц до 20 Гц
Исключение низкокачественных данных
После очистки система воспроизводит траектории на GPU-сервере в Isaac Sim и использует движок увеличения данных (Augmentation Engine) для случайной настройки:
Освещение
Текстуры
Материалы
Физические параметры
Угол обзора камеры
В конечном итоге одна траектория робота расширяется до тысяч высокореалистичных (Photorealistic) и подвергнутых случайной генерации (Domain Randomization) тренировочных образцов, значительно повышая обобщающую способность модели.
L4 ------ Обучение и развертывание модели (Model Training & Deployment)
Увеличенный набор данных будет использоваться для обучения двух типов моделей управления роботами:
Модели для конкретных задач: используют методы имитационного обучения, такие как поведенческое клонирование (Behavior Cloning) и Diffusion Policy, для изучения стратегий выполнения конкретных задач.
Универсальная модель визуально-языково-действий (Vision-Language-Action, VLA): сочетает обучение на основе целей на естественном языке для создания роботов с более высокой обобщающей способностью.
Модель сначала будет полностью протестирована в случайной симуляционной среде, чтобы проверить ее стабильность и уровень успеха при различных начальных условиях. После проверки она будет развернута на реальных роботах (в настоящее время поддерживается Franka Research 3) для проверки Sim-to-Real (симуляция в реальность), обеспечивая надежную миграцию стратегий робота из виртуальной среды в реальный мир.
Краткое описание технической архитектуры протокола
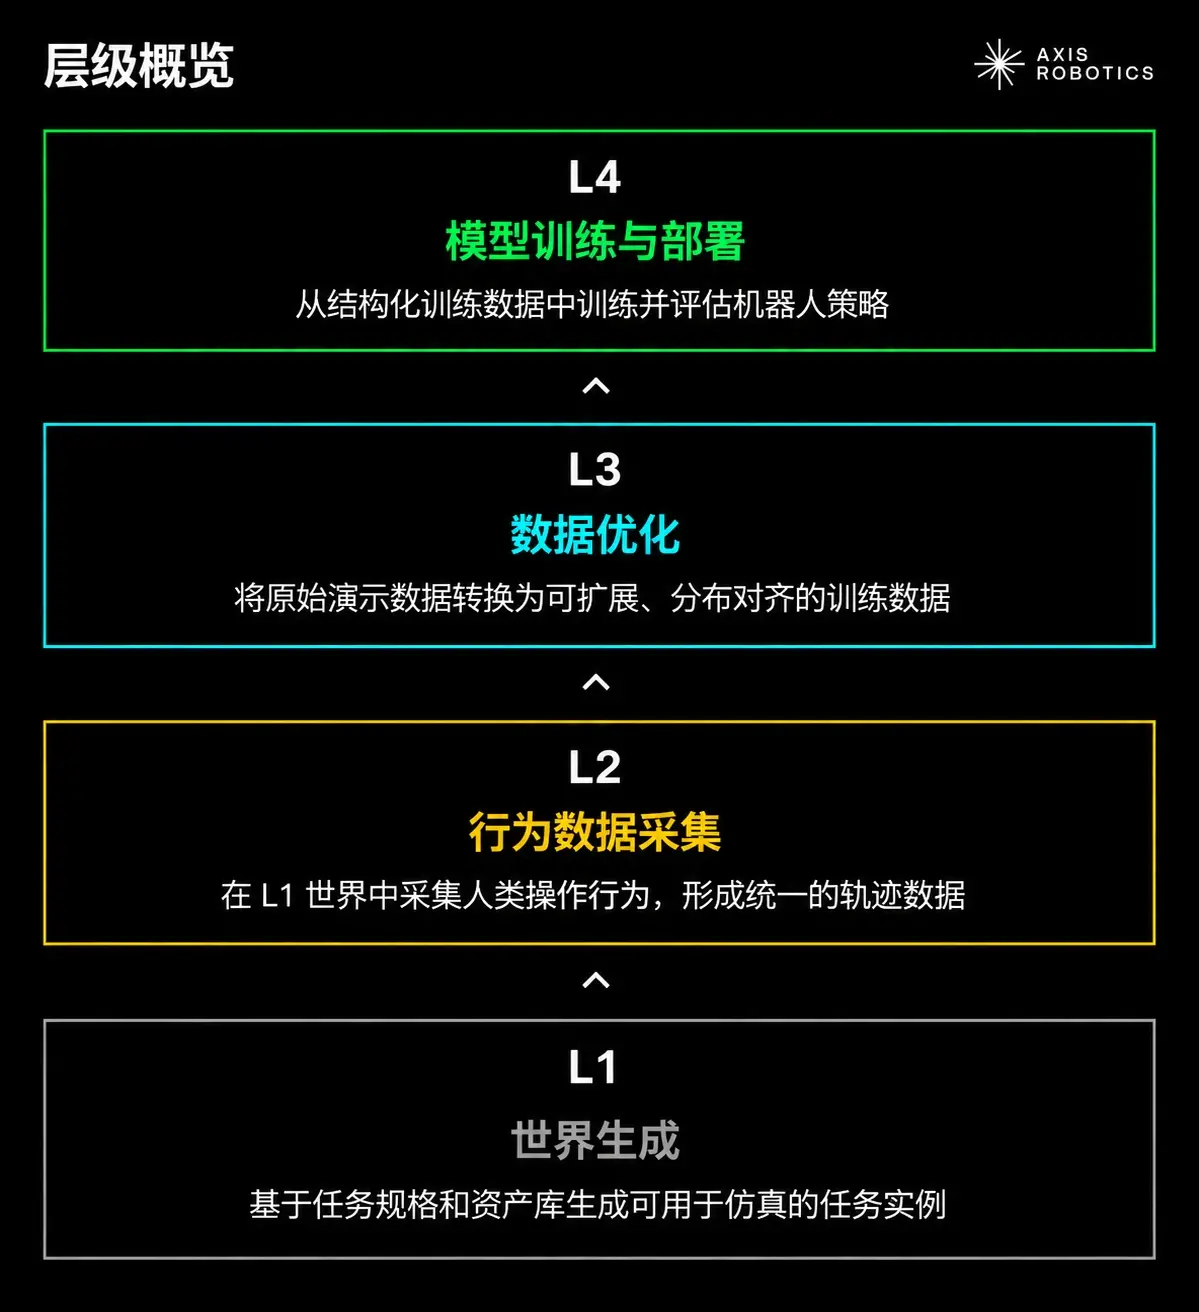
- L1 --- Генерация мира (World Generation)
L1 отвечает за создание симуляционной среды и примеров задач, необходимых для обучения роботов. Система принимает описание задачи на естественном языке и, комбинируя более 2000 объектов из библиотеки активов, автоматически создает исполняемую симуляционную задачу, содержащую структуру сцены, компоновку объектов, физические параметры и детекторы успешности задачи.
Этот уровень основан на MetaSim (язык описания сцены, независимый от конкретного симулятора), который декомпозирует семантику задачи и нижележащий симулятор. Сгенерированные задачи могут быть напрямую преобразованы в форматы MJCF, USD, URDF и совместимы с различными симуляционными средами, такими как MuJoCo и IsaacSim.
Consumes
Библиотека активов (EmbodiedGen, Kujiale, данные о восстановлении изображений)
Описание задачи на естественном языке
Ограничения компоновки сцены
Produces
Параметризованные примеры задач
Конфигурация сцены, совместимая с различными симуляторами
Abstraction
Разделение логики задачи и конкретной реализации симулятора, позволяющее последующим уровням не обрабатывать интерфейсы различных симуляторов.
Key components
Язык описания сцены MetaSim
Движок генерации задач на основе LLM
Автоматизированная генерация компоновки 2.5D
Унитарная USD / URDF / MJCF линия активов
- L2 --- Сбор данных о поведении
L2 вводит человеческие операционные действия в симуляционную среду, созданную L1, и преобразует их в структурированные траектории данных, которые могут быть выполнены роботами.
Пользователям не нужно устанавливать программное обеспечение или использовать специализированное оборудование; они могут управлять симуляционным роботом через браузер, используя клавиатуру, мобильный телефон, игровой контроллер или VR. Система выполняет физическую симуляцию локально с помощью MuJoCo WebAssembly и отображает различные способы ввода в унифицированные команды управления роботами, обеспечивая сбор данных между устройствами и формами роботов.
Каждая действительная траектория будет записывать информацию о источнике на блокчейне (Base Network Data ID), что гарантирует прослеживаемость обучающих данных.
Потребляет
Интерактивные задачи, сгенерированные L1
Сигналы управления человека с нескольких устройств и режимов
Производит
Данные о траекториях роботов с доказательством источника:
{Состояние робота, состояние объектов, управляющие действия, информация о задаче, языковая цель, Data ID}
Абстракция
Разъединяет намерения человеческих операций и конкретные структуры роботов, позволяя использовать данные от различных устройств и форм роботов унифицированно.
Ключевые компоненты
MuJoCo WASM браузерная среда выполнения
Управление роботами между формами
Система интерполяции шаблонов захвата
Децентрализованная сеть сбора данных
Запись источников данных на блокчейне Base
- L3 --- Оптимизация данных
L3 отвечает за преобразование низкокачественных, разреженных данных демонстрации человека в крупномасштабные высококачественные наборы данных, подходящие для обучения моделей.
Этот уровень не просто проводит простую очистку данных, а строит обучающие данные, которые могут поддерживать обобщение в реальной среде, через инженерное распределение данных (Distribution Engineering).
Процесс делится на две части:
Очистка данных:
Удаление статических кадров
Обработка сглаживания Савицкого-Голая
Кубическая сплайн-интерполяция
Повышение частоты выборки с 6--8 Гц до 20 Гц
Увеличение данных:
Используя среду симуляции IsaacSim на GPU, траектории подвергаются многомерной рандомизации, включая:
Структура сцены
Материалы
Освещение
Параметры камеры
Физические свойства
В конечном итоге одна траектория расширяется до тысяч высокореалистичных обучающих образцов.
Потребляет
Исходные данные о траекториях с доказательством источника от L2
Данные конфигурации мира от L1
Производит
Данные для обучения с распределением:
Очистка траекторий × Увеличение с рандомизацией по области × Многократные RGB / глубина / данные сегментации
Абстракция
Разъединяет масштаб данных и стоимость ручного сбора, позволяя модели получать структурированные распределения данных, а не отдельные образцы демонстрации.
Ключевые компоненты
Процесс очистки траекторий
Воспроизведение IsaacSim на GPU
Система увеличения данных с рандомизацией по области
Генерация многократных камер
- L4 --- Обучение модели и развертывание
L4 использует структурированные обучающие данные, сгенерированные L1--L3, для обучения и вывода развертываемых стратегий управления роботами (Robot Policy).
Этот уровень поддерживает различные методы обучения, включая:
Клонирование поведения (Behavior Cloning, BC)
Политику диффузии (Diffusion Policy)
Модель Vision-Language-Action (VLA)
Разные модели обучаются на основе унифицированного интерфейса данных, что позволяет системе сравнивать производительность различных алгоритмов в сложных задачах.
AXIS больше заботится о реальной способности обобщения модели, а не о чисто бенчмаркинговых результатах. Модель должна пройти через:
Проверку между симуляторами
Тестирование многосценарной компоновки
Тестирование на сильные визуальные помехи
Проверку развертывания реальных роботов Sim-to-Real
В конечном итоге модель будет развернута на реальном роботе (в настоящее время поддерживается Franka Research 3). При этом каждая модель сохраняет полную цепочку источников данных, которая может быть прослежена до увеличения данных L3, сбора данных L2 и процесса генерации мира L1, и связывается с оригинальными вкладчиками через Data ID на блокчейне.
Потребляет
Данные для обучения с распределением от L3
Конфигурация среды оценки от L1
Производит
Специальные стратегии для задач роботов
Универсальная модель робота
Результаты проверки Sim-to-Real
Файлы развертываемой модели
Абстракция
Разъединяет алгоритмы обучения и инфраструктуру данных, позволяя различным методам обучения подключаться к унифицированной системе данных, не беспокоясь о процессе сбора и увеличения данных.
Ключевые компоненты
Специальное обучение имитации для задач (BC / DP)
Универсальная модель VLA
Проверка между симуляторами
Тестирование Sim-to-Real
Оценка обобщения для многомировых и многороботных форм
RoboVerse: унифицированная симуляционная рамка
RoboVerse предоставляет унифицированный интерфейсный фреймворк, соединяющий различные бэкенды симуляции роботов, позволяя различным симуляторам работать совместно через стандартизированный API.
Его основная идея заключается в том, что разные симуляторы имеют свои преимущества на различных этапах процесса обучения роботов. Например, некоторые симуляторы лучше подходят для высокоточных физических расчетов, другие — для генерации больших объемов данных или визуальной симуляции. Таким образом, RoboVerse абстрагирует основные различия между различными симуляторами и объединяет их под одним универсальным интерфейсом, позволяя каждому этапу процесса обучения роботов автоматически вызывать наиболее подходящую симуляционную среду.
Этот дизайн избегает необходимости разработчикам повторно разрабатывать адаптационный код для различных симуляторов, повышая эффективность симуляции роботов, генерации данных и процесса обучения моделей, одновременно предоставляя унифицированную инфраструктуру для обобщенного обучения в многосредах и многороботных формах.
Построено на MetaSim
Кросс-симуляторные возможности RoboVerse основаны на MetaSim. MetaSim — это унифицированный язык представления и описания сцен (Scene Representation & Description Language), основная функция которого заключается в разъединении определения задачи и конкретной реализации симулятора, позволяя одной и той же задаче, активам и данным о траекториях свободно перемещаться между различными симуляционными средами.
С помощью MetaSim AXIS может рассматривать различные симуляторы как взаимозаменяемые исполнительные бэкенды, не разрабатывая отдельную логику адаптации для каждого симулятора.
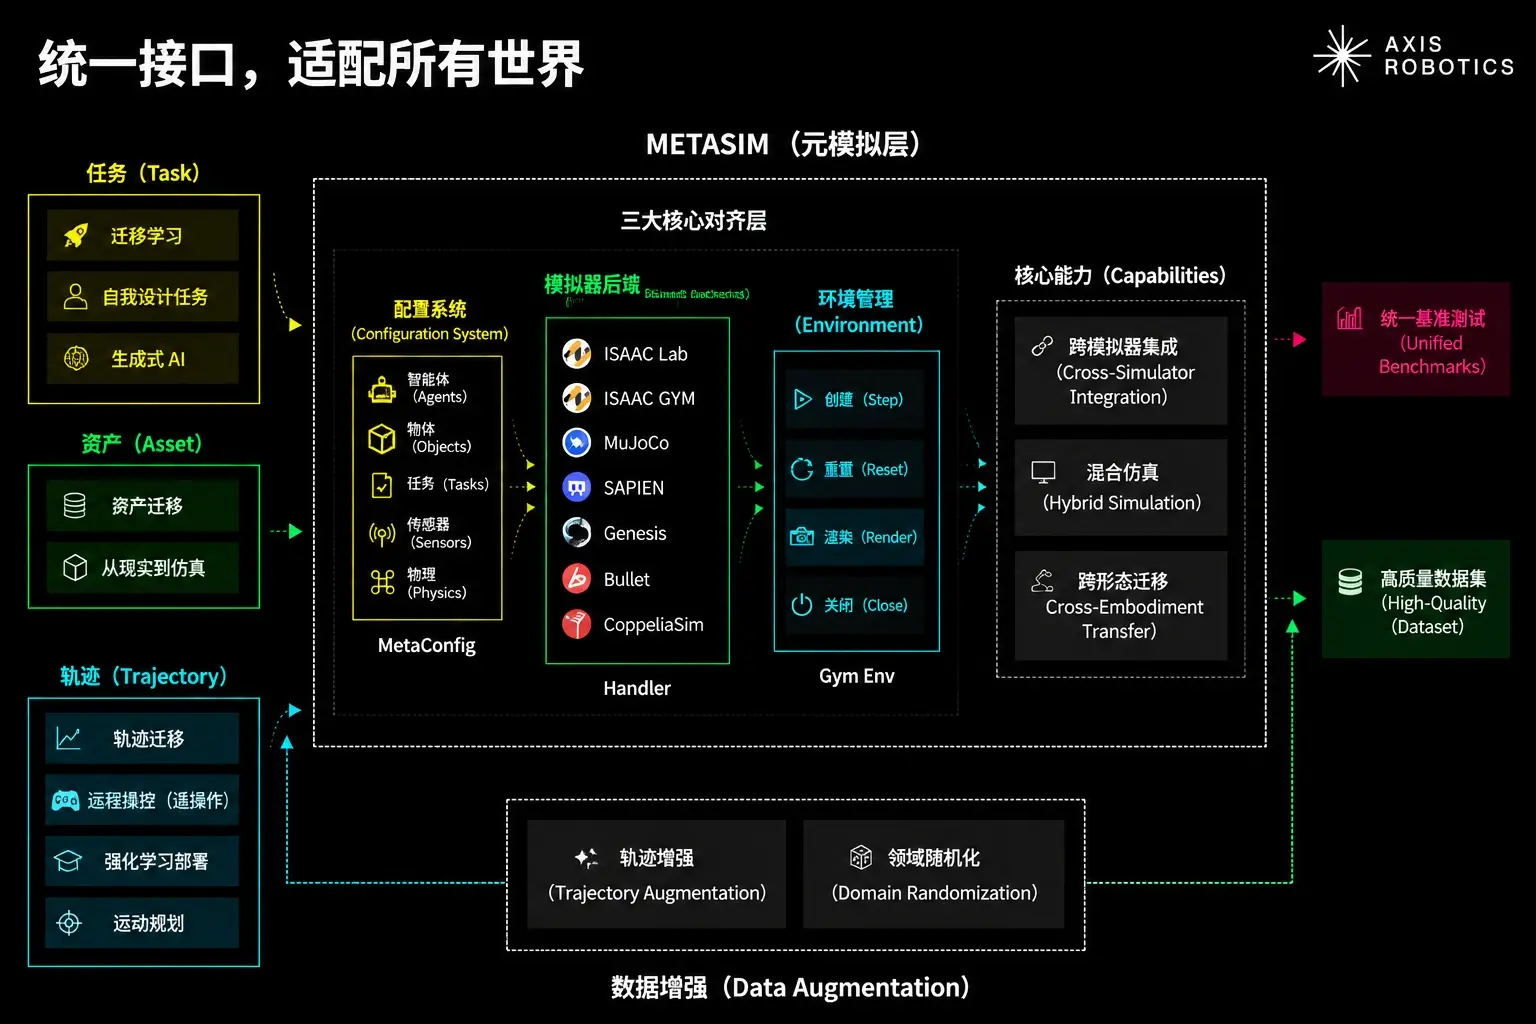
Архитектура MetaSim: один интерфейс для всех миров
MetaSim предоставляет следующие возможности:
Стандартизированные графы сцен
MetaSim использует унифицированный формат, не зависящий от конкретного симулятора, для описания информации о сцене, включая:
Объекты
Артикуляции
Материалы
Физические свойства
Это позволяет различным симуляторам делиться одной и той же определенной сценой.
Автоматический перевод форматов
MetaSim может автоматически компилировать унифицированное описание сцены в родные форматы, необходимые для различных симуляторов:
MuJoCo → MJCF
IsaacSim → USD
Другие симуляторы → URDF и другие форматы
Таким образом, одна и та же среда задачи может работать на различных симуляционных бэкендах без необходимости ее повторной сборки.
Стандартизация активов
MetaSim проводит унифицированную обработку активов в различных симуляторах, включая:
Нормализация координатных систем
Унификация моделей столкновений
Синхронизация визуальных свойств
Это гарантирует, что активы роботов, объектов и окружающей среды могут оставаться согласованными между симуляторами.
Программная генерация сцен
MetaSim предоставляет комбинируемый программный API, позволяя системе автоматически генерировать сложные задачи. Эта возможность поддерживает движок генерации задач (Task Generation Engine), который массово создает разнообразные обучающие среды, предоставляя более богатые источники данных для моделей роботов.
Основная ценность MetaSim
С помощью этого абстрактного уровня AXIS может достичь:
Перенос определения задач между симуляторами
Повторное использование активов роботов между средами
Обмен данными о траекториях между платформами
Стандартизация процесса обучения
В конечном итоге различные симуляционные бэкенды больше не являются независимыми системами, а становятся комбинируемыми модулями в конвейере обучения роботов AXIS.
RoboVerse v2: от платформы к движку обобщения
Если целью RoboVerse v1 было унифицировать интерфейсы симуляции и обучения роботов, поддерживая различные симуляторы, многозадачные среды и плагины для обучения с подкреплением (RL) / имитационного обучения (IL), то RoboVerse v2 еще больше обновляет эту инфраструктуру до замкнутого, разнообразно ориентированного движка обучения роботов.
Основное преобразование RoboVerse v2 заключается в переходе от "работающей системы"
к "движку, который постоянно производит разнообразный опыт для роботов".
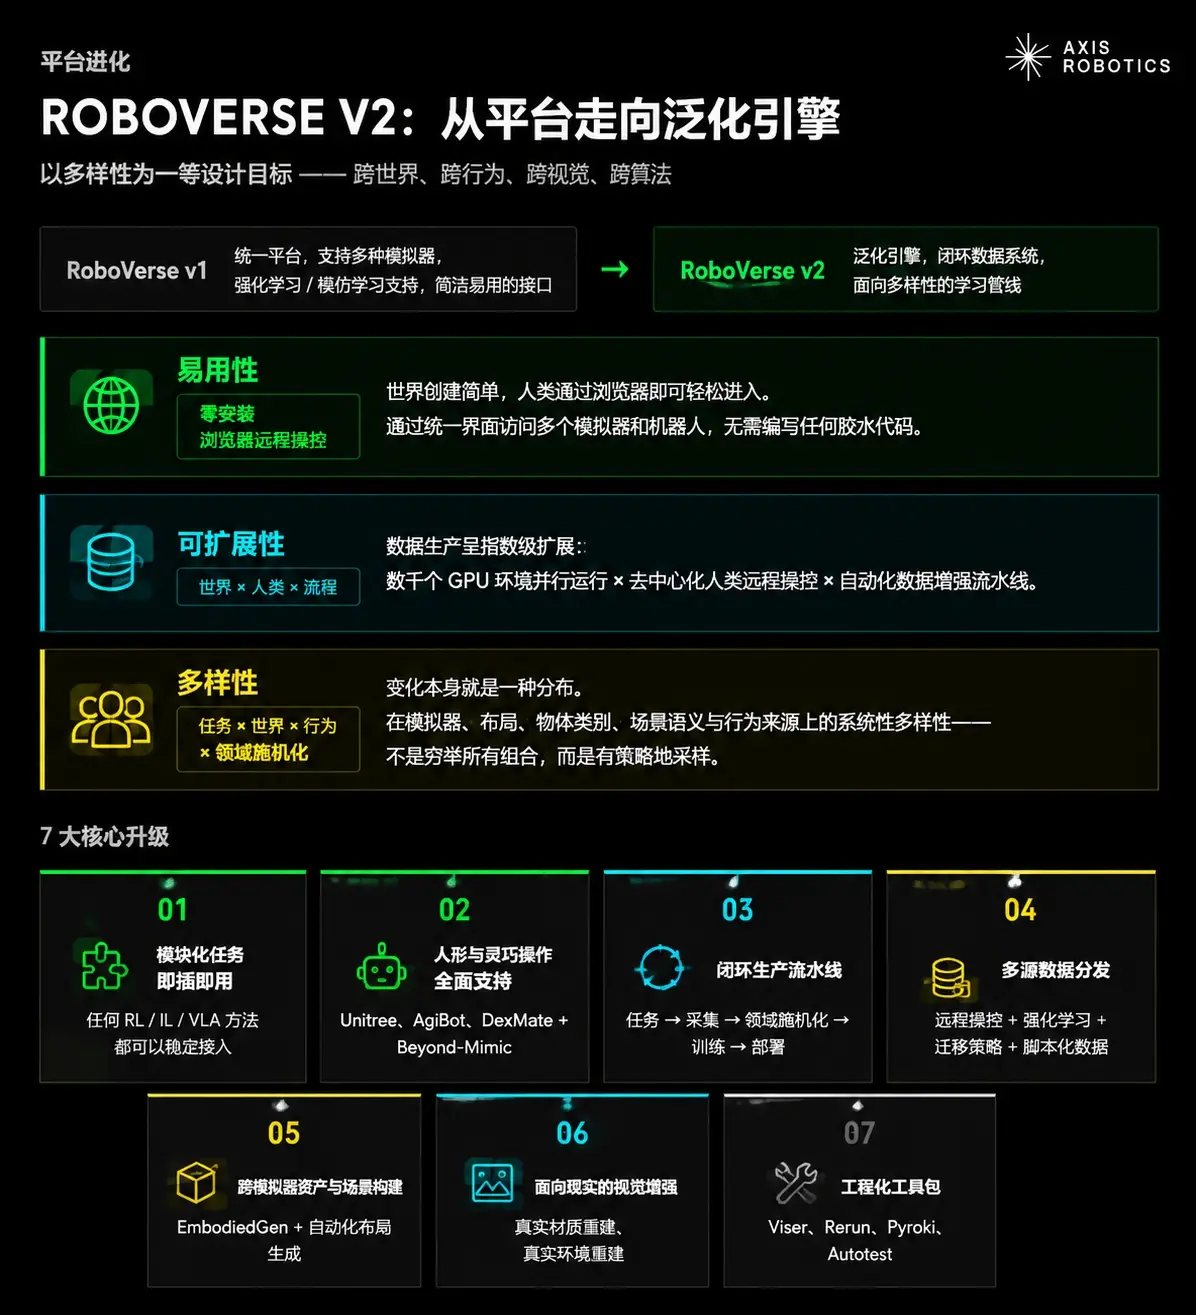
Объединив генерацию миров, сбор поведения, увеличение данных и обучение моделей, RoboVerse v2 больше не просто предоставляет симуляционную среду, а постоянно производит данные и опыт, поддерживающие повышение обобщающей способности роботов. Его акцент смещается с простой унификации симуляторов на создание масштабируемого конвейера обучения для реальных роботов.
Поток данных
Перед сбором данных создаются обучающие среды с помощью автоматизированной генерации задач; после сбора данных данные оптимизируются с помощью очистки траекторий и увеличения данных.
Эта часть описывает два автоматизированных двигателя, окружающих процесс ручного сбора данных с обеих сторон:
Двигатель генерации задач: отвечает за создание задач перед сбором данных;
Двигатель увеличения данных (Data Augmentation): отвечает за обработку и расширение траекторий после сбора данных.
Процесс 1: Генерация задач (Pipeline 1: Task Generation)
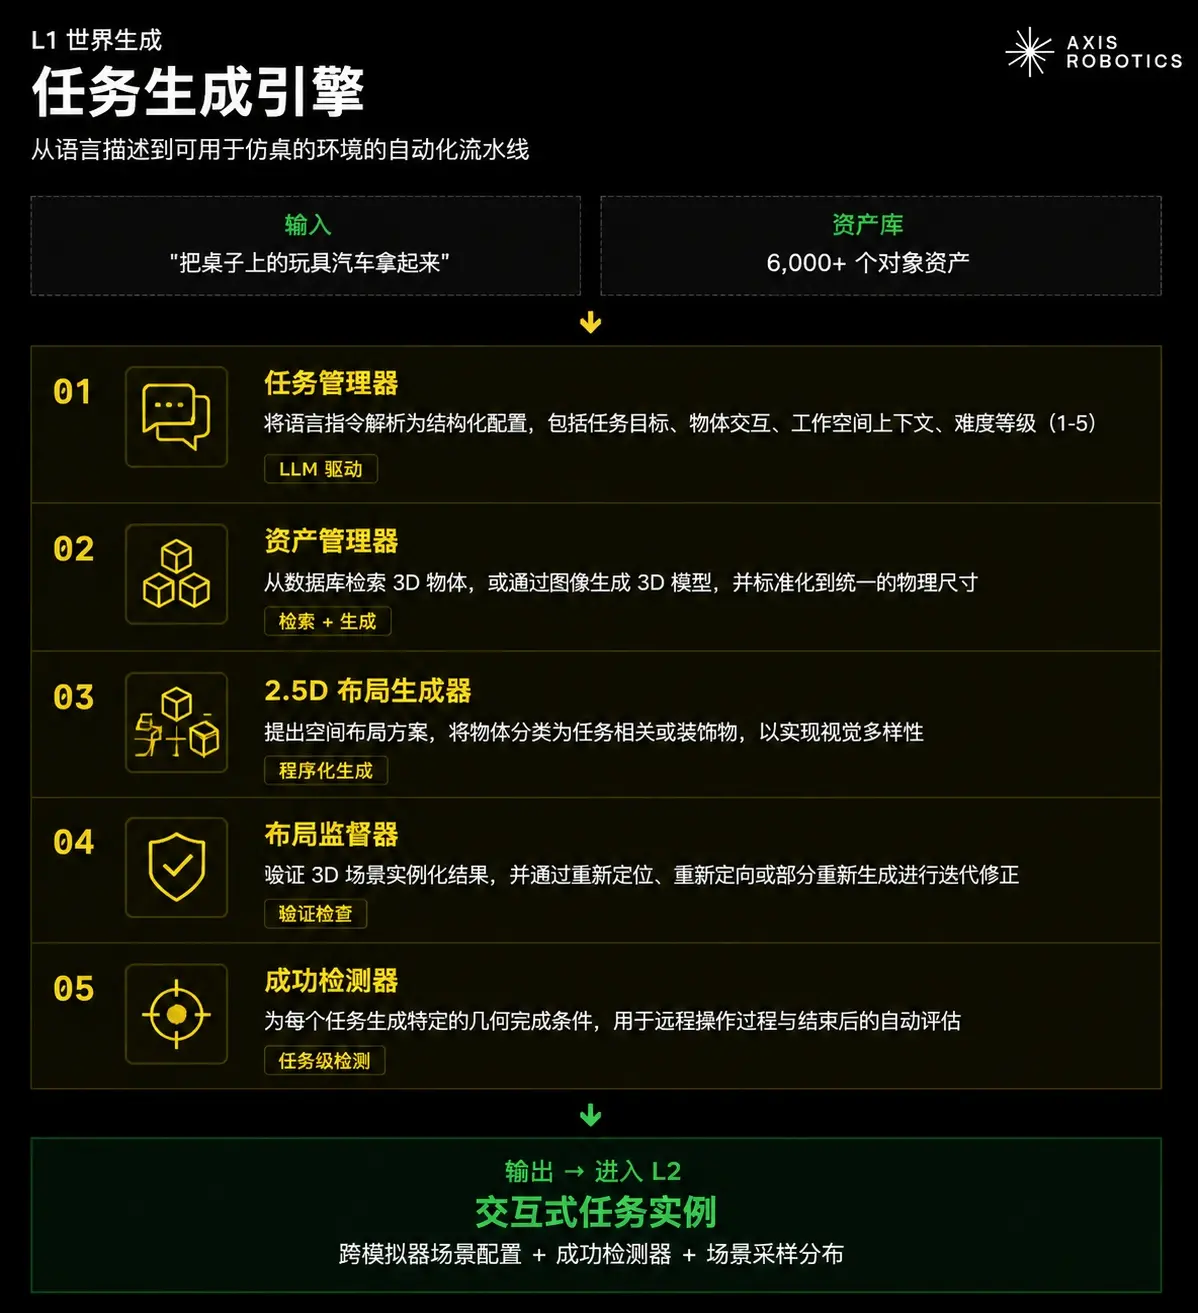
Двигатель генерации задач (Task Generation Engine)
От языкового описания до среды, пригодной для симулятора, включает в себя 5 этапов автоматизированного процесса.
Перед любым управлением пользователем система автоматически создает через двигатель генерации задач:
Структурированное описание задач (Task Specifications)
Роботизированную симуляционную среду, готовую к запуску (Simulator-ready Environments)
Для последующего сбора данных о поведении робота предоставляются стандартизированные тренировочные сценарии.
Сэмплирование сценариев (Scenario Sampling)
Когда эффективная компоновка задач завершена, платформа определяет распределение начальных условий для генерации разнообразных экземпляров задач. Эти распределения включают в себя позы объектов, беспорядочную конфигурацию сцен и изменения углов обзора камеры, что позволяет осуществлять массовое сэмплирование сцен, сохраняя при этом основную семантику задачи.
Это также ключ к тому, что система может реализовать более 90 классов задач, включая захват и размещение, толкание, классификацию, опрокидывание, открытие/закрытие, укладку и многопроцессные последовательности операций.
Pipeline 2: Очистка траекторий (Trajectory Cleaning)
Сравнение и измерения до и после очистки траекторий (Trajectory Cleaning Before/After Comparison with Measured Results)
Данные, собранные при дистанционном управлении, могут содержать различные аномалии, такие как дрожание (Jitter), паузы в операциях (Stalls), непредвиденные колебания (Unintended Oscillations) и недействительные траектории движения.
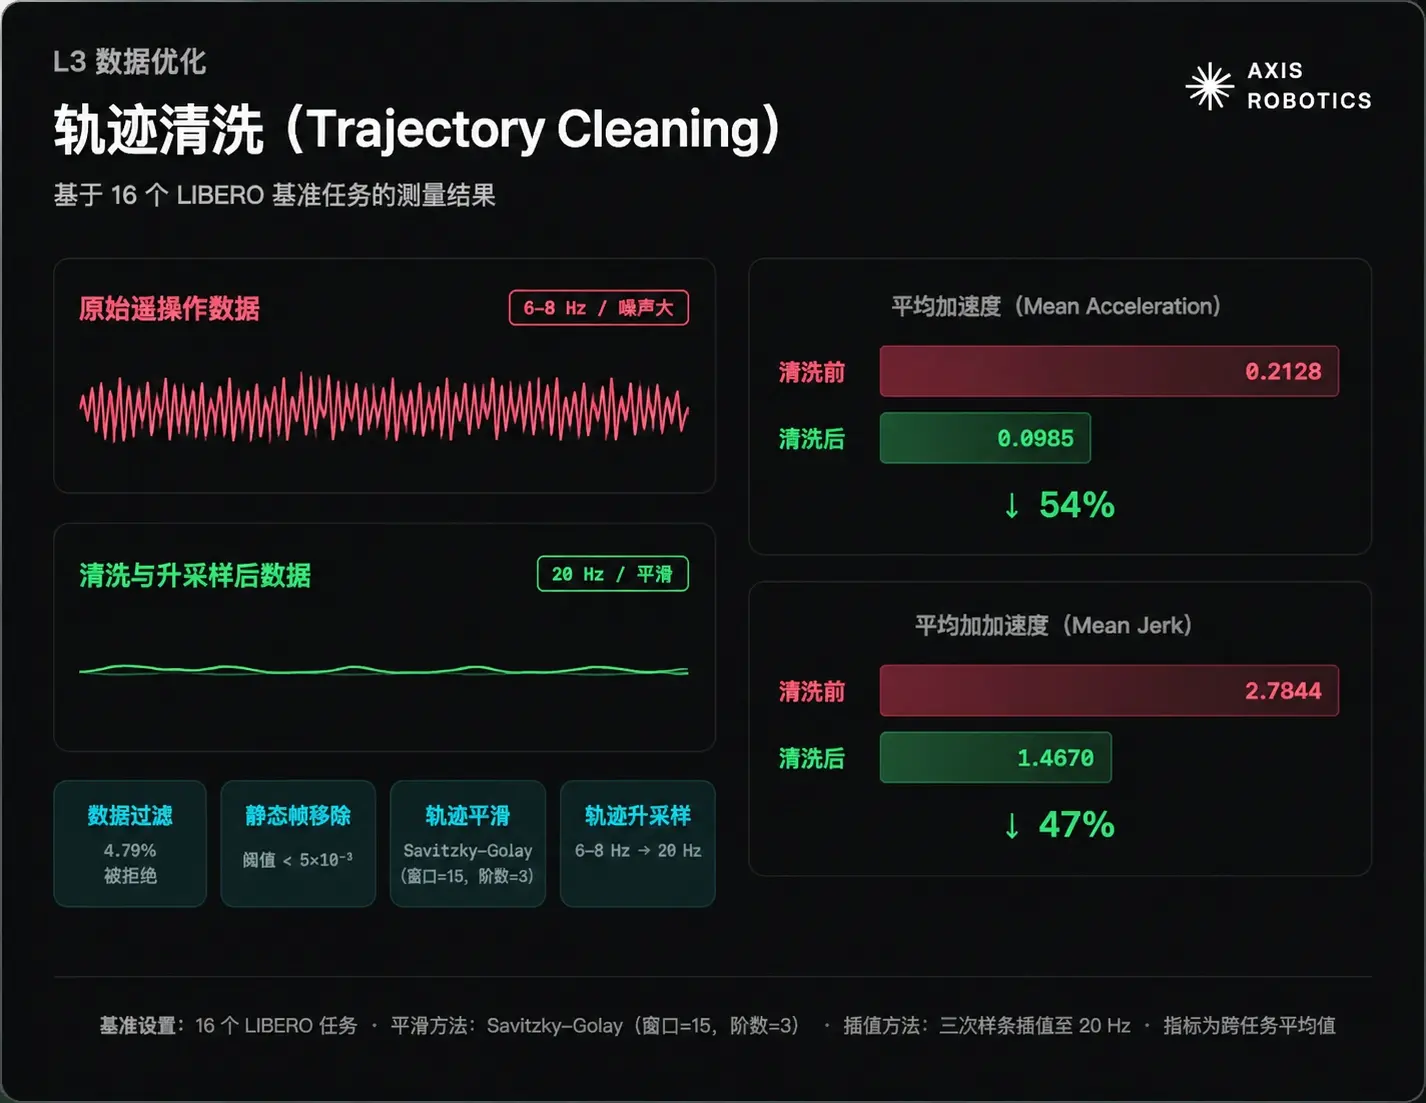
AXIS разработал набор процессов очистки траекторий, которые в основном достигают двух целей:
Фильтрация непригодных фрагментов данных (Filter unusable episodes)
Оптимизация пограничных данных по качеству (Refine borderline trajectories)
Фильтрация (Filtering)
Когда траектория имеет следующие состояния, система будет напрямую отклонять:
Поврежденные или неполные данные;
Экстремальные изменения состояния (Extreme State Discontinuities);
Переходы состояния, не соответствующие физическим законам;
Невыполнение специфических условий успеха задачи.
Система будет вычислять величину изменения состояния между соседними кадрами и определять, превышает ли изменение разумный физический порог.
В нескольких тестовых наборах задач средний уровень отклонения этого процесса фильтрации составляет около 4.79%.
Удаление статических кадров (Static Frame Removal)
Когда абсолютное изменение всех суставов робота ниже установленного порога (5×10⁻³), этот кадр будет распознан как статический и удален.
Этот механизм используется для удаления недействительных пауз, возникающих из-за колебаний оператора, пауз и других факторов, что делает траекторию более непрерывной и эффективной.
Сглаживание (Smoothing)
AXIS использует фильтр Савицкого-Голая для сглаживания траекторий движения робота:
Размер окна (Window Size): 15
Степень полинома (Polynomial Order): 3
Этот метод позволяет снизить высокочастотный шум, возникающий в процессе дистанционного управления, например:
Внезапные корректировки движений;
Дрожание, вызванное колебаниями в операциях;
при этом сохраняется общая форма траектории движения.
При этом суставы захвата (Gripper Joints) не участвуют в процессе сглаживания, чтобы сохранить четкие изменения открытия и закрытия в действиях захвата и освобождения робота.
Увеличение выборки (Upsampling)
Исходная частота выборки системы дистанционного управления составляет всего 6--8 Гц, что не удовлетворяет требованиям последующего высокочастотного управления роботом и обучения стратегиям.
Поэтому AXIS использует кубическую сплайн-интерполяцию (Cubic Spline Interpolation), чтобы повысить частоту выборки траектории до целевой частоты 20 Гц.
Данные, не относящиеся к роботу (например, состояние объектов), не проходят сглаживание, а интерполируются отдельно, чтобы сохранить синхронизацию времени между ними и шагами управления роботом.
Измеренные результаты (Measured Results)
В 16 тестах базовых задач (LIBERO Suite) процесс очистки траекторий значительно улучшил качество траекторий:
|--------------------------|--------|--------|--------| | Показатель (Metric) | До очистки | После очистки | Улучшение | | Среднее ускорение (Mean Acceleration) | 0.2128 | 0.0985 | Снижено на 54% | | Среднее изменение (Mean Jerk) | 2.7844 | 1.4670 | Снижено на 47% |
Очистка сделала траектории более гладкими, что лучше подходит для обучения стратегий робота и воспроизведения траекторий между симуляторами (Cross-Simulator Replay).
Обучение (Training)
Этап обучения AXIS отвечает за преобразование данных, сгенерированных, очищенных и увеличенных на предыдущих этапах, в развертываемые стратегии робота и проверку способности модели к обобщению в реальной среде через Sim-to-Real (симуляция в реальность).
Типы обучаемых моделей
AXIS в основном обучает два типа моделей роботов:
Специфические стратегии задач (Task-specific Policies)
На основе клонирования поведения (BC) и диффузионной политики (DP) обучаются стратегии робота для конкретных задач, включая:
Захват и размещение;
Открытие/закрытие ящиков;
Опрокидывание;
Операции с кнопками.
Эти модели оптимизируются для конкретных навыков операций, повышая способность робота выполнять точные операции и сложные взаимодействия.
Модели общего назначения VLA (General-purpose VLA Models)
Модели визуально-языково-действия (VLA) объединяют инструкции на естественном языке и визуальную информацию, позволяя роботу понимать и выполнять неизвестные задачи, цель — достичь нулевой образцовости обобщения между задачами.
Протокол обучения (Training Protocol)
AXIS проводит сравнительное обучение по трем типам данных:
Исходные данные дистанционного управления: необработанные данные человеческих операций;
Данные после очистки: данные траектории, прошедшие фильтрацию, сглаживание и увеличение выборки;
Данные очистки + увеличения: крупномасштабные тренировочные данные, сгенерированные через симуляцию IsaacSim и случайную генерацию области.
Сравнивая задачи и условия обучения, оценивается влияние обработки данных и увеличения на производительность модели.
Оценка (Evaluation)
Модель сначала тестируется в симуляционной среде:
Различные позиции объектов и компоновки сцен;
Различные визуальные и физические условия;
Неизвестные задачи.
Затем она разворачивается на роботе Franka Research 3 (FR3) для проверки в реальной среде, тестируя:
Захват;
Операции с ящиками;
Опрокидывание;
Операции с кнопками.
Основные оценки включают уровень успеха, качество траектории и способность к обобщению в среде.
Ключевые результаты (Key Results)
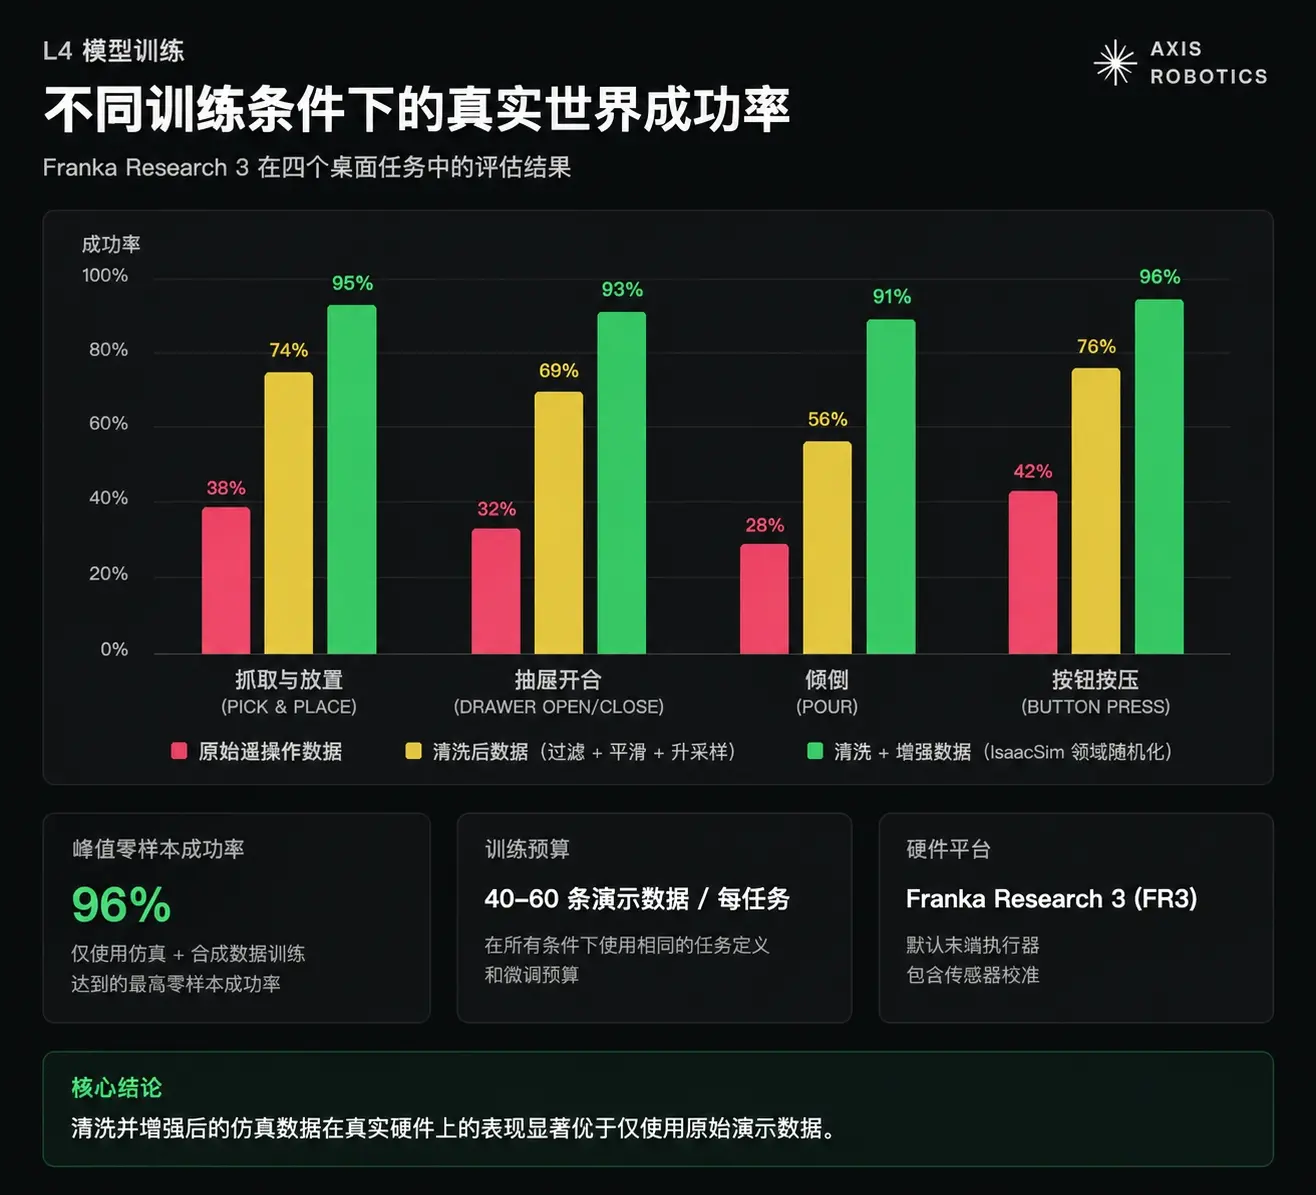
AXIS доказал, что разумно собранные, очищенные и увеличенные симуляционные данные могут обучить стратегии робота, способные адаптироваться к реальной среде.
Его преимущество заключается в сочетании низкобюджетного сбора данных через браузер и высокопроизводительного обучения на GPU, что позволяет массово производить данные для обучения роботов и ускорять развитие Physical AI моделей.
Основы связанных исследований:
GraspVLA: подтверждает, что чисто симуляционные данные могут достичь более 90% эффекта переноса захвата Sim-to-Real;
SkillBlender: поддерживает комбинирование нескольких навыков робота в сложные многопроцессные действия.
Комментарий Tron
Преимущество Axis Robotics заключается в том, что она построила комплексную инфраструктуру для обучения роботов, ориентированную на Physical AI, интегрируя генерацию задач, сбор данных о поведении, очистку и увеличение данных, а также обучение и развертывание моделей в полный замкнутый цикл через маршрут Simulation First (симуляция в первую очередь). Его основное конкурентное преимущество заключается в использовании технологий RoboVerse, MetaSim и других для реализации единого интерфейса между симуляторами, собирая данные о человеческих операциях с низким порогом через браузер и сочетая увеличение данных IsaacSim и обучение моделей VLA/роботов, массово генерируя обобщенные данные о роботах, что обеспечивает более высокую эффективность и масштабируемость по сравнению с традиционными методами сбора данных на основе реального оборудования.
Его недостаток заключается в том, что ИИ роботов все еще находится на стадии быстрого развития, и развертывание в реальном мире сталкивается с такими вызовами, как различия в оборудовании, обобщение в сложных условиях и требования к объему данных; в то же время ценность платформы сильно зависит от вклада участников экосистемы в данные, диапазона совместимости симуляторов и реальных приложений в робототехнике, коммерческий масштаб и долгосрочные конкурентные барьеры все еще требуют дальнейшей проверки.
II. Анализ данных в отрасли
1. Общая производительность рынка
1.1. Динамика цен на спотовые BTC и ETH
BTC
ETH
III. Обзор макроданных и ключевые точки публикации данных на следующей неделе
Обзор на этой неделе (с 19 октября по 25 октября 2026 года): 19 октября Китай опубликовал данные о росте ВВП за третий квартал на 4.5% по сравнению с аналогичным периодом прошлого года, что выше, чем 4.3% во втором квартале, а за три квартала общий рост составил 4.6%; в сентябре добавленная стоимость промышленности выше уровня крупных предприятий выросла на 5.5% по сравнению с аналогичным периодом прошлого года, но за три квартала общий рост розничной торговли составил всего 1.1%, что отражает более сильное производство по сравнению с потреблением. 22 октября в США было опубликовано число первичных заявок на пособие по безработице, составившее 194,000, что на 6,000 меньше пересмотренного предыдущего значения в 200,000, что показывает, что увольнения остаются на низком уровне. В целом, восстановление экономики Китая все еще неравномерно, а занятость в США остается устойчивой.
Ключевые моменты на следующей неделе (26 октября --- 1 ноября): 29 октября в 02:00 будет опубликовано решение Федеральной резервной системы по процентной ставке, в 02:30 пройдет пресс-конференция; в тот же день в 20:30 будут опубликованы предварительные данные по ВВП США за третий квартал, PCE и базовому PCE за сентябрь, а также данные о личных доходах и расходах, одновременно будут опубликованы данные о первичных заявках на пособие по безработице; 30 октября в 20:30 будут опубликованы данные об индексе затрат на рабочую силу в США за третий квартал. Основное внимание будет уделено комбинации "руководства по политике Федеральной резервной системы + базовый PCE + ВВП", чтобы оценить направление процентной ставки, устойчивость инфляции и гибкость роста.
Четыре. Регуляторная политика
США: окончательные правила по стабильным монетам официально утверждены, предложен законопроект о реформе налогообложения криптовалют
21 октября Управление контролера валюты США (OCC) опубликовало окончательные правила реализации Закона GENIUS, которые четко определяют требования к резервным активам, выкупу, капиталу, управлению рисками, хранению и аудиторским отчетам для эмитентов стабильных монет в своей юрисдикции, а также охватывают соответствующих иностранных эмитентов. Правила вступят в силу 18 января 2027 года; правила по борьбе с отмыванием денег и санкциям будут разработаны отдельно. Эта неделя относится к "публикации окончательных правил", они еще не вступили в силу и не означают, что все заявки на эмиссию уже открыты для приема.
22 октября сенаторы предложили Закон ADAPT, который предполагает упрощение требований по отслеживанию прибыли и убытков при использовании стабильных монет, регулируемых Законом GENIUS, для покупки товаров и услуг, освобождая от сетевых сборов не более 10 долларов, одновременно расширяя правила против уклонения от уплаты налогов, такие как продажа с убытком и предполагаемая продажа, на цифровые активы. Это имеет значение для одновременного продвижения удобства платежей и унификации налоговых правил, но в настоящее время это только законодательное предложение и не изменяет существующие налоговые обязательства.
Великобритания: начато консультирование по соблюдению норм DeFi и границам регулирования криптовалютного бизнеса
21 октября Управление финансового поведения Великобритании (FCA) опубликовало проект руководства по DeFi GC26/7, в котором объясняется, как регулируемые организации должны соблюдать существующие требования к операционной устойчивости, предотвращению финансовых преступлений и борьбе с отмыванием денег при использовании DeFi для предоставления финансовых услуг. Сбор мнений продлится до 18 ноября, окончательное руководство планируется опубликовать в январе 2027 года. Это консультация по применению существующих обязательств, а не полное новое законодательство по DeFi на этой неделе.
В тот же день FCA опубликовало CP26/36, запрашивая мнения о границах регулирования криптоактивов и исключениях для некоторых видов деятельности, чтобы помочь компаниям определить, какие виды деятельности требуют лицензирования, а какие могут быть исключены. Эти две консультации совместно способствуют подготовке к выполнению рамок регулирования криптовалют в Великобритании, но не могут быть поняты как полное освобождение для соответствующих видов деятельности.
Франция: четыре основных финансовых регулятора совместно предложили изменения в MiCA
С 20 по 21 октября Министерство финансов Франции, Управление финансовых рынков (AMF), Центральный банк Франции и Управление надзора и ликвидации (ACPR) опубликовали совместные рекомендации по пересмотру MiCA в ЕС. Основное внимание уделяется трансграничной эмиссии стабильных монет и резервам, обеспечению выкупа, усилению надзора за крупными криптосервисами, а также уточнению ответственности посредников в DeFi, регулированию стейкинга и криптокредитования.
Эти рекомендации отражают стремление Франции к дальнейшему совершенствованию европейского регулирования криптовалют, но являются документом по подаче позиции для пересмотра политики ЕС и еще не стали результатом изменения законодательства ЕС, а также не установили немедленно новые сроки соблюдения для компаний.
 Предупреждение о рисках Предупреждение о рисках

Популярные статьи





